공구
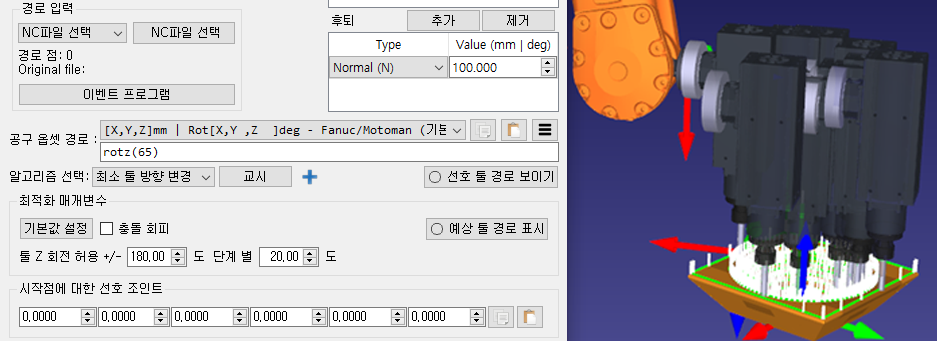
공구오프셋경로를사용하면공구경로를따라공구의선호방향을변경할수있습니다. 이옵션은주로 TCP의 Z 축을중심으로공구를회전시키는데사용됩니다. 이를통해공구축을중심으로한 6번째자유도를처리할수있습니다. 응용분야와요구사항에따라여러옵션이제공됩니다. 예를들어, 공구방향변화를최소화하거나경로를따라공구방향을따르도록선택할수있습니다.
6축로봇을사용하여 3축또는 5축 CNC 제조프로그램을따르므로정의해야할추가자유도가있습니다. 이자유도는일반적으로 TCP의 Z 축을중심으로한회전입니다. 이추가자유도는특이점, 관절한계, 충돌또는도달가능성문제를피하는데특히유용합니다. 팁: 로봇을프로그램의원하는점또는원하는방향으로이동한다음 Teach를선택하십시오. Alt 키를누른상태에서 TCP의파란색원형화살표를드래그하여공구의 Z 축을중심으로회전할수있습니다. 이작업은기본설정을업데이트하여공구경로의방향이원하는방향과일치하도록합니다.
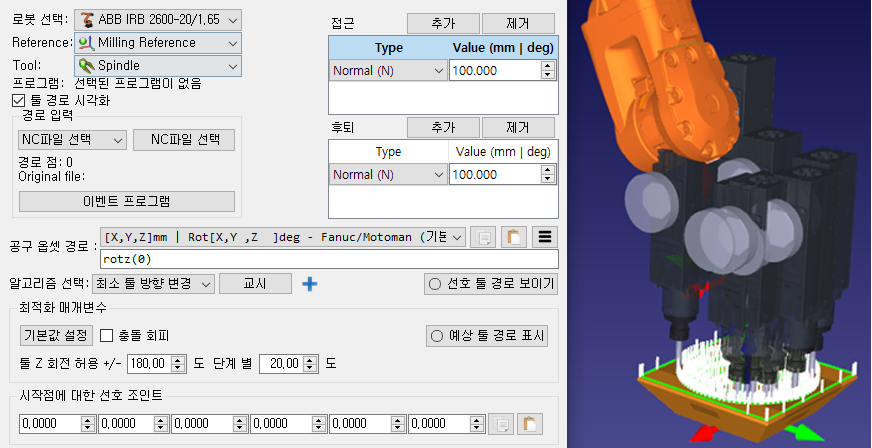
기본적으로공구오프셋경로에는 rotz(0) 변환이표시됩니다. 이는공구의 Z 축을중심으로추가회전을더할수있음을의미합니다. 이값을수정하여공구의선호방향을설정할수있으며, TCP의 Z 축을중심으로한방향을수정하거나다른축과조합하여수정할수있습니다. 선호방향은공구경로를따르는동안로봇이유지하려고하는방향입니다. 팁: 선호공구경로표시를선택하고공구오프셋경로위에서마우스휠을움직여로봇공구경로의미리보기를빠르게확인하십시오.
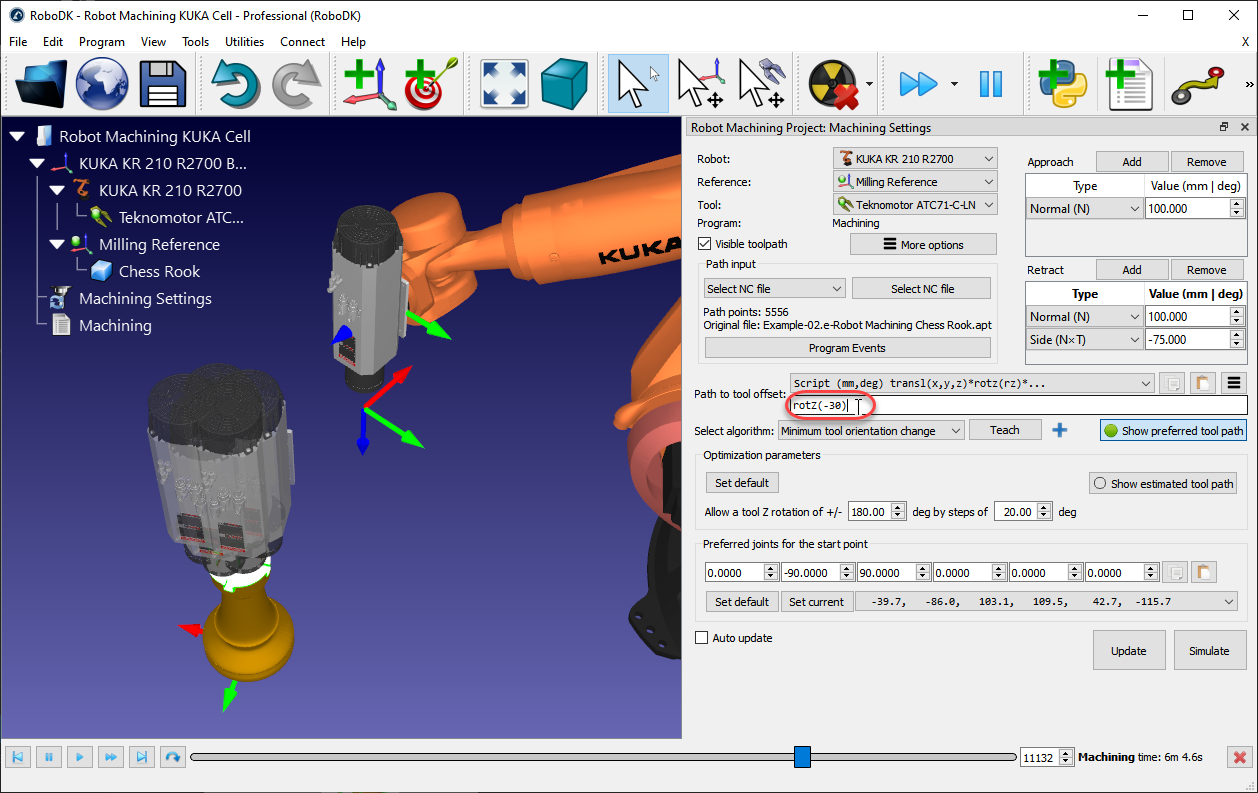
기본적으로 RoboDK는최소공구방향변경알고리즘을사용합니다. 이는공구경로를따라공구의방향이가능한한일정하게유지됨을의미합니다. 일반적으로이옵션은로봇관절이동을최소화하므로밀링작업에적합합니다. 또는공구경로를따르는공구방향(블레이드가경로를따라접선을유지해야하는절단응용에유용) 또는공구경로를로봇공구에부착된상태로따라야하는경우객체를잡고있는로봇(예: 디스펜싱또는폴리싱응용, 원격 TCP 구성이라고도함)과같은다른알고리즘/방법을사용할수있습니다.