선호
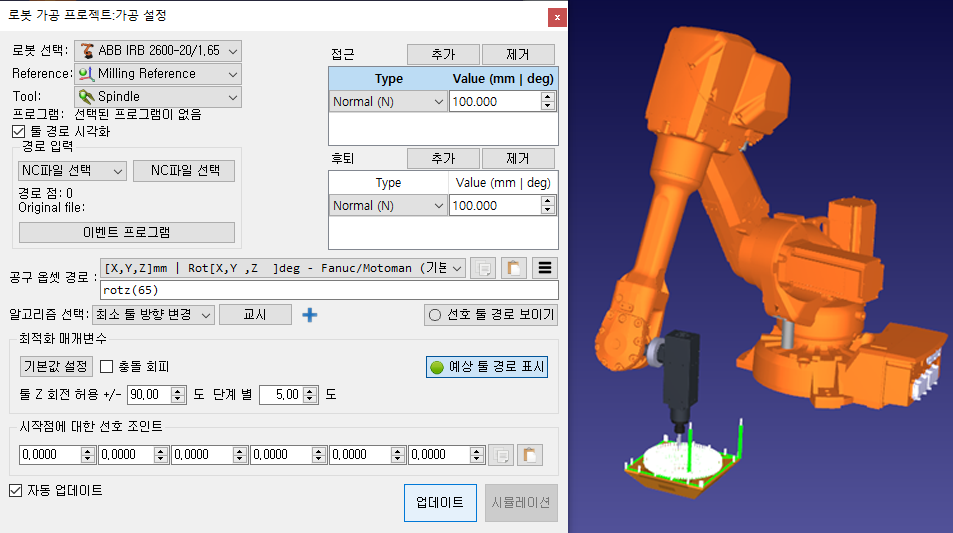
RoboDK는선호하는시작관절(시작점에대해선호하는관절)에더가까운시작구성을자동으로선택합니다. 이시점부터로봇은선형이동을따르므로로봇구성은변경되지않습니다.
드롭다운메뉴에프로그램을시작하기위한가능한모든솔루션이표시됩니다. 필요한경우선호하는로봇관절구성을선택하고업데이트를선택하여프로그램을다시계산하십시오.
팁: 이옵션을사용하면 '비플립', '팔꿈치위로', '전면플래그'와같은특정구성으로프로그램을생성할수있습니다. 또한경로를시작하기전에관절 6과같은다중회전관절을미리감아둘필요가있을때특히유용합니다. 이렇게하면해당관절은경로이동중에한계위치에도달하지않은상태에서풀리게되어, 이궤적을한번에완전히수행할수있습니다.