선형
새로운선형이동명령을추가하려면프로그램➔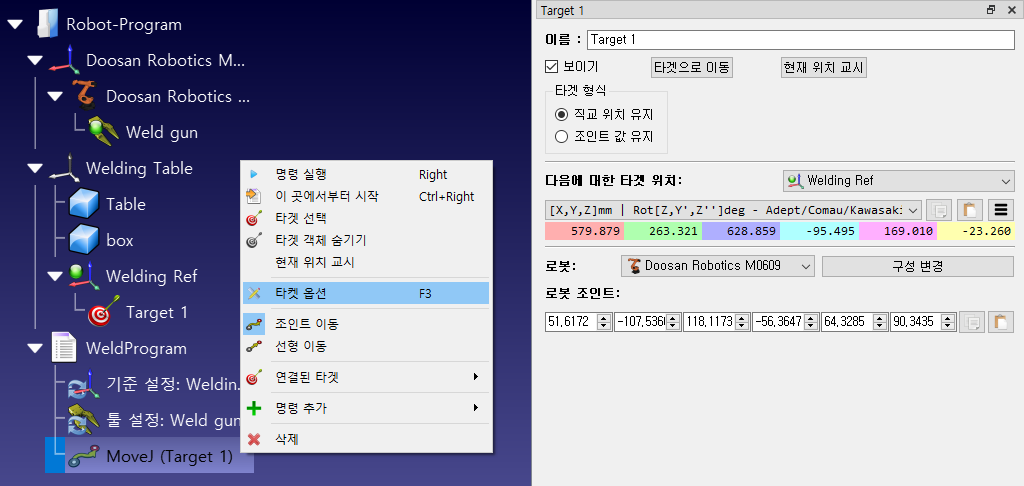
명령을추가하기전에타겟을선택하지않으면이동명령이새타겟을생성하고둘이연결됩니다. 타겟이이동하면이동도수정됩니다.
관절이동과선형이동은같은방식으로작동하며한유형에서다른유형으로쉽게전환할수있습니다.
관절이동명령과마찬가지로프로그램에추가된첫번째명령인경우, 이동명령전에참조프레임선택과툴프레임선택이라는두가지명령이추가됩니다.
중요: 관절타겟을사용하여각프로그램의첫번째이동을관절이동으로유지하는것이좋습니다. 이렇게하면첫번째이동에서원하는구성이올바르게설정되고실제로봇이시뮬레이션된것과같은방식으로이동하는지확인할수있습니다.
관절이동과달리선형이동은로봇특이점과축제한에민감합니다. 예를들어, 대부분의로봇팔은선형이동을수행하는동안특이점을통과할수없습니다. 다음그림은관절 5가특이점(0도)에너무가깝다는예를보여줍니다. 대신관절이동을고려하십시오.
선형이동이꼭필요하지않으면이동명령을마우스오른쪽버튼으로클릭하고관절이동명령으로변경하십시오.
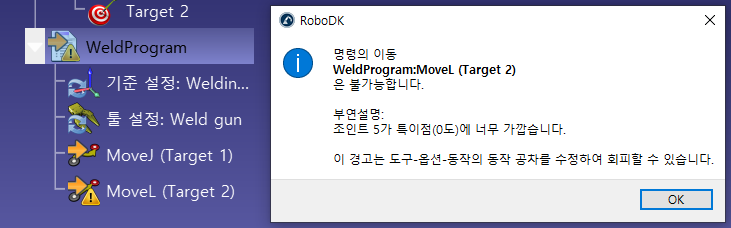
또는, 특이점을피하기위해타겟, TCP 또는참조프레임의위치를수정해야합니다.


