Robot ballbar testing
개요
볼바테스트는종종 CNC(Computerized Numerical Control) 기계의성능을테스트하는데사용됩니다. 이테스트는로봇의성능과성능저하를검사하기위해수행할수도있습니다. 이테스트는원형경로의오차, 반복정밀도및백래시를보여줍니다.
성능측정목적으로가장일반적으로사용되는볼바장치는 Renishaw QC20-W입니다. 이볼바는 CR2(3V)배터리로무선작동하며 Bluetooth 연결이가능한컴퓨터가필요합니다.


다음이미지는중형로봇을사용하여수행한볼바테스트를보여줍니다.
다음이미지는중간크기의로봇을사용하여수행한볼바테스트를보여줍니다. RoboDK 소프트웨어는볼바테스트를성공적으로수행하기위해각단계를안내합니다. RoboDK는 3D 시뮬레이션환경에서로봇프로그램을준비하고볼바측정을기록하며사용자의로봇에특화된성능보고서를생성할수있습니다.
테스트 요구사항
볼바테스트(로봇프로그램생성, 데이터수집완료및 PDF 보고서생성)를올바르게수행하려면다음과같은특성을가진컴퓨터가필요합니다.
레니쇼 QC20-W
1.블루투스노트북. 블루투스연결은 “Microsoft Bluetooth 스택”(기본값)으로관리해야합니다. 노트북에포함된블루투스장치는종종매우제한적입니다. 제조업체의드라이버와함께외부블루투스모듈을설치할것을적극권장합니다.
2.컴퓨터의 USB 포트는잠금이해제되어있어야하며동시에암호화되어있지않아야합니다. 이를통해프로그램을아무런문제없이로봇으로전송할수있습니다. 또는 FTP 연결을설정할수있습니다.
3.Renishaw QC20-W볼바키트.
4.RoboDK 소프트웨어가설치되어있어야하며적절한라이선스가필요합니다. 네트워크라이선스의경우라이선스를확인하려면인터넷연결이필요합니다. 볼바테스트를위해 RoboDK를설치하거나업데이트하려면다음단계를수행하십시오.
a.https://robodk.com/download의다운로드섹션에서 RoboDK를다운로드하십시오.
5.로봇에올바르게장착된레니쇼 RCS L-90볼바키트.
6.컴퓨터의 USB 포트(2개)가 잠금 해제되어 있고 암호화되어 있지 않아야 합니다. 이렇게해야프로그램을문제없이로봇으로전송할수있습니다. 또는 FTP 연결을설정할수도있습니다.
1.Windows가 설치된 노트북.
레니쇼 RCS L-90
a.볼바드라이버를받으려면당사에문의하신후, 압축파일을C:/ROBODK/API/ballbar/폴더에압축을풀어주십시오.
b.https://robodk.com/download의다운로드섹션에서 RoboDK를다운로드하십시오.
c.다운로드섹션에서 RoboDK를다운로드하십시오.
https://robodk.com/download
d.볼바드라이버를받으려면당사에문의하고내용의압축을다음폴더에푸십시오: C:/RoboDK/api/ballbar/.
오프라인 준비
볼바테스트를완료하려면로봇프로그램을준비해야합니다. 로봇프로그램은중심점을중심으로한원형경로입니다. 이섹션에서는프로그램을준비하는방법에관해설명합니다. 계속하기전에다음소개비디오를시청하는것이좋습니다. https://robodk.com/ballbar-test
로봇셀에서필요한것 :
1.피벗지지대(원의중심)를설정할때로봇의조인트.
2.공구 TCP의 [X, Y, Z] 값(로봇플랜지에대한공구위치). 로봇의유효성검사와함께공구의유효성검사를하려면이값이매우중요합니다. 그렇지않으면 TCP의정확도가필요하지않거나볼바테스트를통해검증되지않으므로이정보는중요하지않습니다(추정이충분합니다).
RoboDK 스테이션 생성
오프라인에서볼바테스트를준비하려면다음단계를수행하십시오.
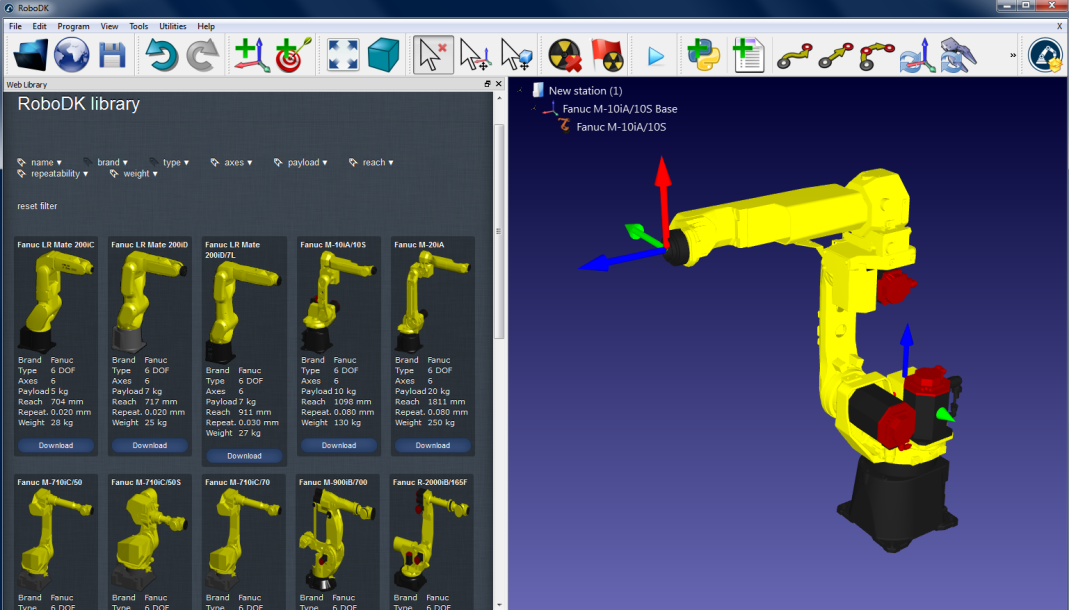
1.로봇을선택하십시오.
a.파일 ➔ 온라인 라이브러리 열기를선택하십시오. 로봇목록이있는창이나타날것입니다.
b.(선택사항) 필터를사용하여로봇선택을세분화하십시오.
c.로봇을찾아다운로드를 선택하십시오.
또는파일 ➔ 열기…를선택하고컴퓨터에서로봇파일을선택하십시오. 이파일은https://robodk.com/library웹사이트에서다운로드하거나로봇캘리브레이션프로젝트후에얻을수있습니다.
2.스테이션에볼바테스트모듈을추가하십시오.
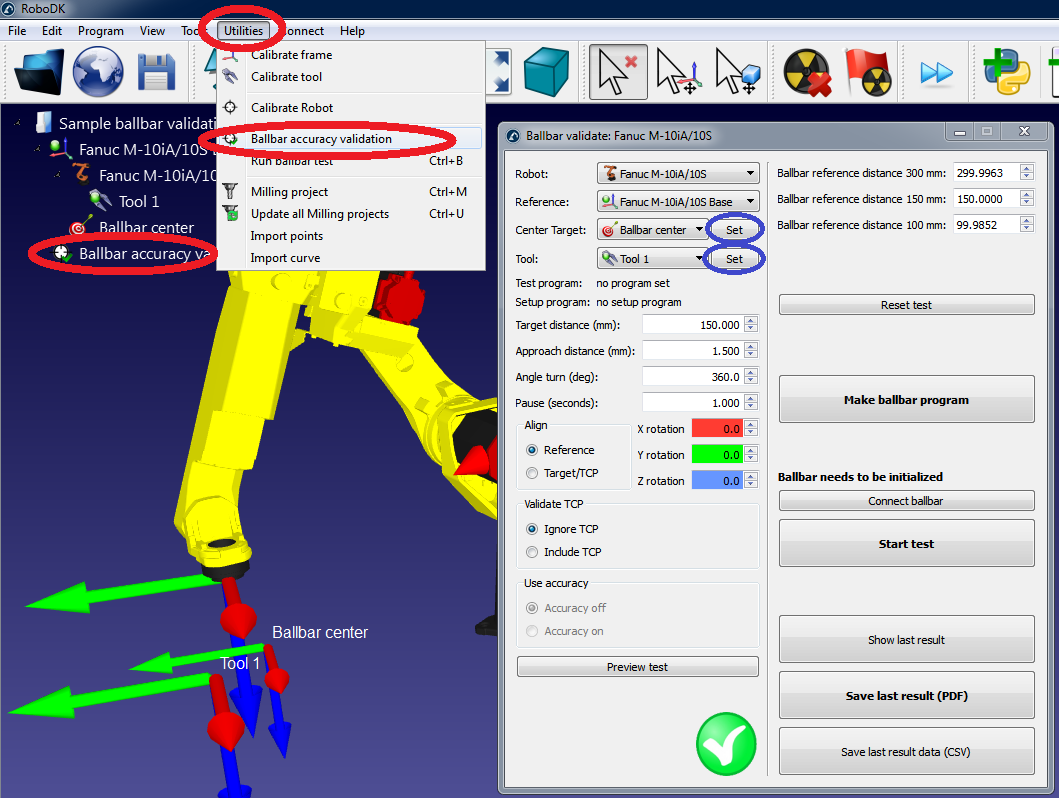
a.유틸리티 ➔ 볼바 정확도 테스트를선택하십시오.
b.다음창이나타나고타겟 Ballbar center가자동으로생성됩니다. 로봇에 TCP가없으면 TCP Tool 1도자동으로생성됩니다.
3.볼바테스트중심의로봇관절값을입력하십시오(타겟 Ballbar center).
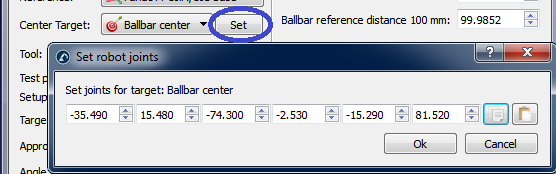
a.타겟 Ballbar center 옆에있는설정을선택하십시오.
b.로봇관절값을입력하십시오(관절축 1-6).
c.확인을선택하십시오.
4.TCP 좌표를입력하십시오.
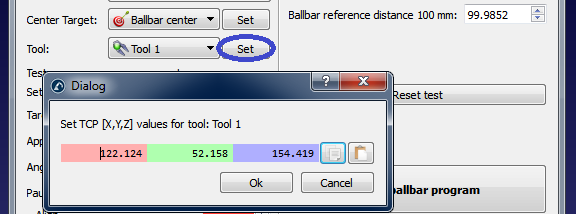
a.선택한공구옆의설정을선택하십시오(이예에서는 Tool 1).
b.TCP의 X, Y, Z 좌표를입력하십시오(로봇엔드이펙터에상대적).
c.확인을선택하십시오.
5.프로그램을생성하십시오.
a.볼바 프로그램 만들기를선택하면프로그램이생성됩니다. 실제로두개의프로그램이나타납니다.
i.BallbarSetup: 이프로그램은중앙툴컵피벗점(원의중심)을사전에배치된위치와같은위치에배치하는데사용됩니다.
ii.BallbarTest: 이프로그램은볼바로데이터를수집하기위해피벗포인트(원중심) 주위에원을만드는데사용됩니다.
b.새로생성된프로그램을두번클릭하십시오. RoboDK는프로그램을실행하는로봇을시뮬레이션합니다.
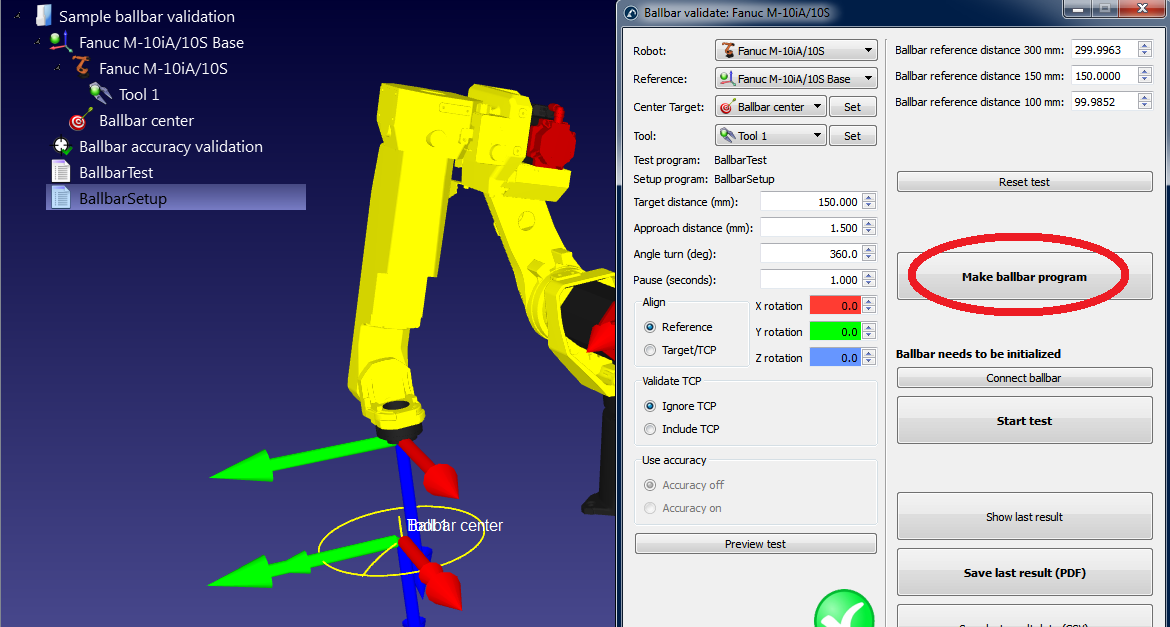
기본설정으로볼바테스트를실행할수없는경우테스트매개변수를변경할수있습니다. 이설정을변경하는방법에대해서는다음섹션을참조하십시오.
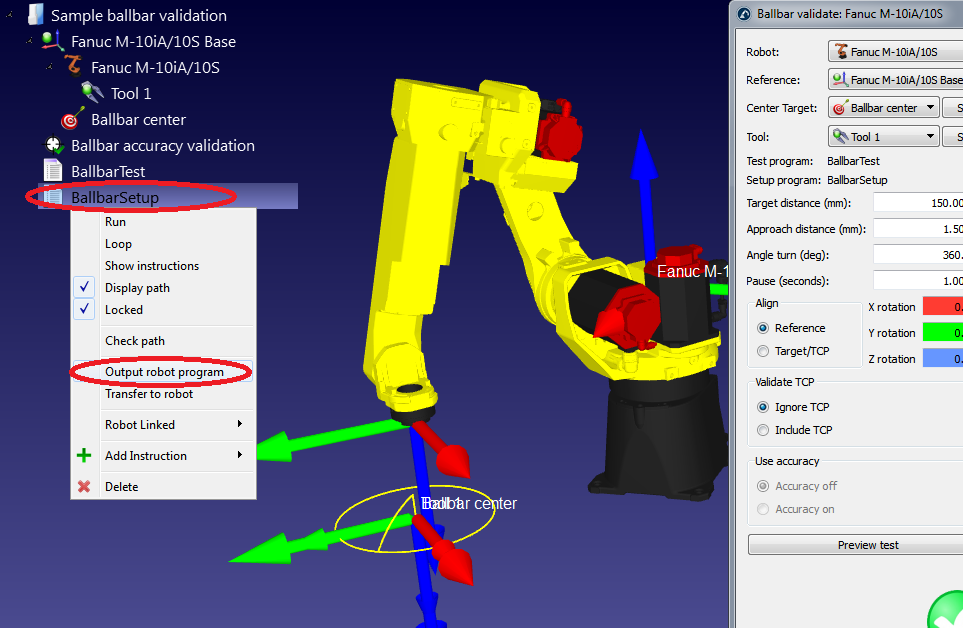
6.로봇프로그램이원하는대로설정되면로봇의프로그램파일을생성할수있습니다.
a.BallbarTest프로그램을마우스오른쪽버튼으로클릭하십시오.
b.로봇 프로그램 생성을선택하십시오.
c.BallbarSetup 프로그램에대해반복하십시오(F6를눌러모든프로그램을데스크탑에서자동으로생성할수있습니다).
d.그런다음프로그램을 USB 디스크에저장하여로봇으로전송할수있습니다. FTP 연결은대부분의로봇에서도사용할수있습니다.
7.마지막으로파일➔스테이션저장을선택하여 RoboDK 스테이션을단일파일로저장합니다. 파일(rdk 형식)을두번클릭하여 RoboDK에서프로젝트를재개할수있습니다.
볼바 테스트 매개변수 편집
볼바테스트매개변수메뉴에서다음화면을볼수있습니다. 스테이션에서볼바 정확도 검증항목을두번클릭하여액세스할수있습니다(이전단계참조).
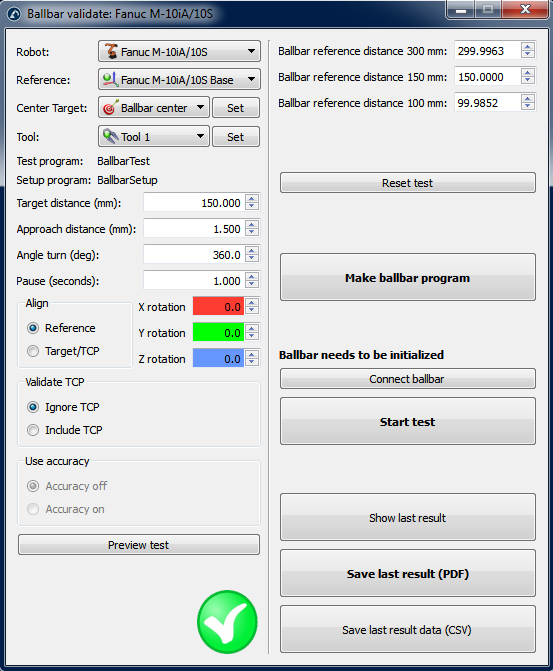
볼바테스트는기본적으로실행가능하지않을수있습니다. 테스트의실행가능성은이러한모든매개변수와센터툴컵의로봇조인트및 TCP 위치에따라다릅니다.
처음에테스트를실행할수없는경우 "미리보기테스트"를선택하면불완전한시퀀스가표시될수있습니다. 이경우프로그램이실행가능하도록 “각도회전(도)”을줄일수있습니다. 그렇지않으면원의반경을줄일수있습니다( "타겟거리"). Renishaw QC20-W 볼바를사용하면 +/-1mm의오차로 100mm, 150mm 및 300mm의거리를테스트할수있습니다. Renishaw RCS L-90의경우볼바의범위는 240mm에서 330mm입니다. "접근거리(mm)" 및일시정지( "일시정지 (초)")를기본값으로둘수있습니다. 이매개변수를사용하면테스트시작및종료를감지할수있습니다.
테스트평면은로봇베이스참조프레임(“정렬” 섹션의 “기준”)을기준으로방향이지정됩니다. 이는로봇참조프레임의 XY 평면이원을만드는데사용됨을의미합니다. 공구참조프레임을기준으로테스트하도록선택할수있습니다. 이경우공구의 XY 평면이사용됩니다(중심을티칭했을때). 두경우모두참조프레임의 X, Y 및/또는 Z 축에대한추가회전을추가할수있습니다.
유효성검사에서공구추가와같은특정매개변수를변경하면 "중요: TCP는정확해야합니다"라는메시지가나타납니다. 이는공구중심을기준으로이동이계산됨을의미합니다. 그렇지않으면 TCP 오류가발생할수있으며테스트는그래도실행가능할것입니다.
"TCP 포함" 옵션을선택하면원을따라이동하면서공구방향이변경됩니다. 이옵션을사용하면로봇과공구의오차를하나의시스템으로평가할수있습니다. 그렇지않으면로봇의오차만확인합니다("TCP 무시").
볼바 테스트
이섹션에서는볼바측정에필요한단계를설명합니다.
두가지로봇프로그램이필요합니다.
●BallbarSetup: 이프로그램을사용하면로봇조인트를기록한곳과같은위치에볼바테스트의중심(중앙공구컵)을설정할수있습니다.
●BallbarTest: 이프로그램은볼바로측정을수행하기위한중앙공구컵주위의원형경로입니다.
중앙공구컵이올바른위치에있도록하려면 BallbarSetup 프로그램을실행하십시오. 로봇은선형접근으로중심점으로이동합니다. 그런다음자기지지대를배치하고고정하십시오.
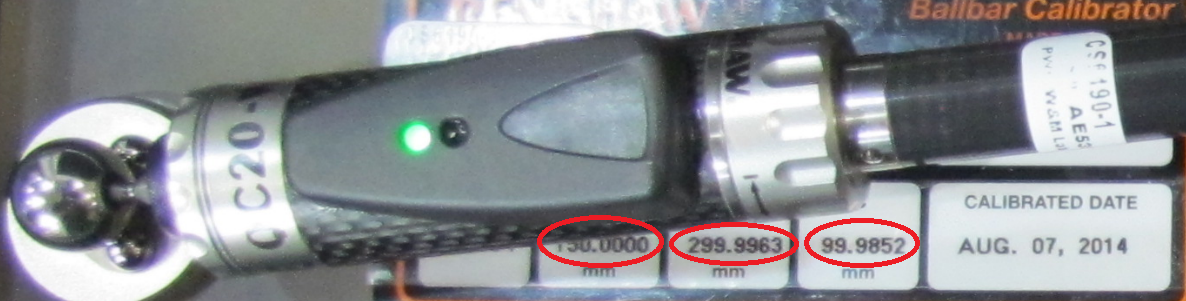
볼바키트의마스터링매개변수를올바르게입력했는지확인하십시오(다음그림참조). 이값은테스트매개변수메뉴의 "볼바기준거리..."에입력해야합니다. QC20-W 볼바는이거리를 ±1mm 범위에서 1마이크로미터정확도로측정할수있습니다. 산업용로봇에는정확도가충분하지만경우에따라측정범위가제한될수있습니다. RCS L-90의경우기준거리는무관하므로타겟거리(반경)를그대로복사하면됩니다.
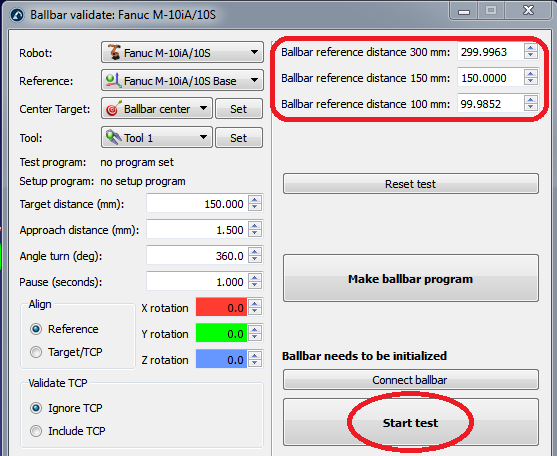
"테스트시작"을선택하여테스트를시작할수있습니다(사전에 "볼바연결"을선택할필요는없음). 볼바연결상태를보여주는새창이나타납니다. 볼바가감지되지않았거나문제가있는경우볼바연결창을닫고볼바장치를끈다음다시켜서테스트를다시시작하십시오. 문제가지속되면연결(블루투스또는 USB)이올바른지확인하십시오. RCS L-90은추가기능을제공하며장치에원점복귀또는캘리브레이션이필요한지표시합니다.
볼바와연결이설정되면 RoboDK는사용자에게다음단계를따르도록안내합니다.
1.테스트를위해선택한거리로볼바를초기화하십시오.
2.로봇을시작위치로옮기십시오(계속하기전에프로그램이일시정지됩니다).
3.볼바를로봇에배치하십시오.
4.컴퓨터화면에서확인을선택하여테스트를시작하십시오. 로봇티치펜던트에서계속을선택하기전까지는로봇이움직이지않습니다.
5.모든것이정확하면볼바의현재측정값을보여주는새창이나타납니다.
6.로봇프로그램을계속진행하여경로를따라이동할수있습니다.
7.로봇이이동을마치면측정을중지할수있습니다(시계방향및시계반대방향).
테스트가완료되면 RoboDK는테스트결과를표시하고사용자에게보고서를 PDF 형식으로저장하도록요청합니다.
4단계는테스트의시작과끝을감지하는데중요합니다. 로봇이측정의시작과끝을(경로의시작점과끝점에서) 트리거하기위해약 1.5mm의반경방향으로이동하기때문에이러한한계가감지됩니다.
볼바 테스트 보고서
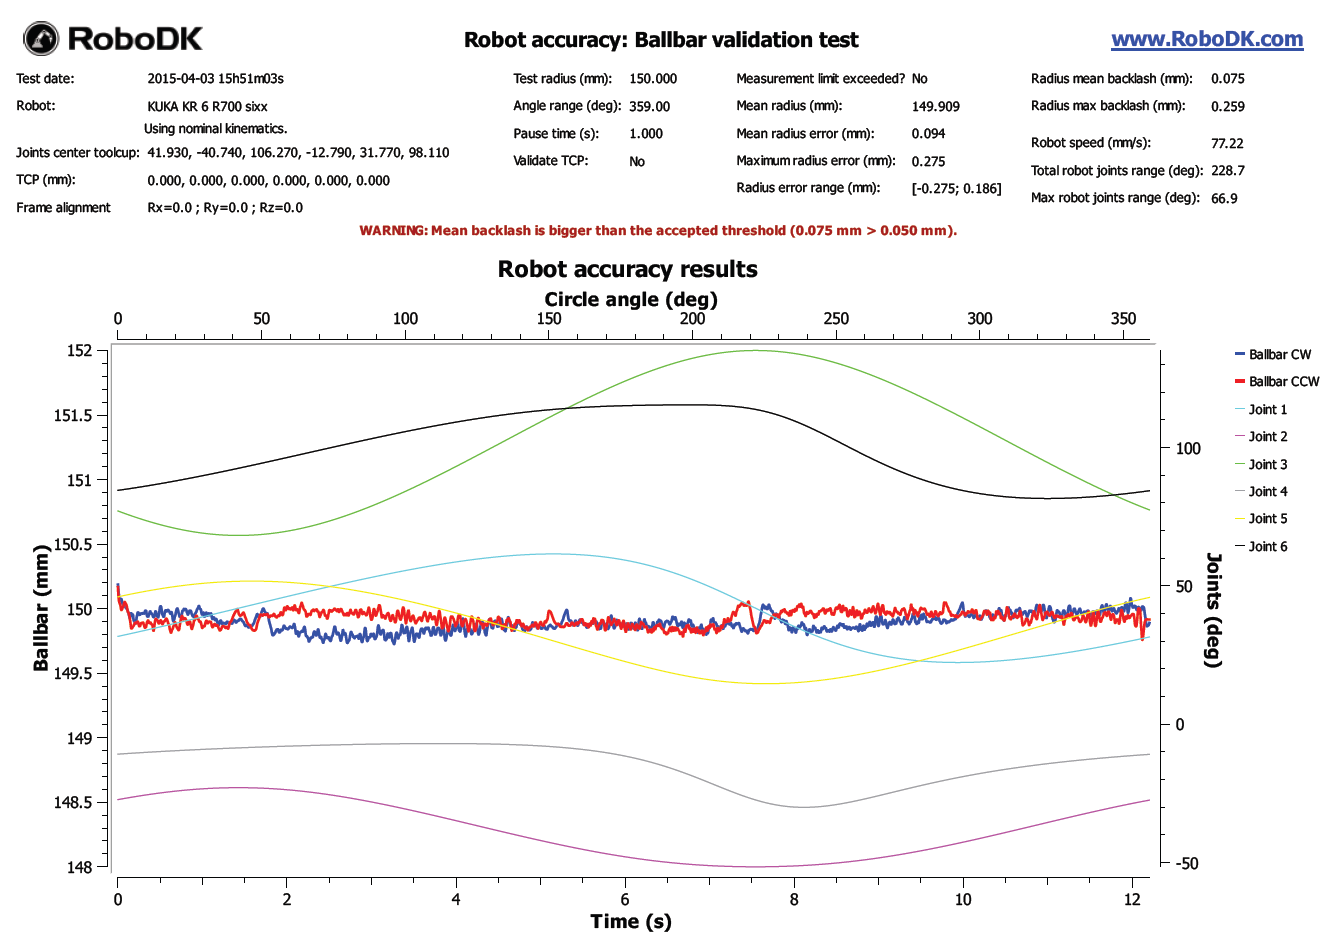
볼바테스트가완료되면다음그림과같은 PDF 보고서를확인할수있습니다.
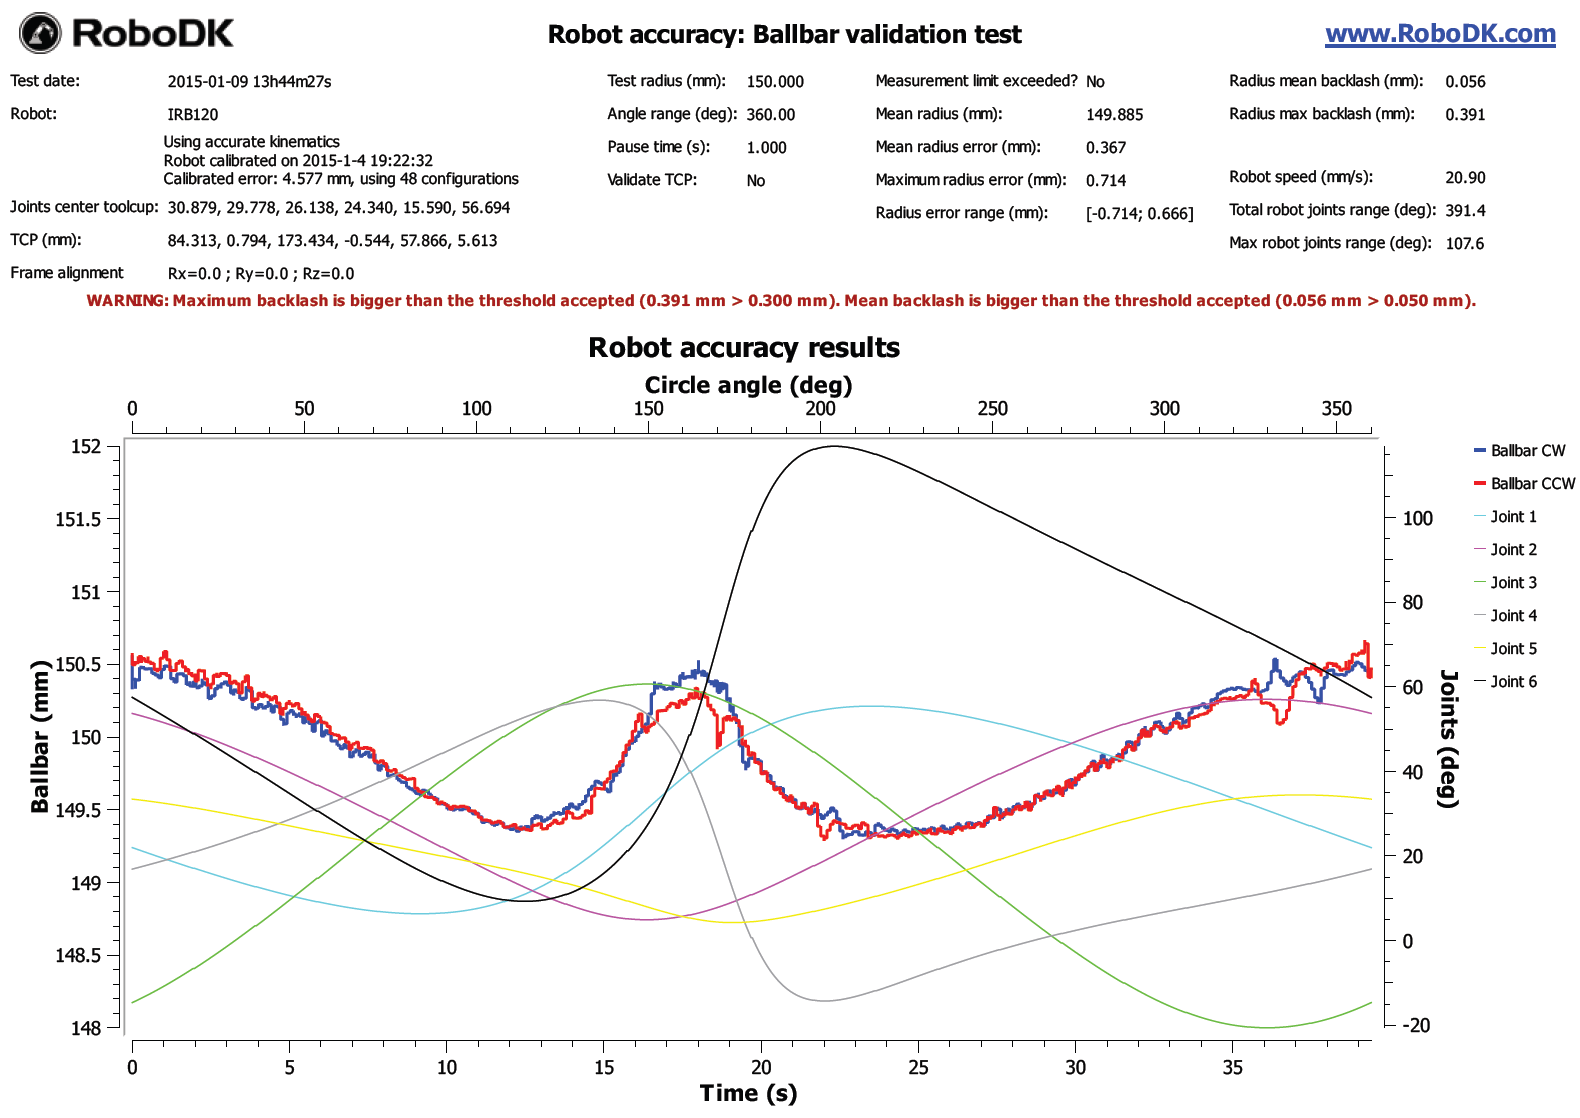
이보고서에는초단위시간(아래 X 축)에대한시계방향및반시계방향이동(각각파란색및빨간색선)에대한볼바판독값(mm, 왼쪽의 Y 축)이표시됩니다. 로봇관절도표시됩니다. 로봇관절은원각도에대해도단위(오른쪽 Y 축)로표시됩니다(360도는한바퀴회전을의미합니다). 결함이있는모터는해당관절이동이방향을바꿀때상당한측정변화를보이며, 그결과상당한백래시가나타납니다.
백래시가주어진임곗값보다큰경우이보고서는사용자에게경고합니다. 임곗값은메뉴도구➔옵션➔정확도탭에서정의할수있습니다.
부록– 블루투스연결 #BallbarBluetooth
이섹션에서는컴퓨터와볼바사이에블루투스연결을설정하는방법에관해설명합니다. 통신이작동하려면먼저 Windows를사용하여컴퓨터와볼바장치간의통신을설정해야합니다.
"Windows 블루투스스택"이활성화되어있어야합니다(Windows의기본블루투스관리자). 그리고다음단계에따라첫번째연결을설정하십시오.
1.Windows 시작버튼을선택하십시오.
2.제어판을선택하십시오.
3.블루투스키워드를찾으십시오.
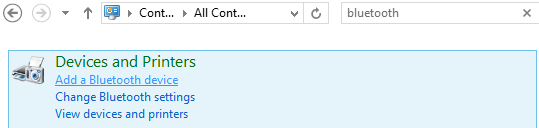
4.블루투스장치를선택하십시오.
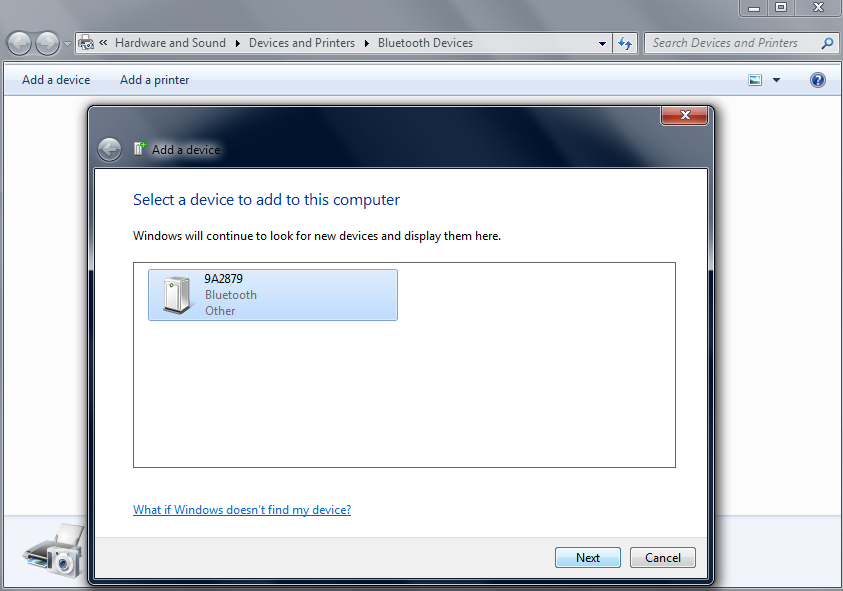
5.볼바장치가보이지않으면장치 추가를선택하십시오.
6.장치가나타나면장치를선택하고다음을선택하십시오. 표시되는번호는장치에인쇄된볼바일련번호입니다.
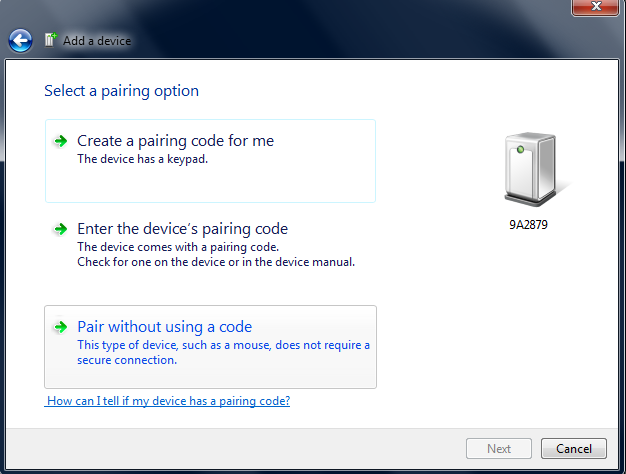
7.마지막으로코드를 사용하지 않고 페어링을선택하십시오.
이제블루투스장치가 RoboDK를통해측정할준비가되었습니다.
일부노트북(최근컴퓨터의경우에도)에통합된블루투스동글을사용하는경우블루투스연결이매우제한될수있습니다. 이런경우외부블루투스동글을구입하여연결이문제없이작동하도록하는것이좋습니다.
컴퓨터가볼바장치에서멀리떨어지면안됩니다. 연결에문제가발생하면블루투스동글용 USB 연장케이블을사용하는것이좋습니다.


