개요
ISO 표준 "ISO 9283: 산업용로봇조작-성능기준및관련테스트방법"에는산업용로봇의성능을평가하기위한테스트가설명되어있습니다. 무엇보다도로봇위치정확도, 반복정밀도및경로정확도를올바르게측정하는절차를제공합니다.
ISO 9283 표준에따르면모든테스트는소위 ISO 테스트큐브내부에서수행해야합니다. ISO 테스트큐브는로봇작업공간에들어갈수있는가장큰큐브이어야합니다. 또한, 위치정확도와반복정밀도는 5가지서로다른구성에서각각 30회측정해야합니다. 현대로봇에대한 5가지구성으로는정확도의적절한측정을제공하기에충분하지않다는것은잘알려져있습니다.
대부분의로봇제조업체는로봇이캘리브레이션된경우에만로봇위치정확도를제공하며, 또한적절한위치정확도통계를제공하기위해최소 100개의서로다른구성을사용합니다. 산업용로봇은반복정밀도가높지만정확하지는않습니다. 따라서캘리브레이션을통해산업용로봇의정확도를향상할수있습니다.
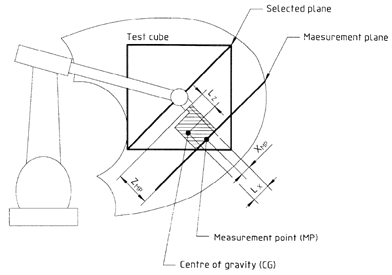
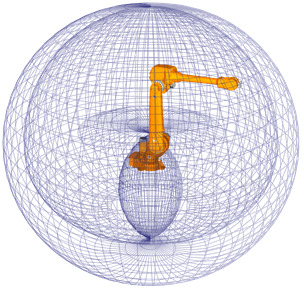
80년대의전형적인로봇작업공간현대로봇의전형적인로봇작업공간
그러나 ISO 9283 표준은로봇을캘리브레이션하지않은경우에도반복정밀도및경로정확도테스트에종종사용됩니다.
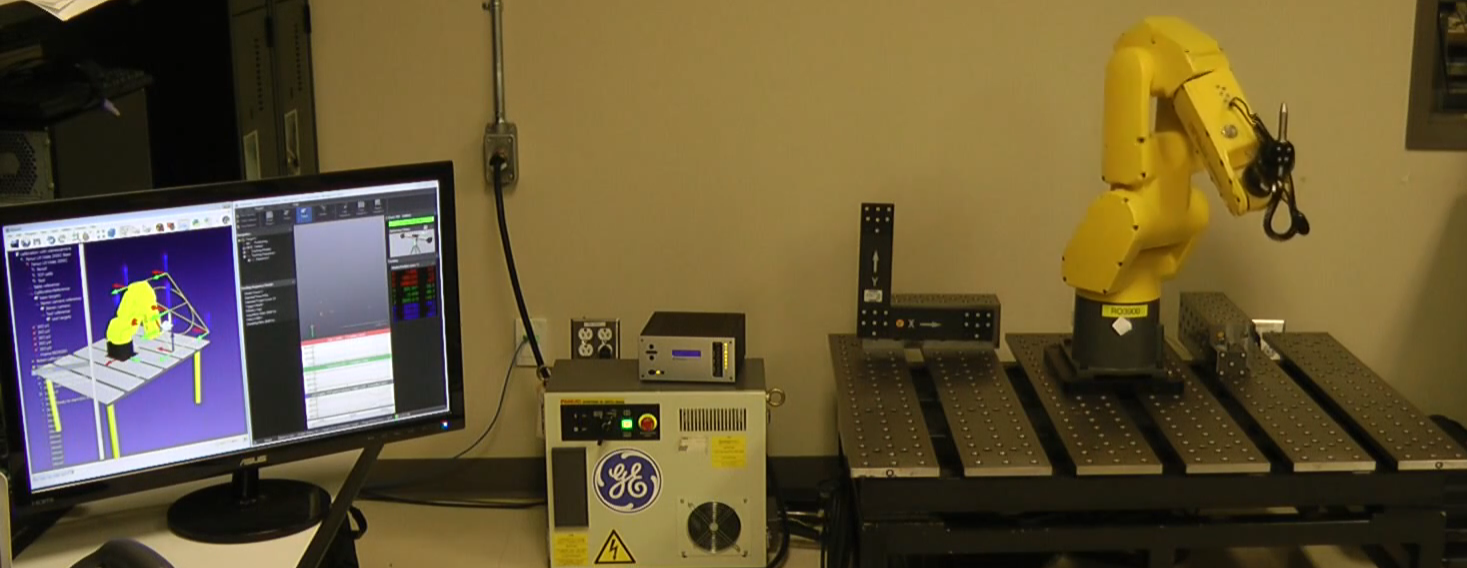
RoboDK를사용하여경로정확도를테스트하는다음영상을참고하십시오. https://youtu.be/yMQjqAQY1iE.
RoboDK를사용하여로봇을캘리브레이션할수있으며캘리브레이션전후의성능을테스트할수도있습니다. 마지막으로 RoboDK를사용하여볼바테스트를통해캘리브레이션전후로봇의정확도를테스트할수도있습니다.


