그리퍼
포스트프로세서와호환되는그리퍼명령어를올바르게정의하는방법은이전섹션그리퍼시뮬레이션을참조하세요. 이접근방식은 GPL 프로젝트에서위치를올바르게정의하여그리퍼축의예기치않은움직임을방지합니다.
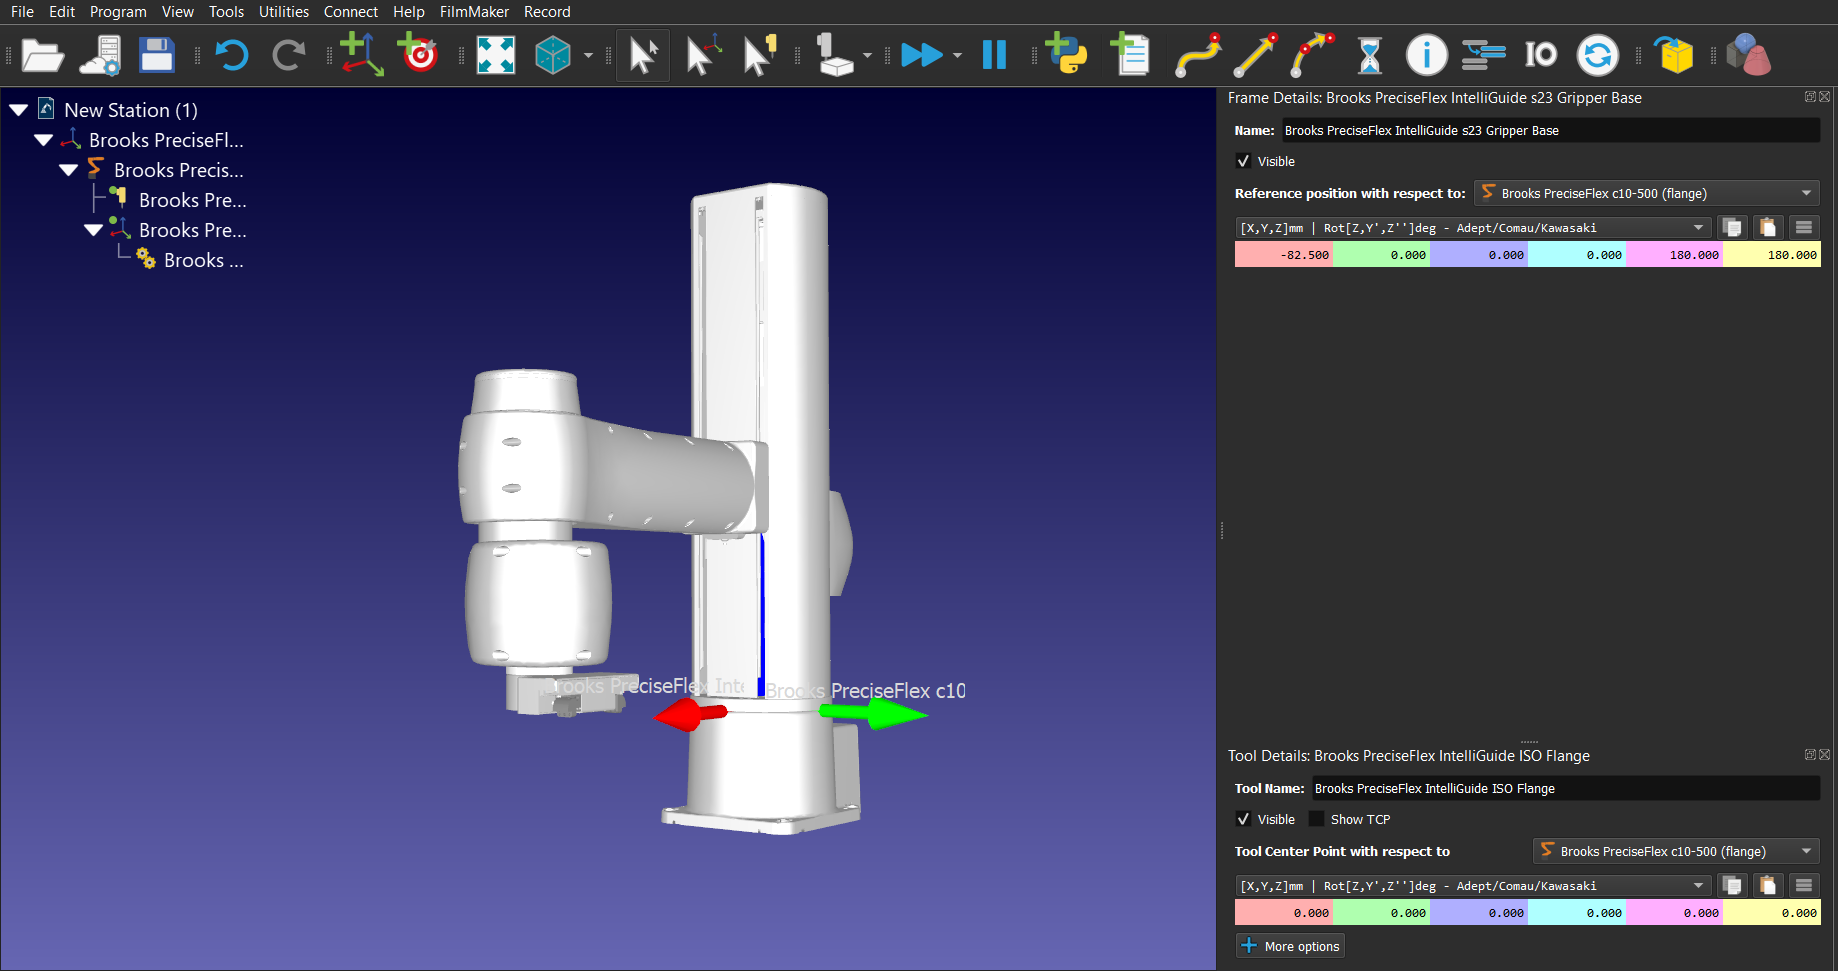
Brooks PreciseFlex DD 4축및 c10 로봇의경우, 시각화목적으로로봇라이브러리에있는 IntelliGuide ISO 플랜지를로봇에추가해야합니다(DD 4축로봇의경우, IntelliGuide ISO 플랜지형상을 9mm 위로이동시켜야합니다).
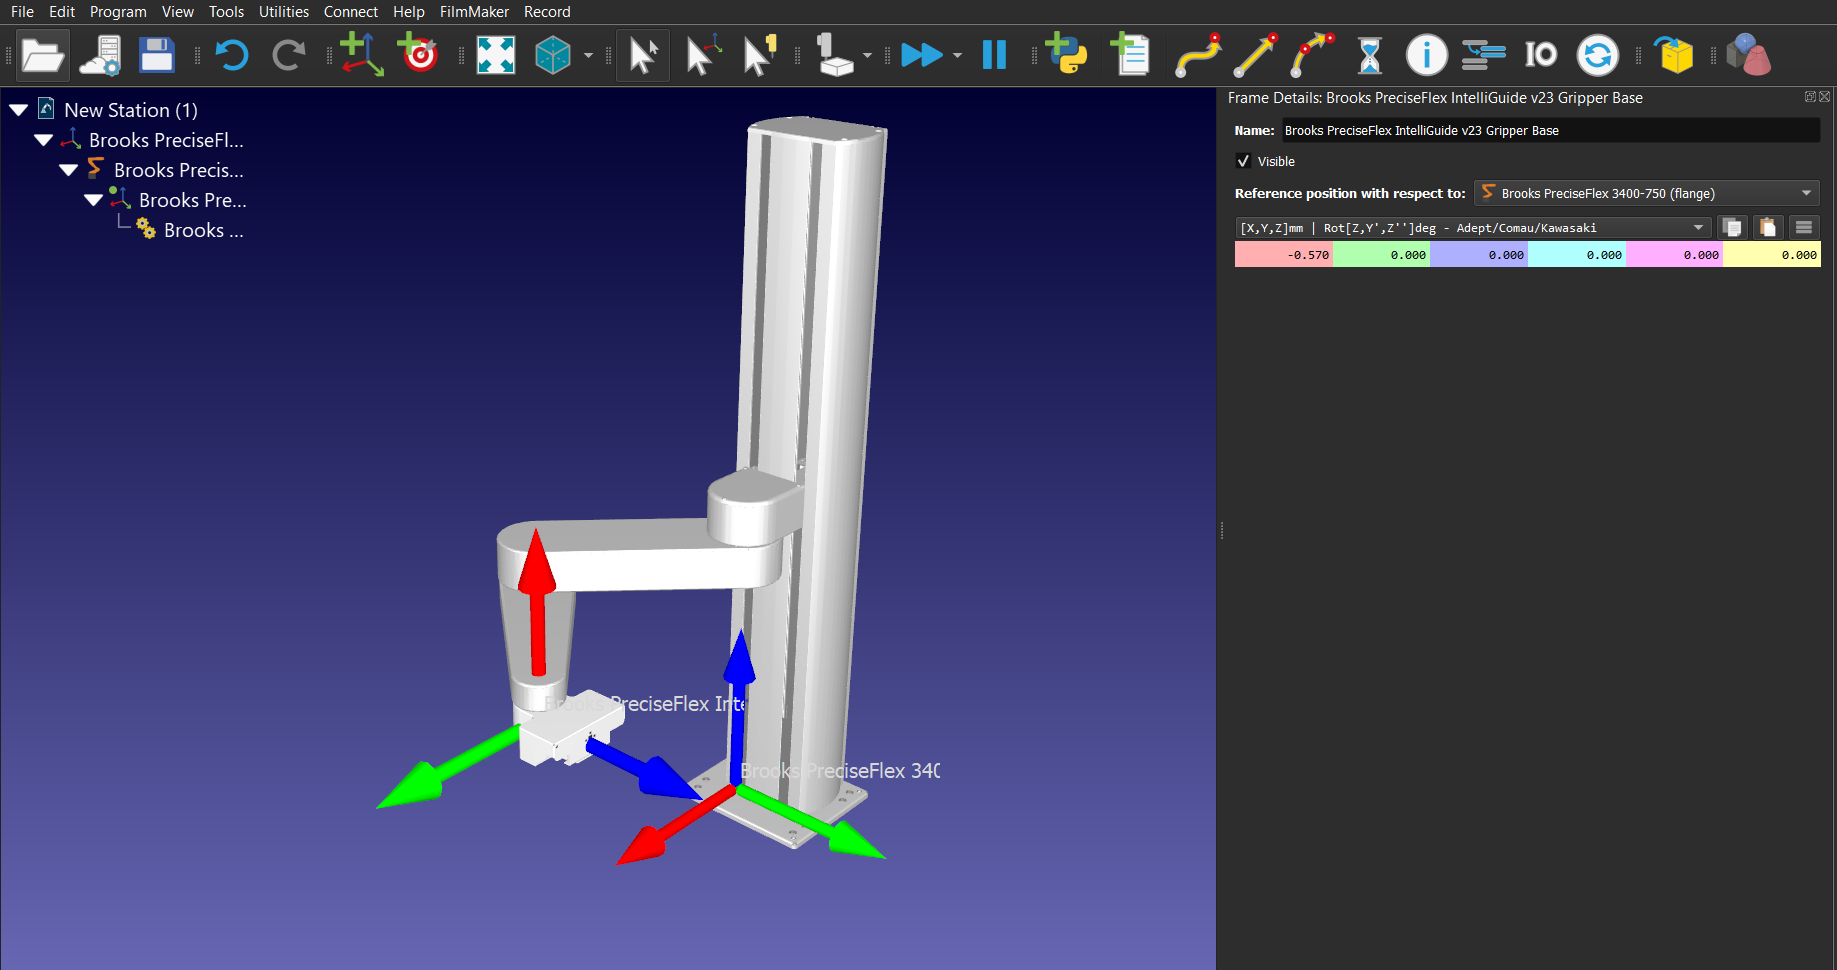
위의각그리퍼에대한기본참조프레임은고유하게정의되어있습니다. 로봇의플랜지참조프레임에따라그리퍼를올바르게배치하려면다음참조위치정보를사용해야합니다:
6.Brooks PreciseFlex IntelliGuide s60
7.Brooks PreciseFlex IntelliGuide s23D
8.Brooks PreciseFlex IntelliGuide v23
9.Brooks PreciseFlex IntelliGuide v60
1.Brooks PreciseFlex IntelliGuide s23
사용가능한 Brooks PreciseFlex IntelliGuide 그리퍼는다음과같습니다:


