Brooks 로봇
RoboDK는 GPL(안내프로그래밍언어)을사용하여 Brooks PreciseFlex 로봇을지원합니다. 사용자는 Brooks의다양한로봇팔, 그리퍼, 리니어레일을사용하여고급실험실자동화프로그램을생성할수있습니다.
그리퍼 시뮬레이션
시뮬레이션에서 IntelliGuide s23D(듀얼) 그리퍼를포함한 Brooks PreciseFlex IntelliGuide 그리퍼를제어하려면이섹션에설명된단계를따르세요.
1.프로그램을마우스오른쪽버튼으로클릭하고프로그램호출명령을추가합니다.
2."Gripper(gripper ID, gripper value)"를입력합니다. 예를들어, 듀얼그리퍼의 2번그리퍼를 50mm로이동하려면 "Gripper(2, 50)"을입력합니다.
a.단일그리퍼의경우호출을 "Gripper(gripper value)"로단축할수있습니다.
b.로봇이두개이상있는경우 "Gripper(gripper ID, gripper value, item.ptr)"를사용합니다. 예를들어 "Gripper(2, 50, item.ptr)"는듀얼그리퍼의 2번그리퍼를 50mm로이동하며, 부모로봇이프로그램에연결되도록합니다.
3.모든하위프로그램의첫번째명령으로, 그리고모든하위프로그램호출뒤에 Gripper() 명령을추가합니다. 이는포스트프로세서와의호환성을보장하기위한것입니다. Gripper() 명령이중복되는것은정상입니다.
4.Python 스크립트를추가하고이름을 "Gripper"로변경합니다.
5."Gripper" Python 스크립트를편집하고다음을붙여넣습니다:
from robodk import robolink
import sys
if len(sys.argv) < 2:
quit()
def get_item(ptr_item, RDK):
item = robolink.Item(RDK, str(ptr_item), robolink.ITEM_TYPE_PROGRAM)
if not item.Valid(True):
return None
return item
RDK = robolink.Robolink()
gripper_id = -1
gripper_value = 0
prog_item = None
# Get the gripper ID, value, possibly the caller
if len(sys.argv) == 2:
gripper_value = float(sys.argv[1])
elif len(sys.argv) >= 4:
gripper_id = int(sys.argv[1])
gripper_value = float(sys.argv[2])
prog_item = get_item(int(sys.argv[3]), RDK)
elif len(sys.argv) == 3:
prog_item = get_item(int(sys.argv[2]), RDK)
if prog_item:
gripper_value = float(sys.argv[1])
else:
gripper_id = int(sys.argv[1])
gripper_value = float(sys.argv[2])
# Get candidates
grippers = [x for x in RDK.ItemList(robolink.ITEM_TYPE_ROBOT_AXES) if 'intelliguide' in x.Name().lower() and len(x.Joints().tolist()) == 1]
if len(grippers) > 1 and prog_item:
robot_item = prog_item.getLink(robolink.ITEM_TYPE_ROBOT)
if not robot_item.Valid():
robot_item = RDK.ItemUserPick("Select the linked robot", robolink.ITEM_TYPE_ROBOT)
prog_item.setRobot(robot_item)
def get_flat_childs(item):
childs = item.Childs()
for child in item.Childs():
childs.extend(get_flat_childs(child))
return childs
childs = get_flat_childs(robot_item)
grippers = [x for x in childs if x.Type() == robolink.ITEM_TYPE_ROBOT and len(x.Joints().tolist()) == 1]
if not grippers:
RDK.ShowMessage('Unable to find a gripper!', False)
# Try to find the right gripper id (i.e. Dual Gripper 1)
gripper = grippers[0]
if gripper_id > 0:
gripper_ids = [g for g in grippers if g.Name().endswith(str(gripper_id))]
if gripper_ids:
gripper = gripper_ids[0]
gripper.MoveJ([gripper_value])
이방법은 Brooks 포스트프로세서와도호환됩니다.
리니어 레일
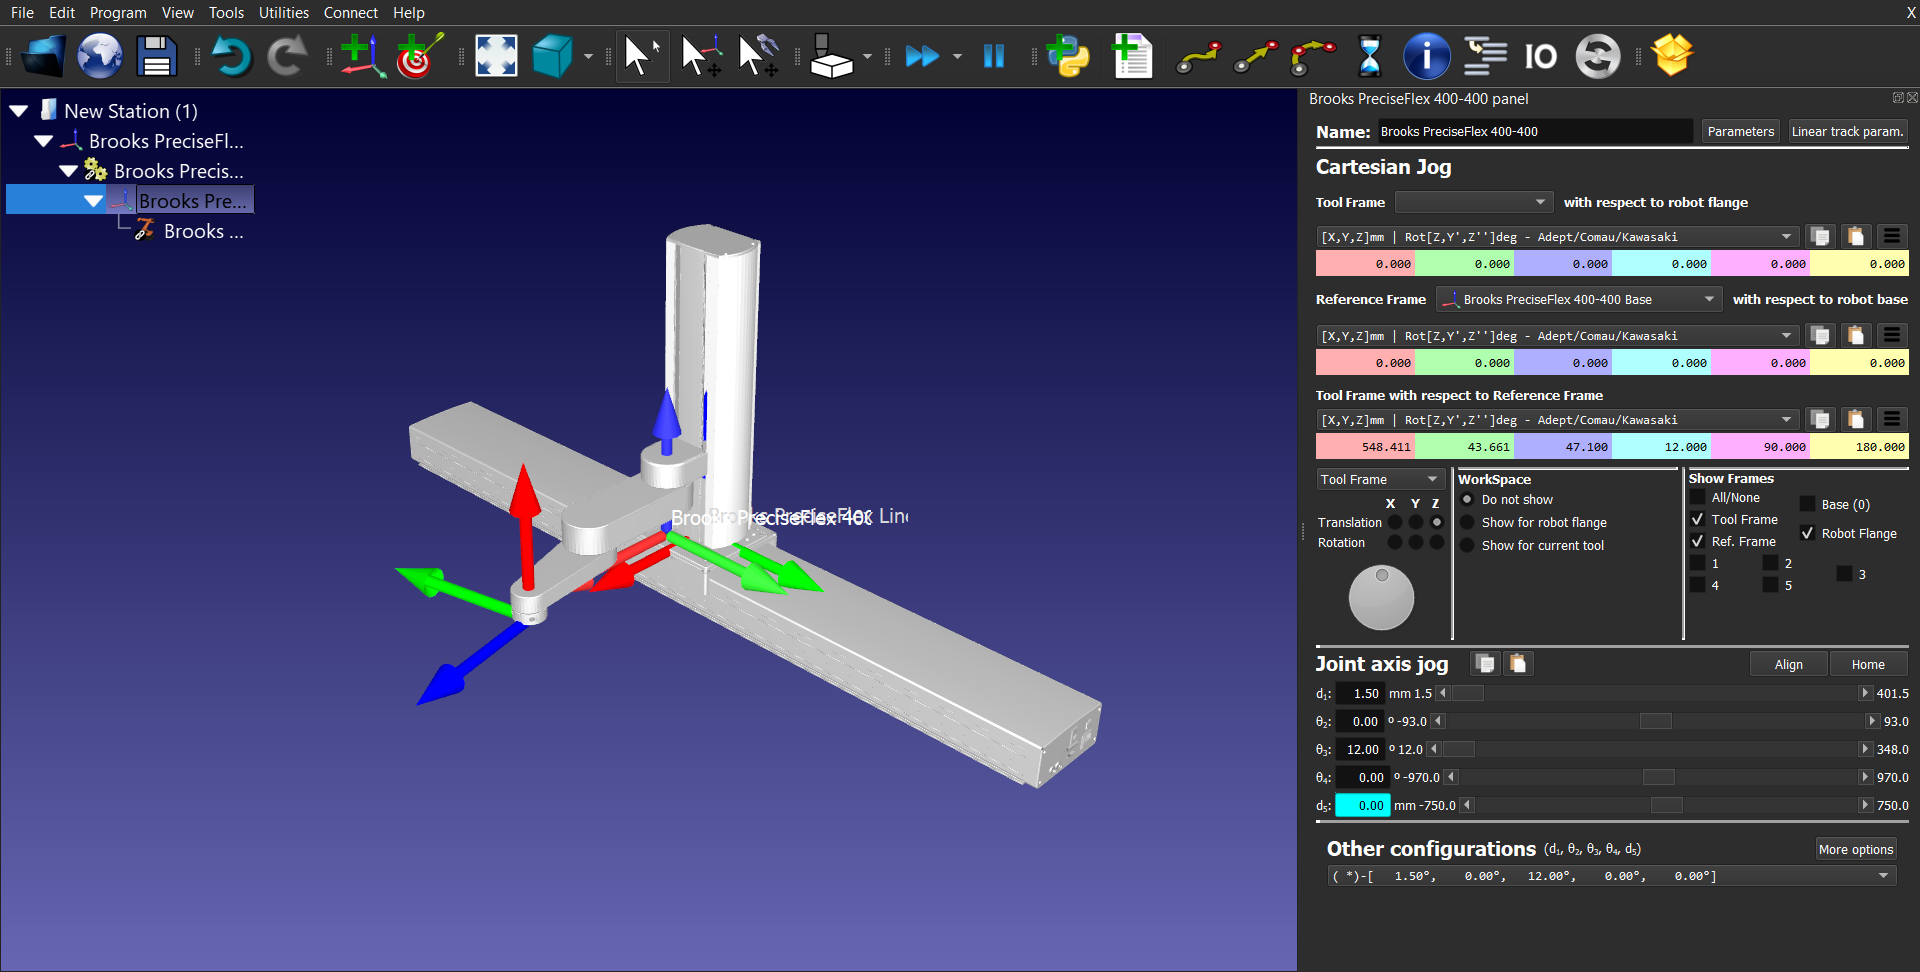
PreciseFlex 로봇의베이스프레임은로봇의물리적베이스에배치되지않기때문에 PreciseFlex 로봇과 PreciseFlex 리니어레일사이에특정오프셋이필요합니다.
Brooks PreciseFlex 리니어레일 0도구성:
a.Brooks PreciseFlex 400: [118, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [118, 0, 62.6, 0, 0, 0]
Brooks PreciseFlex 리니어레일 -90도구성:
a.Brooks PreciseFlex 400: [101.6, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [101.6, 0, 62.6, 0, 0, 0]
포스트프로세서가축위치를고려하려면리니어레일을동기화해야합니다. 자세한내용은 https://robodk.com/doc/en/General.html#SyncAxes 섹션을참조하십시오.
로봇의월드참조프레임(World Reference Frame)에타겟을올바르게저장하고, 나중에포스트프로세서를사용하여생성된 GPL 프로젝트에서이를사용하려면, 사용자는새로운참조프레임을정의해야합니다. 이참조프레임은스테이션참조프레임을기준으로정의되어야하며, 앞서로봇베이스와리니어레일사이에사용한것과동일한오프셋(위에명시된대로)을사용해야합니다. 타겟은이참조프레임을기준으로정의되어야합니다.
로봇의세계좌표계(World Reference Frame)에타깃을올바르게저장하고, 나중에포스트프로세서를사용하여생성된 GPL 프로젝트에서이를사용하려면, 사용자는새로운참조프레임을정의해야합니다. 이참조프레임은스테이션참조프레임을기준으로정의되어야하며, 로봇베이스와선형레일사이의오프셋은 (앞서보고된바와같이) 이전에사용된것과동일해야합니다. 타겟은이참조프레임을기준으로정의되어야합니다.
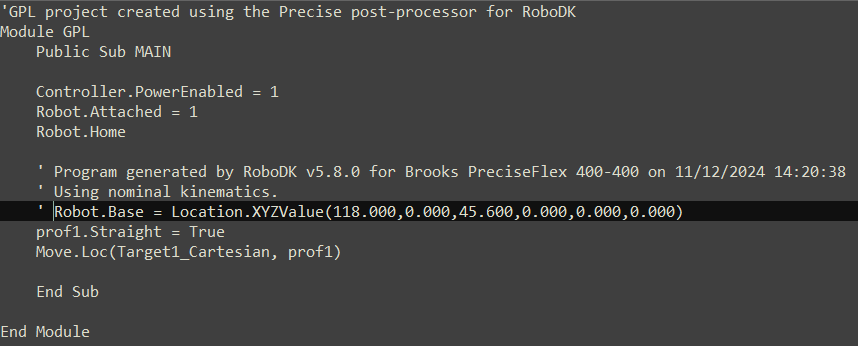
GPL 프로젝트를생성한후, 임의의텍스트편집기를사용하여 Main.gpl 파일을열고, 로봇의베이스참조프레임이정의된줄을주석처리하십시오:
브룩스 프리시전플렉스 c8A
브룩스프리시전플렉스 c8A 로봇은독특한기구학적구조를가지고있어, 로봇암의 3+3 자유도를처리하기위해 RoboDK에서두개의로봇모델을결합하여모델을개발했습니다.
이러한개발방식으로인해브룩스프리시전플렉스 c8A 로봇의모델은브룩스포스트프로세서와함께사용할수없습니다.
Handle product names the same way throughout, either keeping all of them in English (e.g., Brooks PreciseFlex c8A, Brooks PreciseFlex IntelliGuide) or transliterating all of them, following the convention used in the rest of the document.
TCP(Tool Center Point, 도구중심점)를추가해야하는경우, 로봇손목메커니즘의플랜지를기준으로정의해야합니다. 로봇컨트롤러에설정된대로 TCP의포즈를설정하는방법은 “도구중심점(TCP)” 단락의내용을참조하십시오.
브룩스 프리시전플렉스 100 XZTS
브룩스프리시전플렉스 c8A 로봇과마찬가지로, 브룩스프리시전플렉스 100 XZTS 로봇도두개의로봇모델을결합하고그리퍼를추가하여개발되었습니다. 이를통해암의 3자유도(X축및 Z축을따른직선이동과 Z축을중심으로한 Theta 회전)와그리퍼의자유도를처리할수있습니다.
다음은 X축이동범위가 685mm인브룩스프리시전플렉스 100 XZTS를보여줍니다.
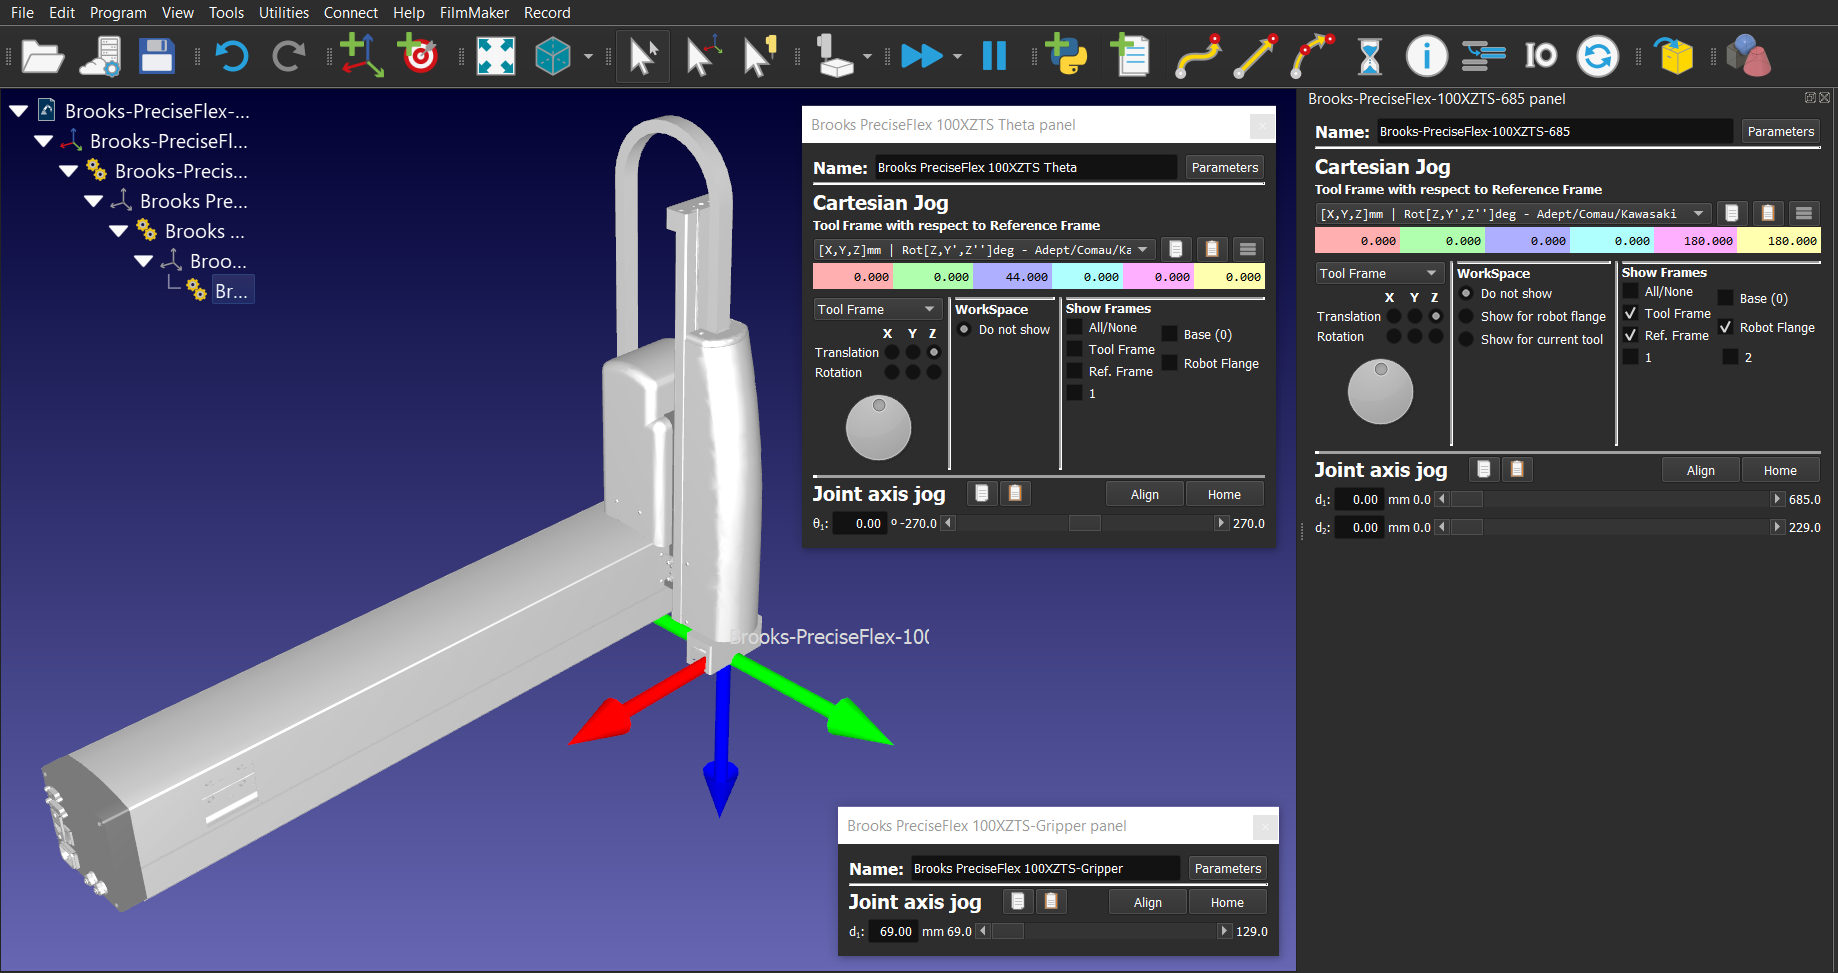
브룩스프리시전플렉스 c8A 로봇과마찬가지로, 브룩스프리시전플렉스 100 XZTS 로봇도포스트프로세서와호환되지않습니다.
TCP(공구중심점)를추가해야하는경우, 로봇의 Theta(Z축중심회전) 메커니즘의플랜지를기준으로정의해야합니다.
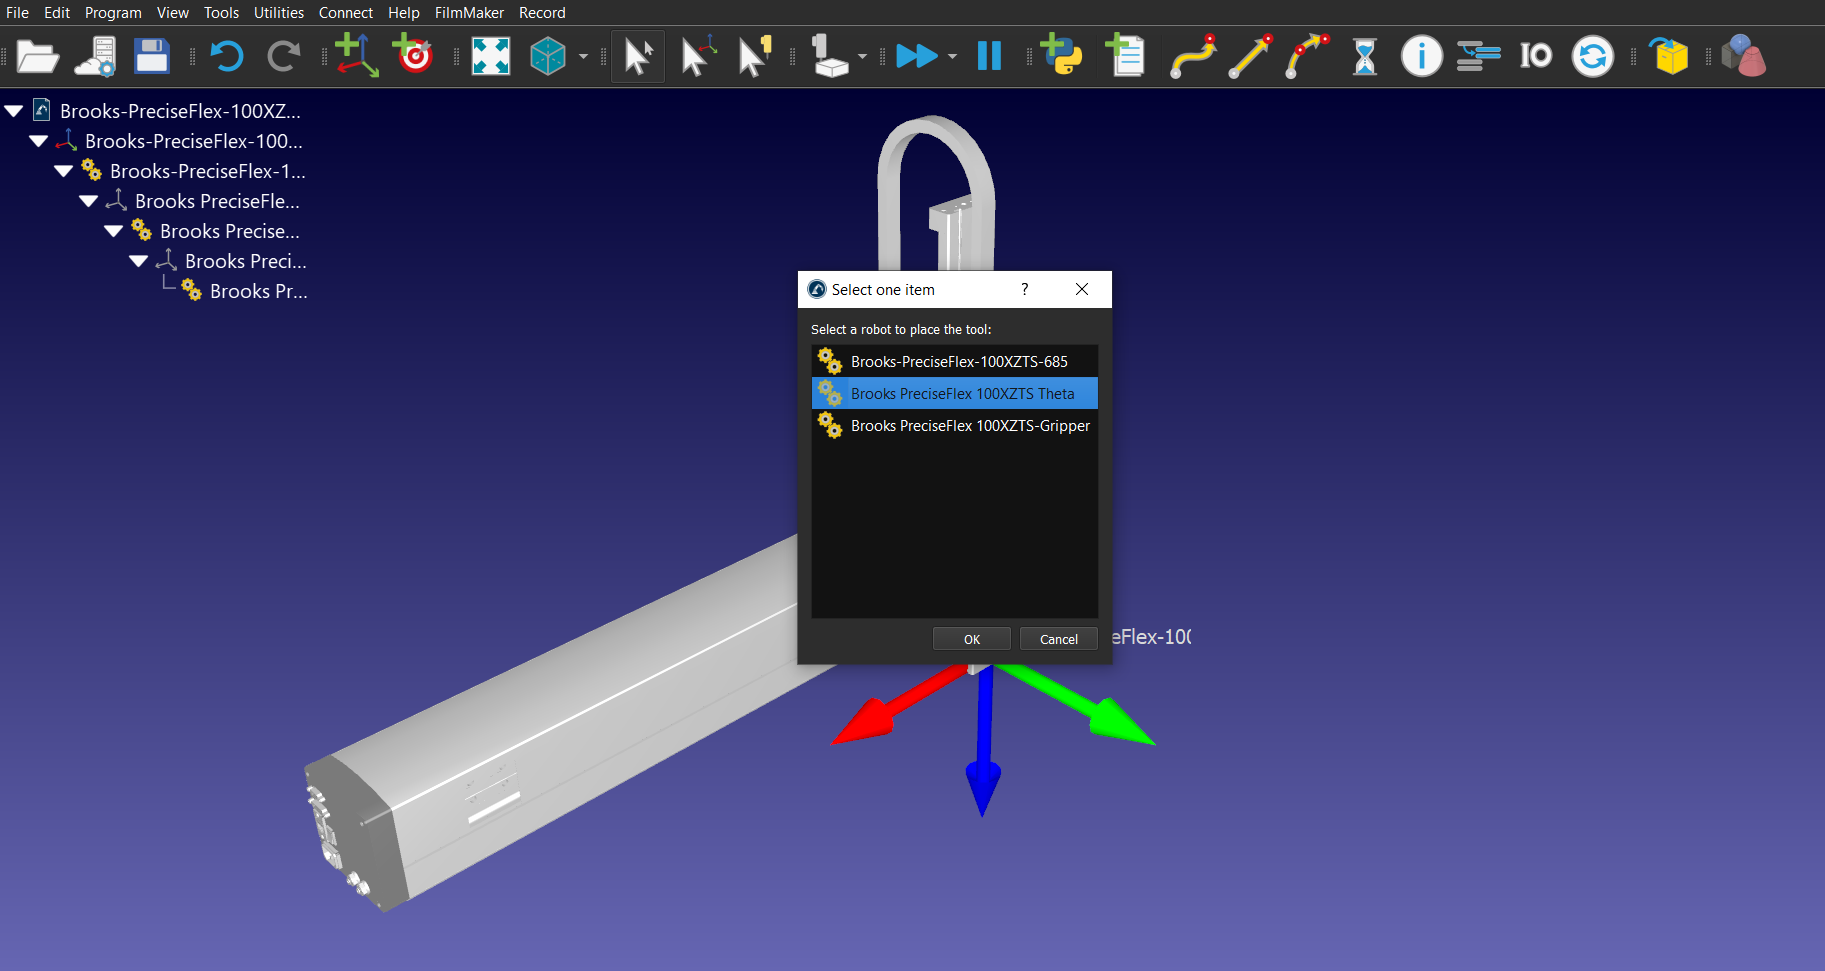
로봇컨트롤러에설정된대로 TCP의포즈를설정하는방법은 “도구중심점(TCP)” 단락의내용을참조하십시오.
포스트 프로세서
이섹션에서는브룩스로봇용프로그램생성과관련된몇가지팁을설명합니다.
공구 중심점(TCP)
RoboDK의공구중심점(TCP)과로봇컨트롤러에정의된공구중심점(TCP)이일치해야합니다. 그리퍼메커니즘을사용하는경우 "공구추가(TCP)"를사용하여예상위치에 TCP를추가해야합니다. 새공구 TCP는그리퍼메커니즘 TCP와일치해야합니다. Brooks PreciseFlex 로봇의공구중심점(TCP)과관련된정보는웹인터페이스로이동하여다음단계를수행하면확인할수있습니다:
1.관리자
2.설정 - 매개변수데이터베이스
3.로봇
4.관절/직교제어
5.동적매개변수
6.DataID 16051
그리퍼
포스트프로세서와호환되는그리퍼명령어를올바르게정의하는방법은이전섹션그리퍼시뮬레이션을참조하세요. 이접근방식은 GPL 프로젝트에서위치를올바르게정의하여그리퍼축의예기치않은움직임을방지합니다.
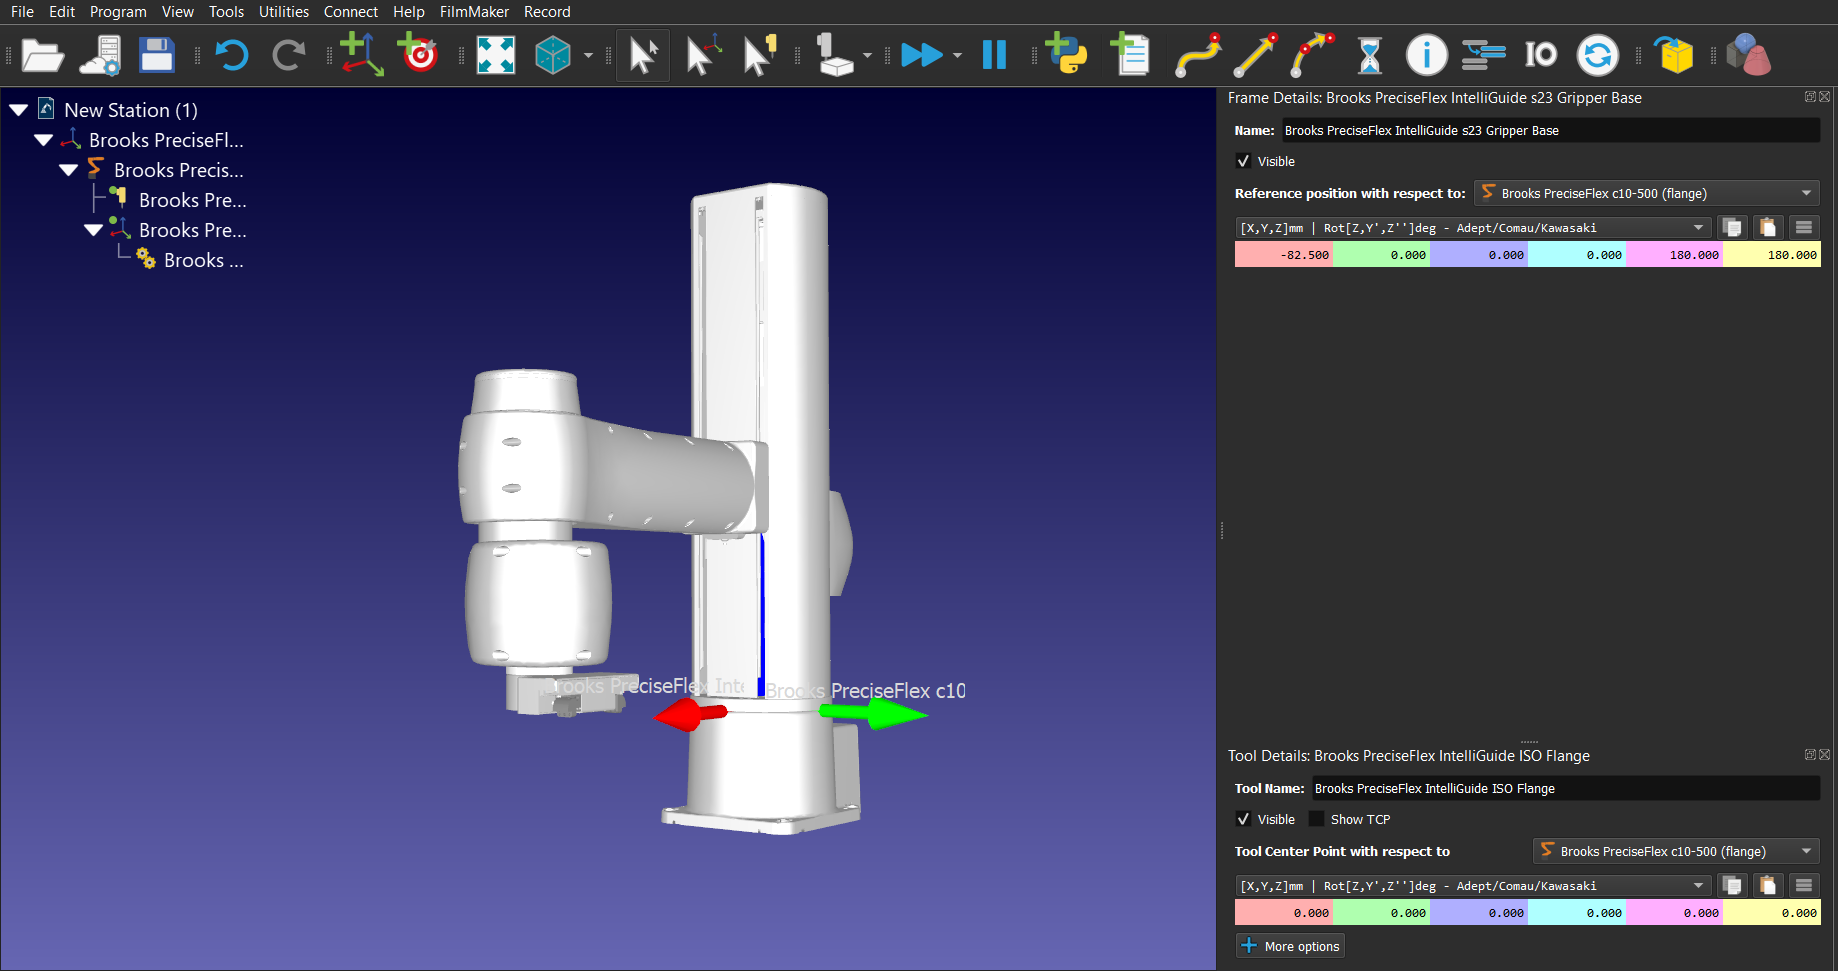
Brooks PreciseFlex DD 4축및 c10 로봇의경우, 시각화목적으로로봇라이브러리에있는 IntelliGuide ISO 플랜지를로봇에추가해야합니다(DD 4축로봇의경우, IntelliGuide ISO 플랜지형상을 9mm 위로이동시켜야합니다).
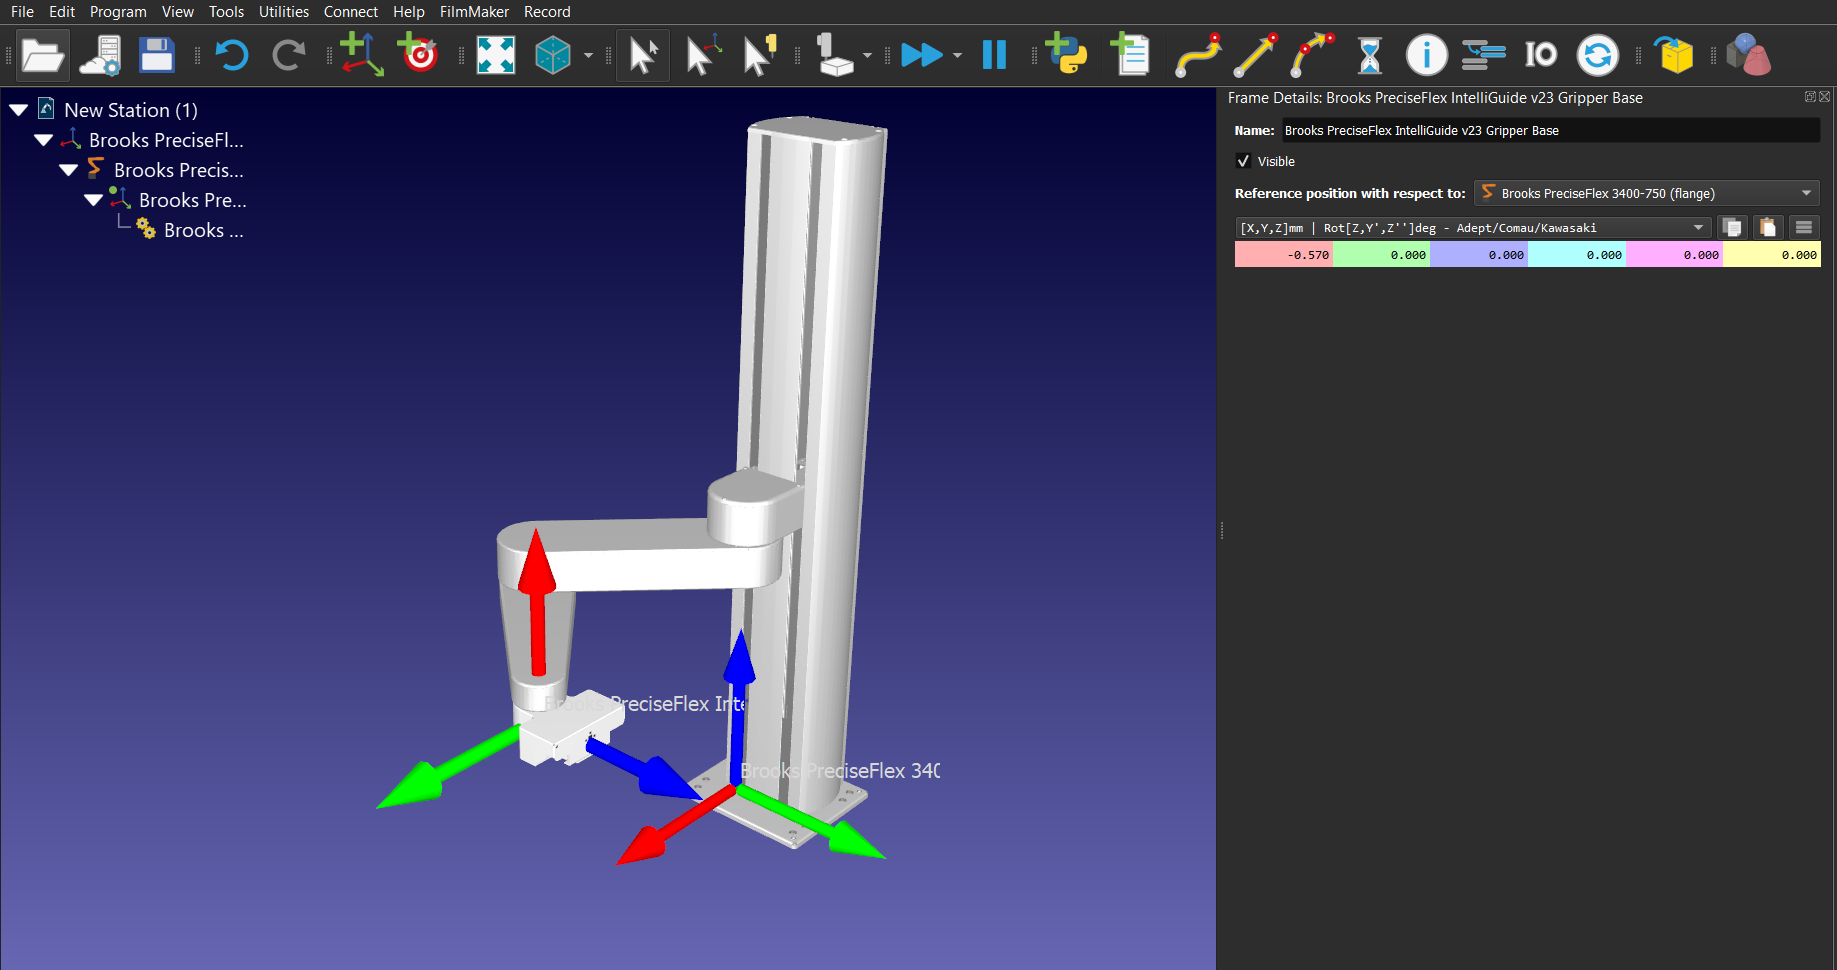
위의각그리퍼에대한기본참조프레임은고유하게정의되어있습니다. 로봇의플랜지참조프레임에따라그리퍼를올바르게배치하려면다음참조위치정보를사용해야합니다:
6.Brooks PreciseFlex IntelliGuide s60
7.Brooks PreciseFlex IntelliGuide s23D
8.Brooks PreciseFlex IntelliGuide v23
9.Brooks PreciseFlex IntelliGuide v60
1.Brooks PreciseFlex IntelliGuide s23
사용가능한 Brooks PreciseFlex IntelliGuide 그리퍼는다음과같습니다:
라운딩
입력값이 -1이면로봇이동작이끝날때멈추고엄격한위치오차제약조건이적용됩니다(GPL 코드: prof1.InRange = 100).
입력값이 0이면로봇이동작이끝날때멈추지만작은위치오차제약조건이적용됩니다(GPL 코드: prof1.InRange = 10).
입력값이 0보다크면로봇이동작이끝날때멈추지않고혼합이동이실행됩니다(GPL 코드: prof1.InRange = -1).
속도 및 가속도
Brooks PreciseFlex 로봇의최대선형, 각도및관절속도/가속도와관련된정보는웹인터페이스로이동하여다음단계를수행하면확인할수있습니다:
1.관리자
2.설정 - 매개변수데이터베이스
3.로봇
4.조인트/직교제어
5.동적매개변수
6.DataID 2700, 2701, 2702 및 2703
사용자는위의 DataID 값을참조로사용하여 RoboDK 속도/가속명령의입력을설정할수있습니다. 그러면 Precise 포스트프로세서는이값을사용하여 GPL Profile 클래스에서요청한대로각로봇의최대속도/가속도의백분율로속도/가속도를계산합니다.
포스트프로세서가사용하는제한을변경하려면사용중인특정로봇에따라포스트프로세서를수정하면됩니다. 기본적으로포스트프로세서는 PreciseFlex 400 및 PreciseFlex 3400 로봇의제한을사용합니다. 포스트프로세서를수정하려면문서의 https://robodk.com/doc/en/Post-Processors.html#PPEditor 섹션을참조하세요.
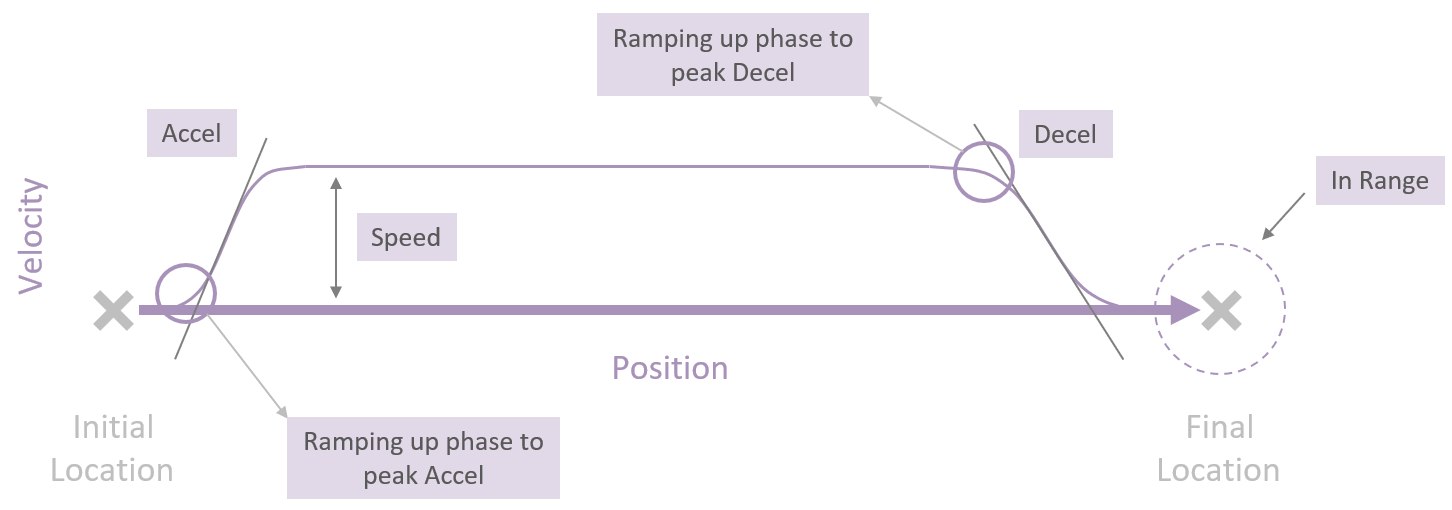
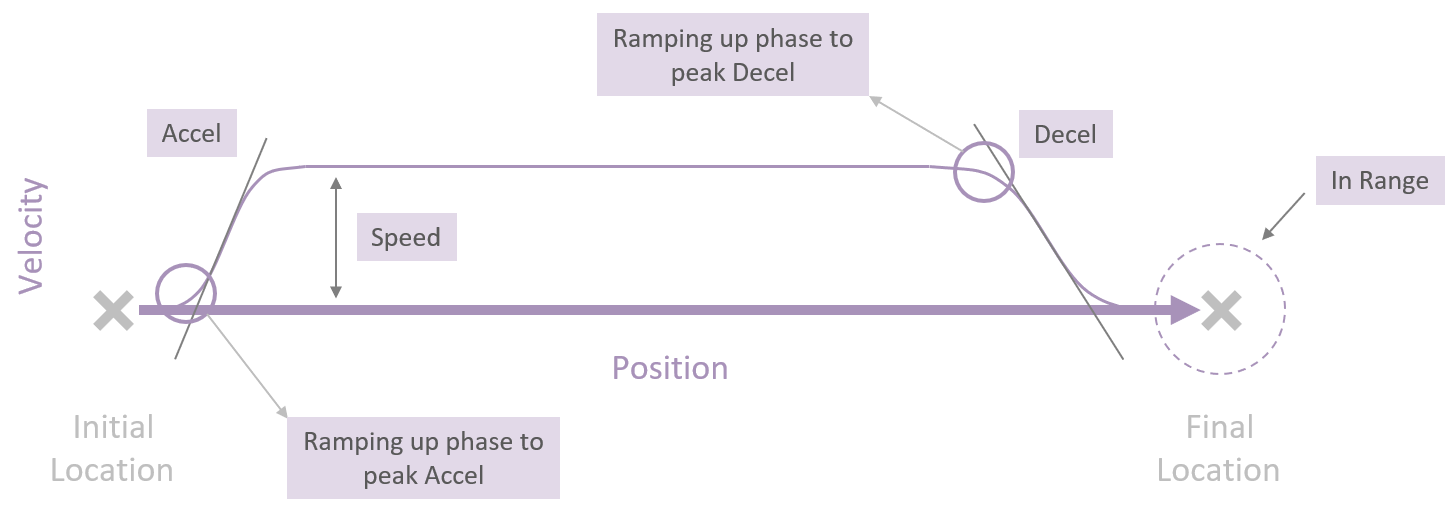
1보다작은입력값을선형및각도가속명령어와함께사용하는경우, 이입력값은최대가속/감속까지램프업하는기간(초)으로사용됩니다(GPL 코드: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
아래이미지는위에설명한개념과컨트롤러가로봇이따라야하는궤적을계획하는방법과관련된추가정보를제공합니다.
일시정지
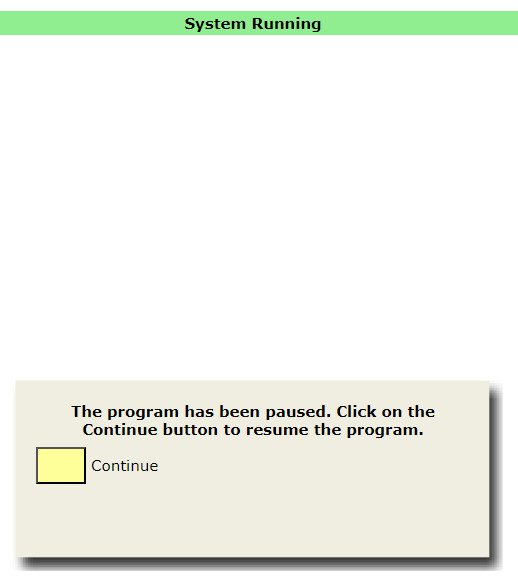
입력값을 0보다크게설정하면입력값에정의된시간동안프로그램을일시중지하는 GPL 명령이생성됩니다. 입력값이음수이면웹인터페이스운영자제어판에서팝업대화상자가열리고사용자가대화상자의 "계속" 버튼을클릭할때까지프로그램이일시중지됩니다. 대화상자를시각화하려면운영자제어판에서 '대화상자활성화' 버튼을클릭해야합니다.
FTP를 통한 프로그램 전송
RoboDK에서브룩스로봇으로 FTP를통해프로그램을쉽게전송할수있습니다:
1.RoboDK에서로봇을마우스오른쪽버튼으로클릭합니다.
2.로봇에 연결...을 선택합니다.
3.로봇의IP와포트를입력합니다(기본값은 192.168.0.1, 포트 21).
4.원격 FTP 경로를입력합니다(일반적으로 /flash/projects)
RoboDK 프로그램을로봇에전송할준비가완료되었습니다:
1.RoboDK에서프로그램을마우스오른쪽버튼으로클릭합니다.
2.로봇에 프로그램 보내기(Ctrl+F6)를선택합니다.
그러면프로그램이생성되고로봇컨트롤러로전송이시도됩니다. FTP 전송이성공했는지여부를보여주는창이나타납니다.
로봇 프로그램 시작
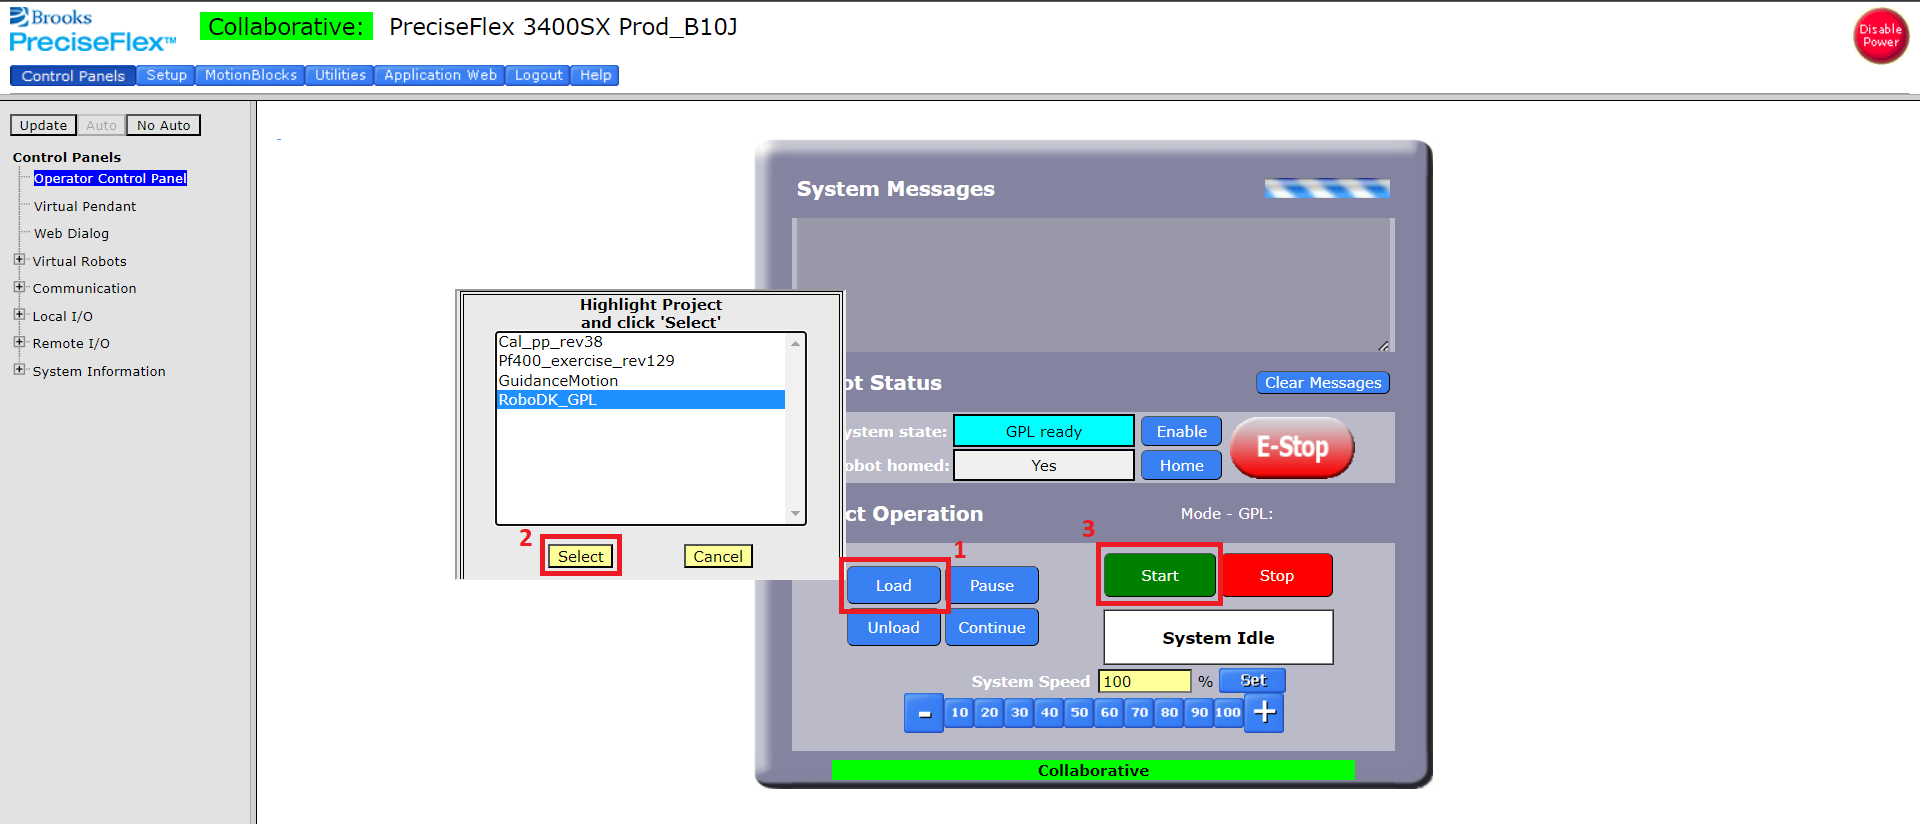
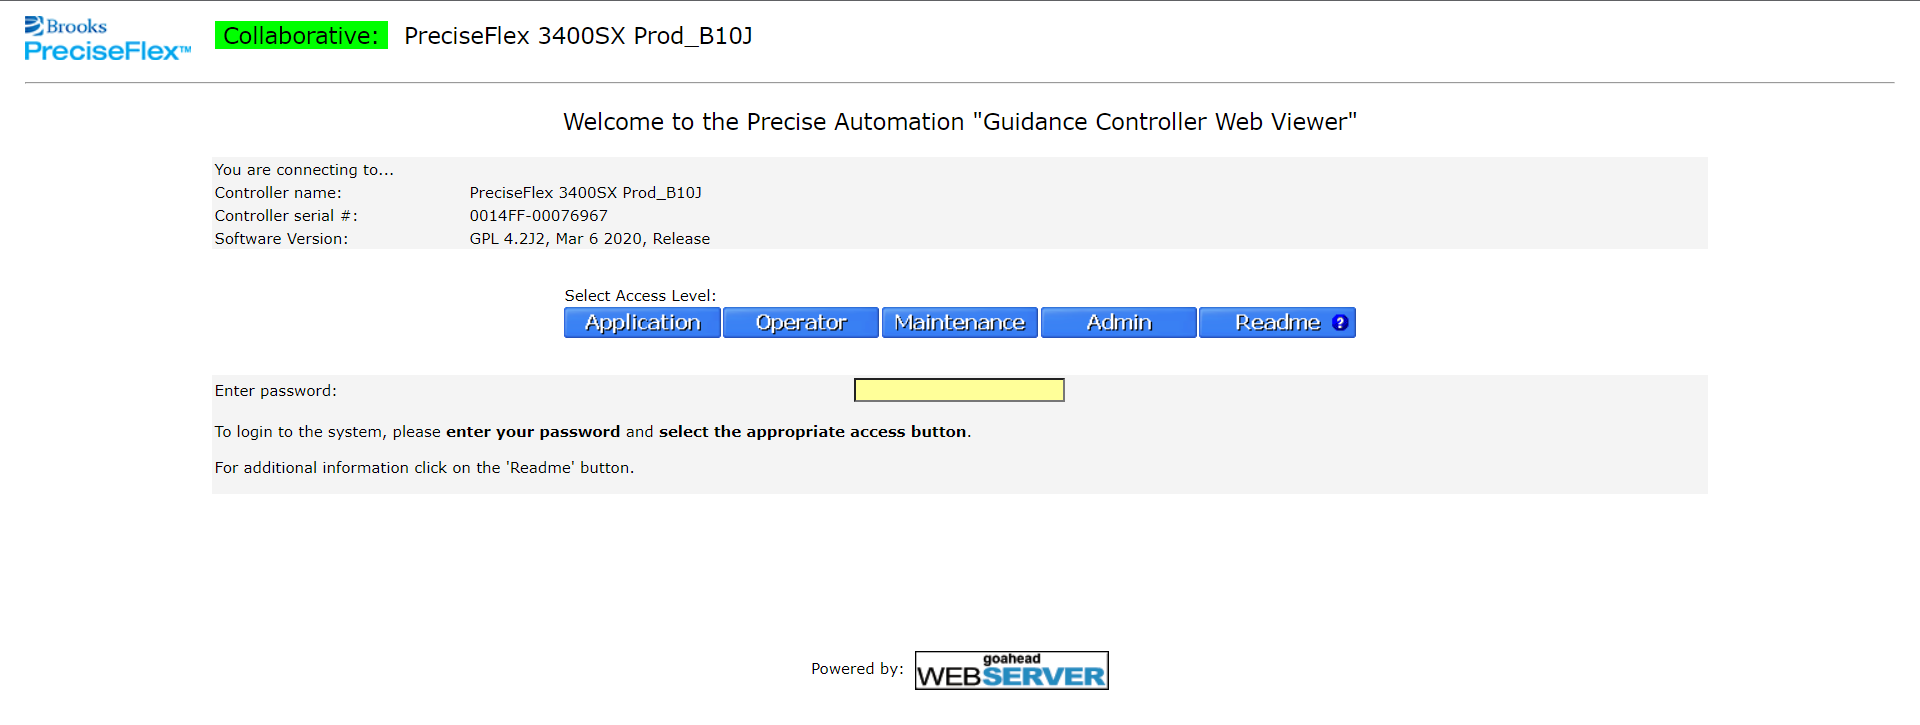
로봇의웹인터페이스를사용하여 GPL 프로젝트를로드하고시작해야합니다(모든브라우저를사용하여로봇의 IP 주소를검색하면로봇의웹인터페이스에액세스할수있습니다). 아래는웹인터페이스의시작페이지이미지입니다.
1.웹브라우저열기
2.로봇 IP 주소입력
웹인터페이스에서프로그램을시작하려면다음단계를따르십시오:
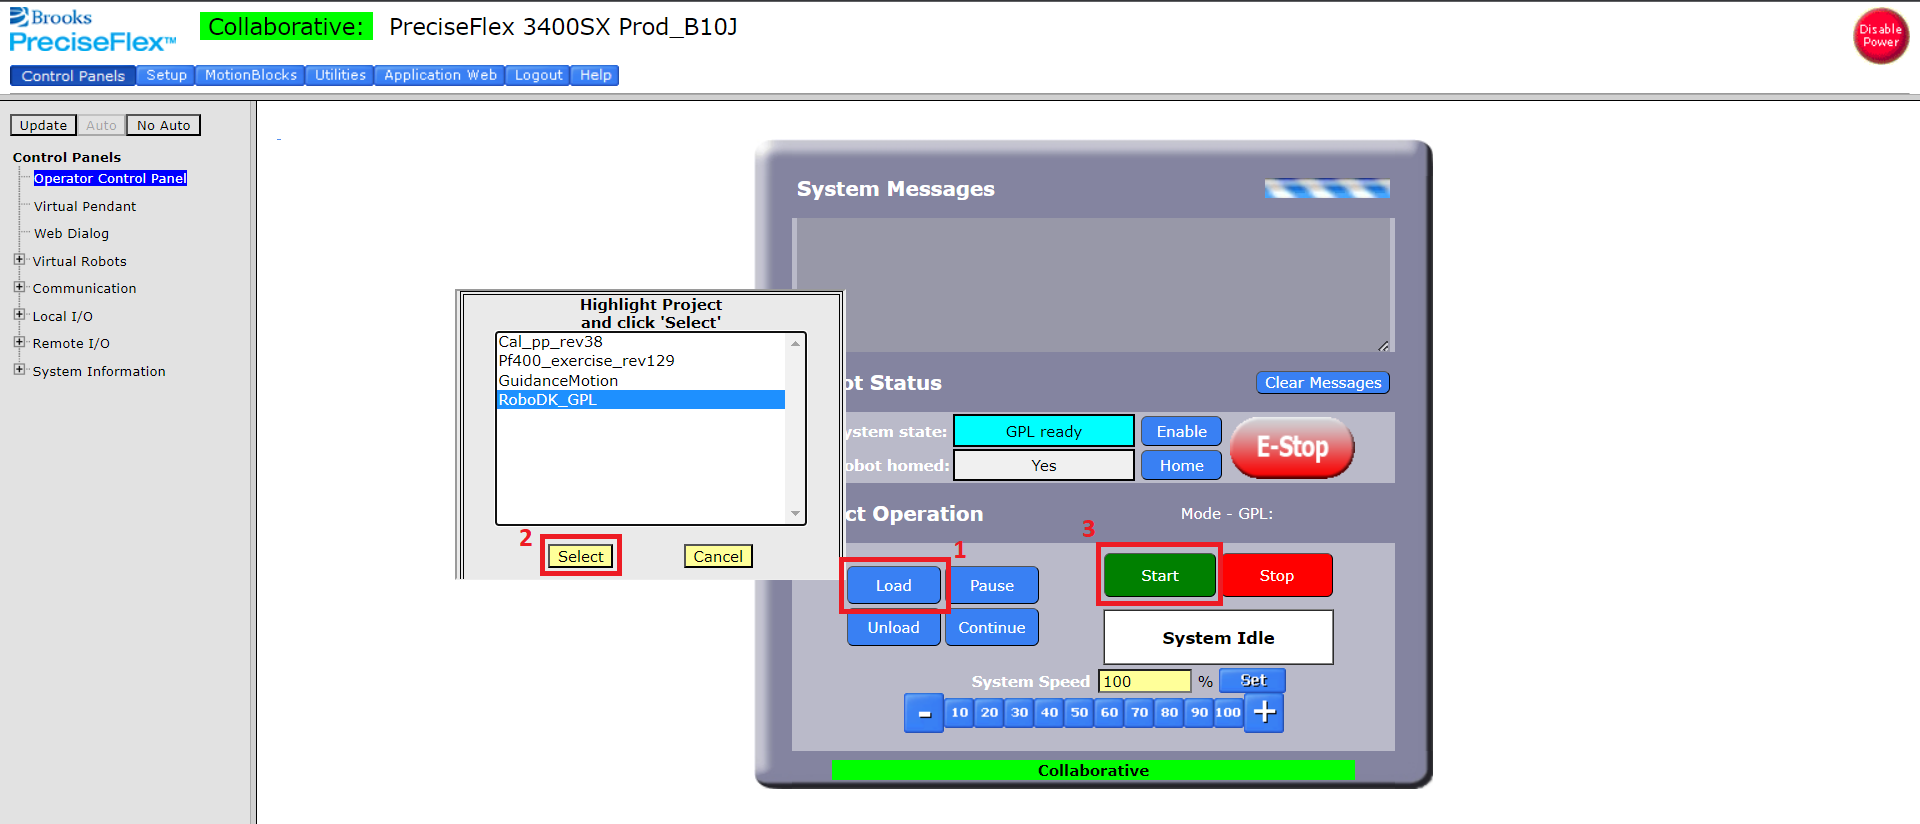
1.Admin(관리자) -> Control Panels(제어판) -> Operator Control Panel(운영자제어판) -> "Load(로드)"를선택합니다.
2.RoboDK를사용하여생성한 GPL 프로젝트를선택합니다.
3."Select(선택)"을클릭합니다.
4."Start(시작)"을클릭합니다.
이시점에서로봇이프로그램을실행합니다. 아래는운영자제어판인터페이스와사용자가필요한 GPL 프로젝트를선택하고로드할수있는창을보여주는이미지입니다.