시스템
이섹션에서는프로브와선택적으로로봇을보정하는방법, 그리고측정시스템을실제설정과일치시키는방법을안내합니다.
이단계는한번만수행하면되지만정확한결과를얻으려면중요합니다.
측정시스템의정확도가로봇을보정하기에충분하지않은경우(예: HTC Vive 트래커) 로봇보정단계를건너뛰어야합니다. 단, 오프라인 프로그래밍 설정 섹션의단계를반드시따르십시오.
로봇 캘리브레이션
이 섹션에서는 RoboDK TwinTrack과측정시스템을사용하여로봇을자동으로보정하는방법에대해설명합니다. 로봇 보정을사용하면오프라인에서프로그램을생성하거나 RoboDK의데모도구로 TwinTrack 티치를사용하여로봇정확도를최대 0.150mm까지향상시킬수있습니다(정확도수준은로봇의품질과크기에따라크게달라집니다).
로봇셀을빌드하거나도구의페이로드변경과같은주요수정작업을수행한후에로봇보정을수행하는것이좋습니다. 이렇게하면최상의정확도를얻을수있습니다.
보정을시작하기전에 RoboDK에서셀을모델링하여자동으로충돌을피할수있습니다. 평면이나큐브와같은기본형상을사용하여원하지않는영역을피할수있습니다. 로봇의조인트공간을제한할수도있습니다.
TwinTrack➔ 로봇 보정하기를 선택하여로봇보정절차를시작할수있습니다.
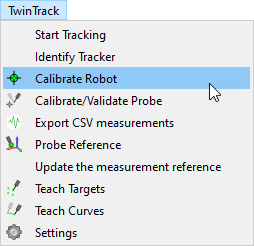
이작업은보정및검증을위한포인트자동생성을포함하여로봇을보정하는방법을안내합니다. RoboDK는트래커에표시되는포인트를자동으로생성할수있습니다.
로봇보정절차에는약 200개의측정을수행해야합니다. 절차는로봇의홈위치주변에서몇가지측정을수행하는것으로시작됩니다
설정이준비되고로봇과의통신이제대로안정화되면보정절차는 15~30분정도소요됩니다.
이시스템은특별한고정장치나액세서리가필요하지않으며, 트래커기준과관련하여도구의위치를추적하기만하면됩니다.
타겟이보이지않아일부측정을놓쳐도괜찮습니다.
프로브 캘리브레이션
프로브의팁을올바르게보정하고원하는허용오차범위내에서정확한지확인하는것이중요합니다.
프로브의팁을보정하는것은팁을정적지점주변으로이동하여수행합니다.
트윈트랙➔ 프로브 팁 보정/검증을 선택하여공구보정을시작합니다.
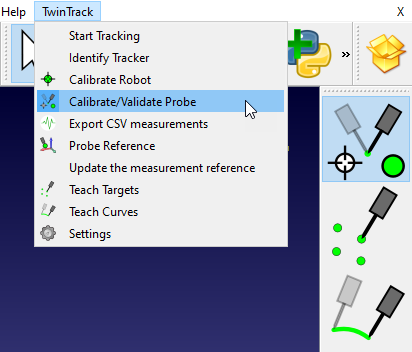
이경우 Creaform HandyProbe를사용하기때문에 Creaform VXElements 소프트웨어를사용하여프로브를보정하고 RoboDK를사용하여검증할수있습니다.
프로브의끝을검증하려면고정된지점주변을이동하기만하면 RoboDK가정확도를표시합니다.
오프라인 프로그래밍 설정
이섹션에서는실제측정시스템을오프라인시뮬레이션과일치시키는절차를안내합니다. 이를통해시뮬레이션과실제설정간에공통참조프레임을공유하는디지털트윈을만들수있습니다.
보정된로봇이나실제로봇이없어도 TwinTrack 데모로가르치기기능을사용할수있습니다. 즉, 실제로봇에액세스하기전에측정시스템으로만오프라인에서로봇을시뮬레이션하고프로그래밍할수있습니다.
참조로사용할수있는좌표계가잘정의된부품만있으면됩니다. 참조는오프라인과실제설정에서동일해야합니다.
측정시스템과부품(실제또는시뮬레이션)이준비되면다음단계에따라측정장치의좌표계를정의할수있습니다:
1.유틸리티메뉴의기준 좌표계 설정 옵션을사용하여실제로봇으로부품의좌표계를정의합니다. 실제로봇이없는경우 RoboDK 시뮬레이션에서좌표계의대략적인위치를사용하십시오. 나중에실제설정으로이절차를반복할수있습니다.
2.부품의좌표계(또는부품이부착된지그의좌표계)를마우스오른쪽버튼으로클릭합니다.
3.측정 참조 업데이트를 선택합니다.
4.화면의지시에따라프로브를사용하여실제부품의 3개점을가르칩니다. 이 3개점은올바른순서, 즉원점, X+의점, Y+의점순서로좌표계를정의합니다.
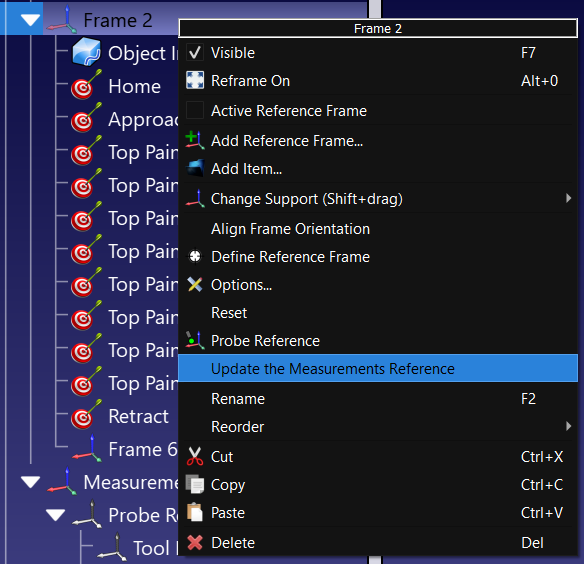
측정시스템이그에따라업데이트되며점, 곡선또는기타좌표계를계속학습할수있습니다.


