곡선
RoboDK TwinTrack을사용하면프로브를사용하여로봇경로또는곡선을수동으로생성할수있습니다.
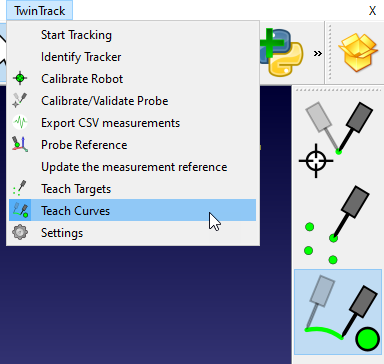
TwinTrack➔곡선가르치기를선택하면타깃티칭모드를시작할수있습니다. 이버튼은기본적으로 TwinTrack 도구모음에서도사용할수있습니다.
RoboDK는손의위치를기반으로로봇의위치를실시간으로계산하여표시합니다. 로봇이도달할수있는영역을쉽게확인할수있습니다.
프로브의첫번째버튼을길게눌러곡선을만들수있습니다. 프로그램을생성하려면프로브의두번째버튼을누르면 RoboDK가프로그램을생성하고시뮬레이션합니다:
●첫번째버튼을길게누름: 곡선/경로가르치기.
●두번째버튼: RoboDK에서프로그램을생성하고시뮬레이션합니다.
●두번째버튼을길게누름: 로봇에서프로그램을실행합니다.
영상: RoboDK TwinTrack을사용하여곡선을만드는방법: https://youtu.be/_Tu4dj88Vv4?t=44.
참고: 작동속도및프로그램이름패턴과같은기타설정은TwinTrack➔ 설정을 선택하여변경할수있습니다.


