오프라인
이섹션에서는실제측정시스템을오프라인시뮬레이션과일치시키는절차를안내합니다. 이를통해시뮬레이션과실제설정간에공통참조프레임을공유하는디지털트윈을만들수있습니다.
보정된로봇이나실제로봇이없어도 TwinTrack 데모로가르치기기능을사용할수있습니다. 즉, 실제로봇에액세스하기전에측정시스템으로만오프라인에서로봇을시뮬레이션하고프로그래밍할수있습니다.
참조로사용할수있는좌표계가잘정의된부품만있으면됩니다. 참조는오프라인과실제설정에서동일해야합니다.
측정시스템과부품(실제또는시뮬레이션)이준비되면다음단계에따라측정장치의좌표계를정의할수있습니다:
1.유틸리티메뉴의기준 좌표계 설정 옵션을사용하여실제로봇으로부품의좌표계를정의합니다. 실제로봇이없는경우 RoboDK 시뮬레이션에서좌표계의대략적인위치를사용하십시오. 나중에실제설정으로이절차를반복할수있습니다.
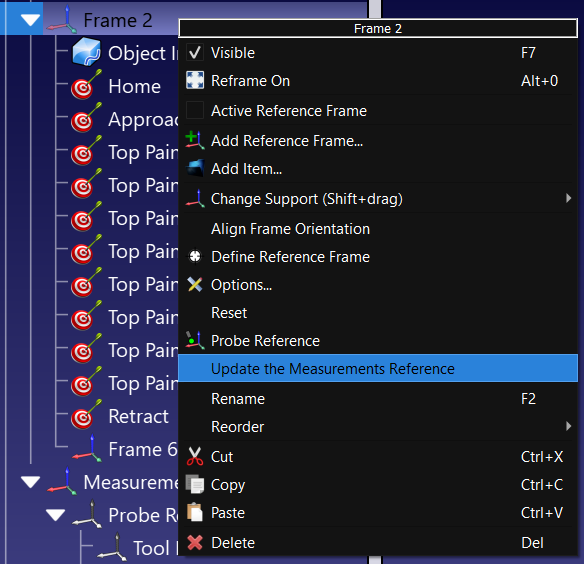
2.부품의좌표계(또는부품이부착된지그의좌표계)를마우스오른쪽버튼으로클릭합니다.
3.측정 참조 업데이트를 선택합니다.
4.화면의지시에따라프로브를사용하여실제부품의 3개점을가르칩니다. 이 3개점은올바른순서, 즉원점, X+의점, Y+의점순서로좌표계를정의합니다.
측정시스템이그에따라업데이트되며점, 곡선또는기타좌표계를계속학습할수있습니다.


