Principais Recursos
Os recursos deste Add-in permitem modificações visuais rápidas e ajustes de layout. Em vez de perder tempo excluindo, reimportando e reposicionando manualmente itens quando ocorrem alterações, essas ferramentas automatizam os processos de troca e redimensionamento, mantendo todas as trajetórias de programação existentes completamente intactas.
Substituir Objeto
Esta ação substitui um objeto existente por um arquivo 3D do disco. O RoboDK solicita o arquivo de substituição, importa-o sob o mesmo objeto pai do original, atribui-lhe a pose do original para que ele seja posicionado exatamente no mesmo local e, em seguida, exclui o original. Qualquer projeto de usinagem, seguimento de curva ou projeto de impressão 3D que estivesse vinculado ao objeto antigo é revinculado ao novo. Os formatos suportados são aqueles que o RoboDK pode importar, incluindo .sld, .stl, .step/.stp, .iges/.igs, .obj, .3ds, .dae, .blend e .wrl.
Substituir robô
Esta ação substitui um robô por um modelo diferente, mantendo o restante da estação intacto. O novo robô é posicionado no mesmo sistema de referência, as ferramentas do robô antigo são transferidas para o novo, e todos os alvos, programas e projetos de usinagem que faziam referência ao robô antigo são religados ao novo e recalculados.
Anexar objeto ao elo do robô
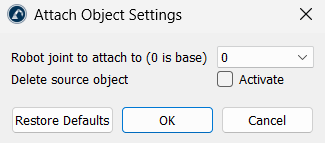
Este utilitário fixa permanentemente um objeto a uma articulação ou elo móvel específico de um braço robótico. O objeto selecionado torna-se parte permanente do braço robótico e se move junto com essa articulação específica durante a simulação. É possível escolher qualquer elo móvel, desde a base (Articulação 0) até a placa de montagem na extremidade do braço.
Dimensionar objeto
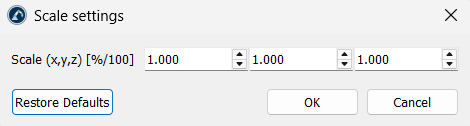
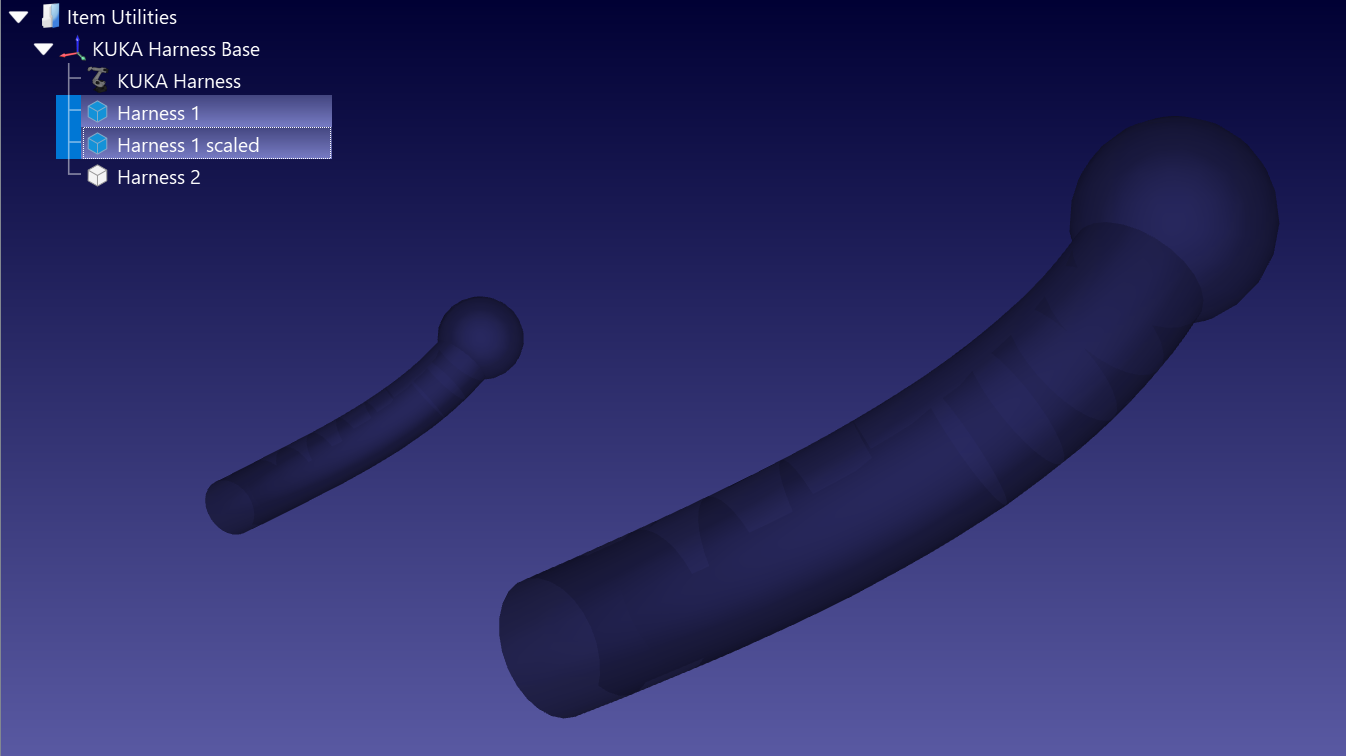
Esta ação redimensiona objetos e curvas. Insira um fator por eixo no campo “Escala (x, y, z)” para dimensionar uniformemente ou para esticar o modelo ao longo dos eixos X, Y ou Z de forma independente. Os fatores são razões simples aplicadas a partir da própria origem do item: 1 mantém o tamanho inalterado, 2 o dobra e 0,001 converte milímetros em metros. É possível selecionar e dimensionar vários objetos ou curvas de uma só vez.
Simplificar Objeto
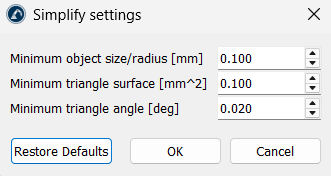
Esta ação reduz a malha de modelos 3D pesados para que a verificação de colisão, o cálculo de trajetória e a simulação permaneçam rápidos. O RoboDK filtra a malha e descarta as partes que não contêm geometria útil: subformas menores que um determinado tamanho, triângulos com superfície inferior a uma determinada área e triângulos estreitos cujo menor ângulo seja inferior a um determinado valor. Funciona em objetos e curvas, bem como em robôs e ferramentas.
Os três limites são editáveis. O tamanho/raio mínimo do objeto [mm] tem como valor padrão 0,1, a superfície mínima do triângulo [mm²] tem como valor padrão 0,1 e o ângulo mínimo do triângulo [deg] tem como valor padrão 0,02. Aumente esses valores para simplificar de forma mais agressiva.