Calibrar Sistema
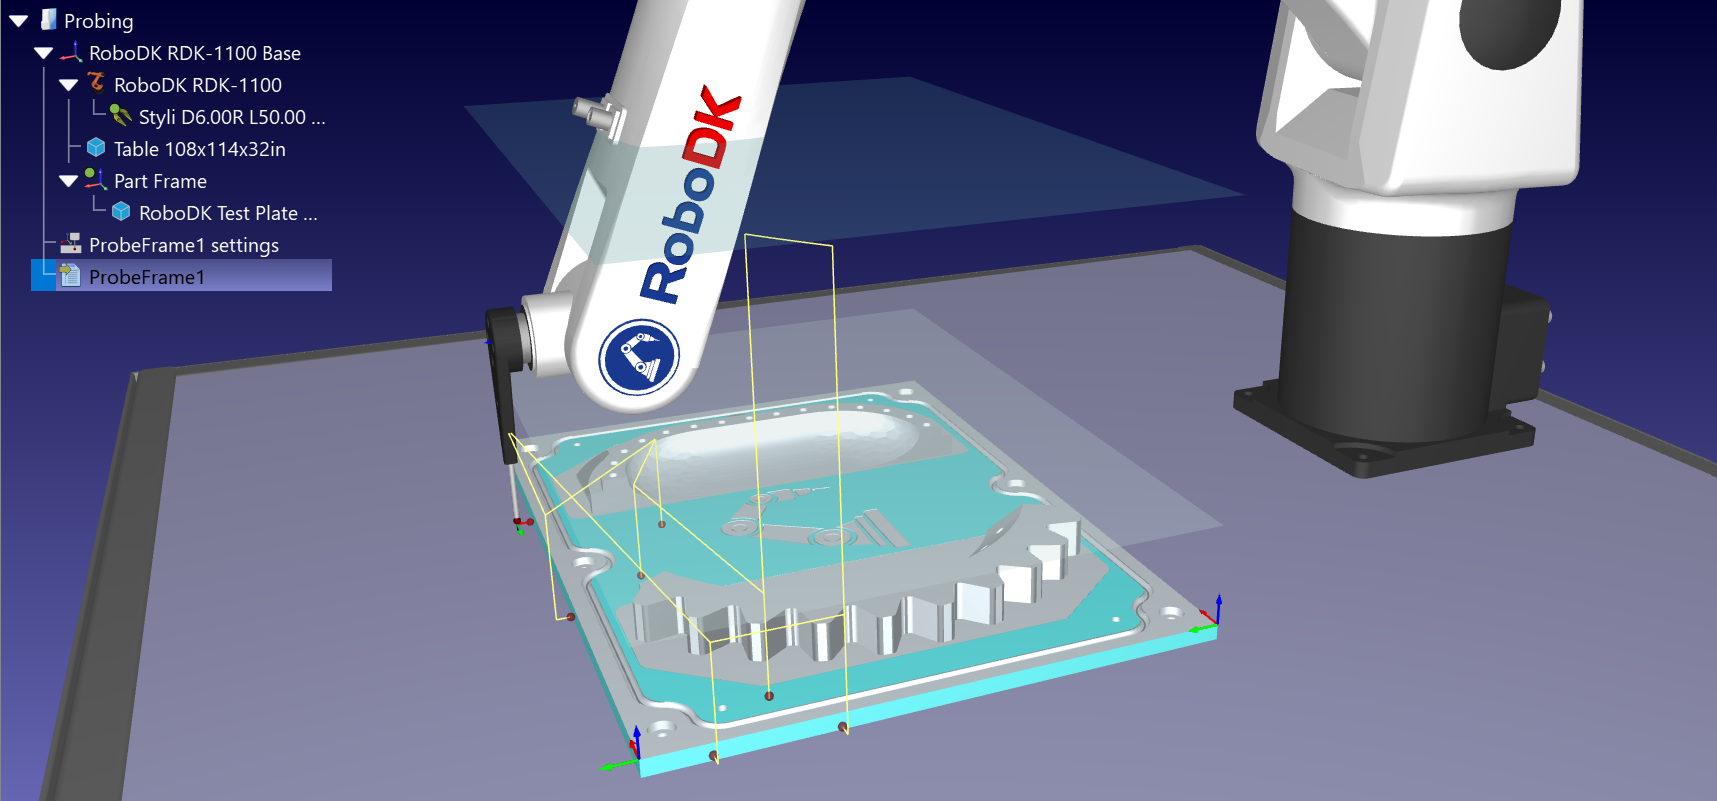
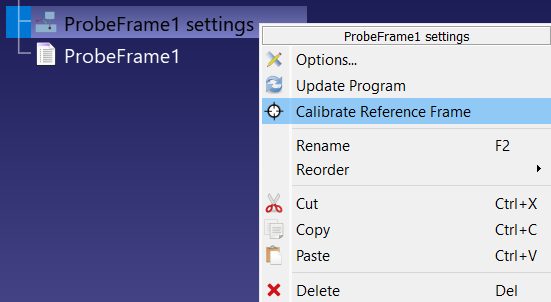
Execute a sequência de sondagem e verifique se cada instrução Search Linear retornou com um ponto verde; em seguida, clique com o botão direito do mouse no item de configurações ProbeFrame1 na árvore da estação e selecione Calibrar Sistema de Referência. O RoboDK lê a posição de contato registrada por cada movimento de busca, recalcula o melhor ajuste dos datums a partir desses pontos medidos e compara o resultado com o sistema de referência nominal.
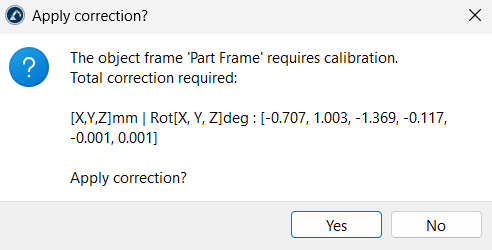
A caixa de diálogo “Aplicar correção?” lista a translação e a rotação totais necessárias para corresponder à peça medida. Clique em “Sim” e o RoboDK move o sistema de referência da peça para a posição medida. Se a correção for maior do que as distâncias de aproximação e de sobrecurso combinadas, ou se qualquer rotação exceder 30 graus, a caixa de diálogo exibirá um aviso primeiro — isso geralmente significa que um ponto foi sondado na característica errada; portanto, revise a sequência em vez de aceitá-la.