Criação de um projeto de sondagem
Configure sua estação RoboDK com o robô, a ferramenta de sondagem e a peça que deseja medir. A peça deve pertencer a um sistema de referência dedicado: coloque o objeto diretamente sob esse sistema de referência, deixe-o exatamente na origem do sistema de referência e certifique-se de que o sistema de referência não seja a base do robô. A calibração funciona movendo esse sistema de referência; portanto, a peça em si não deve possuir uma pose própria.
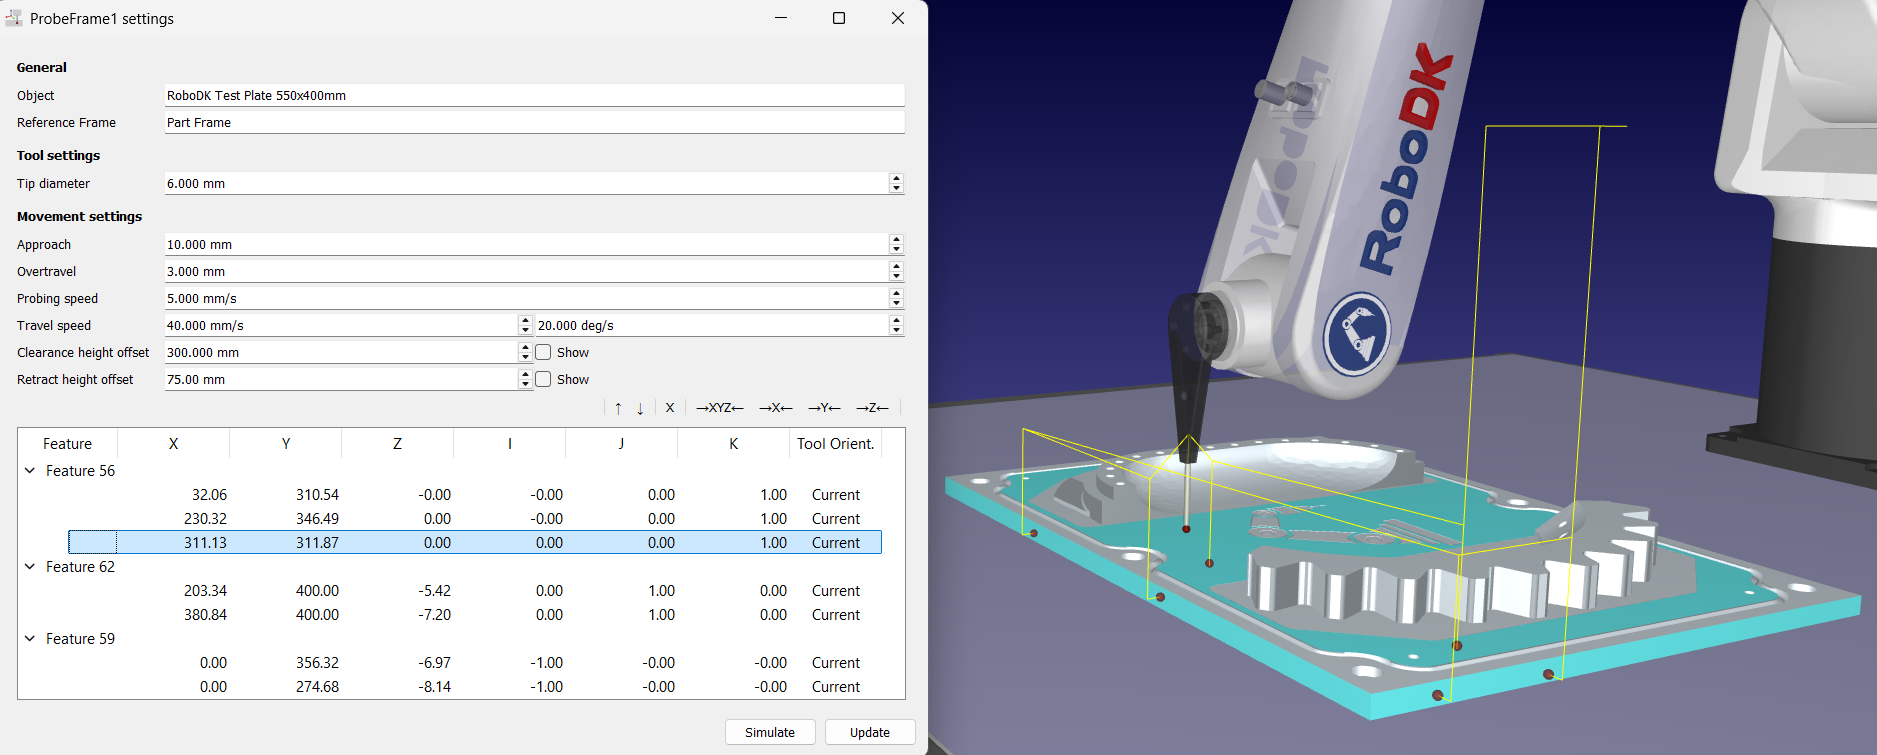
Selecione “Probing” ➔ “Probe Reference Frame Project” na barra de menus ou clique no botão correspondente na barra de ferramentas. O RoboDK adiciona um item de configurações “ProbeFrame1” à árvore da estação e abre sua janela do editor.
O editor agrupa as configurações da sequência de sondagem em três seções:
1.“Geral” mostra o objeto que está sendo sondado e seu Sistema de referência. Ambos os campos são somente leitura; eles são preenchidos automaticamente quando você clica na peça para adicionar seu primeiro ponto de sondagem.
2.As configurações da ferramenta incluem o diâmetro da ponta, ou seja, o diâmetro do rubi na ponta do seu estilete (6 mm por padrão). Insira o valor exato: o RoboDK desloca cada ponto da superfície pela metade desse valor ao longo da normal à superfície para obter o ponto de contato da ferramenta; portanto, um diâmetro incorreto altera todas as medições.
3.As “Configurações de movimento” definem as distâncias, velocidades e alturas utilizadas em torno de cada ponto:
a.A aproximação (10 mm por padrão, de 2 a 100 mm) é a distância à frente da superfície onde a sonda muda da velocidade de deslocamento para a velocidade de sondagem.
b.O sobrecurso (3 mm por padrão, de 0 a 100 mm) é a distância além do ponto de contato esperado que a sonda continua procurando, de modo que o contato ainda seja estabelecido quando a peça real estiver ligeiramente afastada de sua posição nominal.
c.A velocidade de sondagem (5 mm/s por padrão) é a velocidade linear baixa utilizada durante a busca pelo contato. Mantenha-a baixa para proteger a sonda e melhorar a repetibilidade.
d.A velocidade de deslocamento (40 mm/s e 20 graus/s por padrão) é utilizada para os movimentos no ar livre entre os pontos.
e.O deslocamento de altura de folga (300 mm por padrão) é a altura a que o robô se desloca antes do primeiro ponto e após o último ponto de toda a sequência.
f.O deslocamento de altura de retração (75 mm por padrão) é a altura para a qual a sonda recua entre dois pontos, tanto dentro de uma característica quanto entre características.
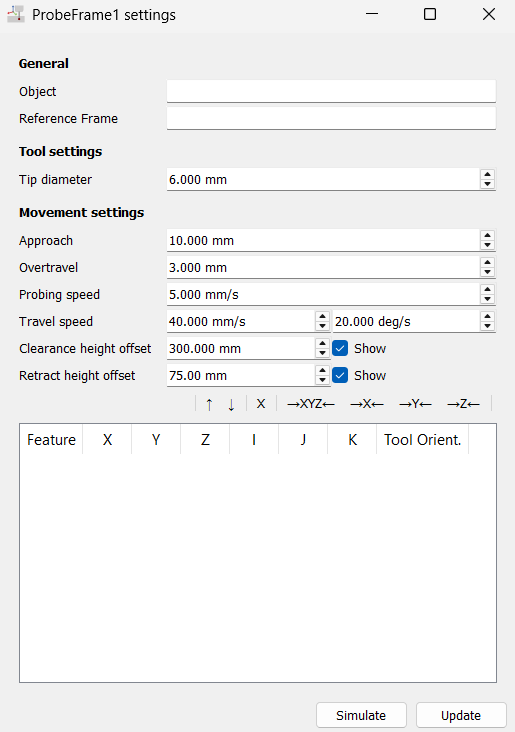
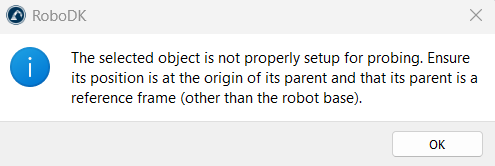
Clique em seu objeto, como uma peça ou um dispositivo de fixação, para criar um primeiro ponto de sondagem. Ao fazer isso, os dois campos “Geral” somente leitura da janela de configurações do ProbeFrame1 são preenchidos:
1.Objeto
2.Sistema de referência