Opções e configurações adicionais
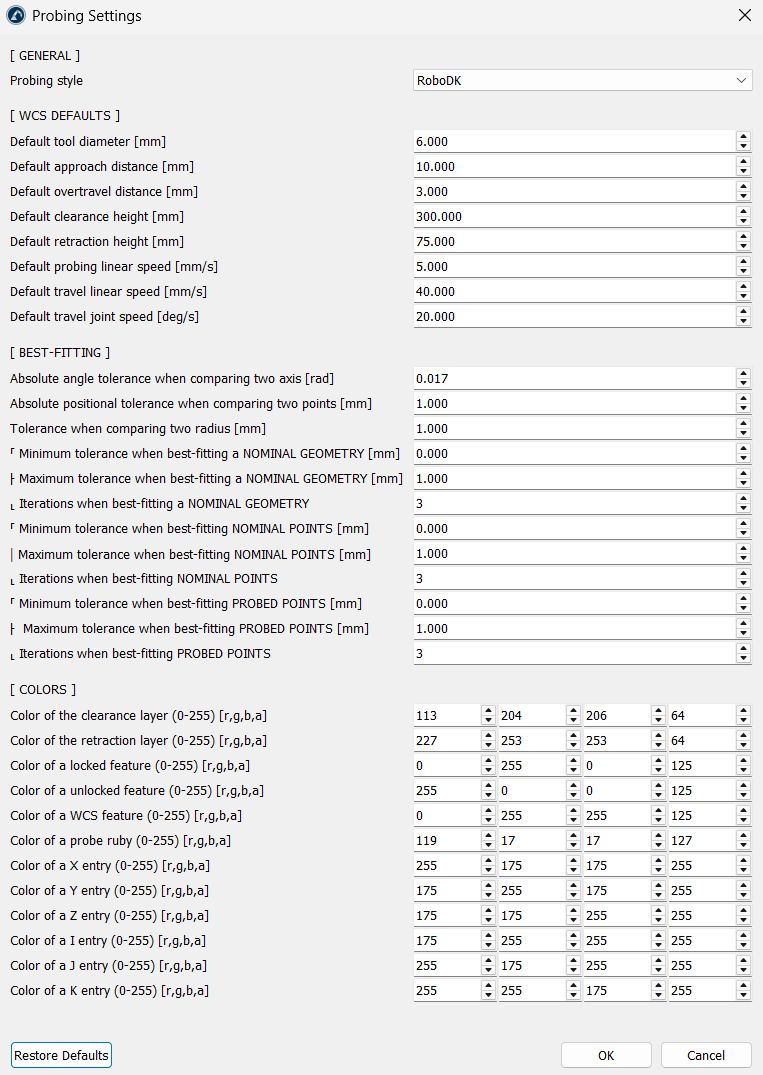
O RoboDK oferece uma janela global de Configurações de sondagem. Selecione Sondagem ➔Configurações para abri-la. Os valores definidos aqui são os padrões utilizados sempre que você inicia um novo projeto de sondagem; eles não alteram projetos já existentes. Clique em Restaurar padrões para retornar aos valores padrão.
Geral
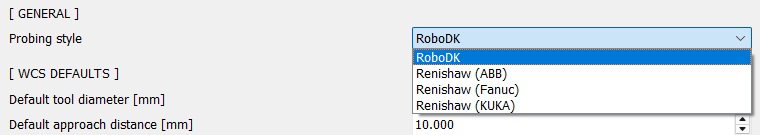
O estilo de sondagem seleciona como as rotinas de sondagem são escritas. O RoboDK é o padrão e gera instruções de busca executadas por meio de um driver do robô. As seis entradas da Renishaw (para ABB, Fanuc, KUKA, Yaskawa, Mitsubishi e Staubli) geram chamadas de macro do Renishaw Daytona para o controlador correspondente.
Padrões do WCS
Em vez de editar distâncias e outros parâmetros manualmente sempre que criar um projeto, esses valores preenchem automaticamente as configurações do seu projeto:
1.Diâmetro padrão da ferramenta [mm]: o diâmetro do rubi na ponta do sensor. Padrão: 6 mm.
2.Distância de aproximação padrão [mm]: a distância na qual o sensor reduz a velocidade ao se aproximar de uma superfície. Padrão: 10 mm.
3.Distância de sobrecurso padrão [mm]: a profundidade extra de busca além da superfície esperada. Padrão: 3 mm.
4.Altura de segurança padrão [mm]: a altura de segurança utilizada antes do primeiro ponto e após o último ponto. Padrão: 300 mm.
5.Altura de retração padrão [mm]: a altura até a qual o sensor recua entre os pontos. Padrão: 75 mm.
6.Velocidade linear padrão de sondagem [mm/s]: a velocidade de busca por contato. Padrão: 5 mm/s.
7.Velocidade linear padrão de deslocamento [mm/s]: a velocidade linear no ar livre. Padrão: 40 mm/s.
8.Velocidade de articulação padrão de deslocamento [deg/s]: a velocidade de articulação para movimentos de deslocamento. Padrão: 20 deg/s.
Melhor Ajuste
Esses parâmetros controlam como o RoboDK alinha matematicamente os pontos medidos à geometria CAD nominal:
1.Tolerância angular absoluta ao comparar dois eixos [rad]: O desvio angular máximo permitido ao comparar os eixos das características.
2.Tolerância posicional absoluta na comparação entre dois pontos [mm]: O erro posicional máximo permitido entre os pontos apalpados e os pontos nominais.
3.Tolerância na comparação de dois raios [mm]: A diferença máxima permitida ao comparar os raios medidos de furos ou esferas com os modelos CAD.
4.Tolerâncias de melhor ajuste e iterações: definem a tolerância mínima, a tolerância máxima e o limite de iterações ao realizar o melhor ajuste entre a Geometria Nominal, os Pontos Nominais e os Pontos Apalpados.
Cores
1.Camadas de folga e retração: É possível ajustar a transparência e a cor dos planos de movimento seguros.
2.Estados dos recursos: É possível também personalizar as cores para recursos bloqueados, desbloqueados e do WCS.
3.Rubi da sonda: É possível alterar a cor da ponta da haste da sonda.
4.Indicadores de coordenadas e vetores: É possível atribuir cores distintas às posições X, Y, Z e aos campos de vetores de aproximação I, J, K, que ficam visíveis na tabela de configurações.


