Navigation offcanvas
- Guia básico
- Primeiros passos
- Interface
- Menu Opções
- Programas de robôs
- Fabricação com robôs
- RoboDK CAM
- Introdução
- Tutorial de início rápido
- Instalar RoboDK CAM
- Biblioteca de ferramentas de corte
- Projeto CAM
- Estratégias de trajetória da ferramenta
- Superfícies – Cortes paralelos
- Superfícies – Cortes ao longo da curva
- Superfícies – Linha de fluxo
- Superfícies – Transformação entre duas curvas
- Superfícies – Transformação entre duas superfícies
- Superfícies – Paralelo a múltiplas curvas
- Superfícies – Paralelo à superfície
- Superfícies – Curva projetada
- Malha triangular–Desbaste
- Malha triangular – Cortes paralelos
- Malha triangular–Curva projetada
- Malha triangular – Z constante
- Malha triangular–Crista constante
- Malha triangular–Áreas planas
- Malha triangular–Lápis
- Malha triangular–Trocoidal
- Wireframe–Perfilagem de 5 eixos
- Contorno
- Rebarbação
- Furação
- Geodésico
- Multieixo
- Simulação de remoção de material
- Configurações
- Dicas e truques
- Dicas gerais
- Add-ins
- Add-ins
- Box Spawner
- Add-In Componentes
- Gerenciador de Arquivos
- Palletizing
- Smart Motion
- Visão computacional
- Utilitários de Curvas
- Utilitários de Itens
- Utilitários de pontos
- Display Panel
- OPC-UA
- Sondagem
- Gravação
- Realistic Robot Simulation (RRS)
- Zonas de segurança
- Gerador de Padrões de Superfície
- Augmented Reality
- Add-in de soldagem
- RoboDK CNC
- Plug-in Monitor de IO
- Add-in de Exportação do Blender
- IsaacSim Bridge Add-in
- Game Controller
- Plug-ins para CAD/CAM
- Plug-ins do RoboDK para Software CAD/CAM
- RoboDK Plugin for BobCAD-CAM
- RoboDK Plugin for FeatureCAM
- Add-In do RoboDK para FreeCAD
- Add-In do RoboDK para Fusion 360
- RoboDK Plugin for hyperMILL
- Add-in do RoboDK para o Inventor
- RoboDK Plugin for Mastercam
- RoboDK Plugin for MecSoft
- Add-in do RoboDK para Onshape
- Add-in do RoboDK para Rhino
- RoboDK Add-in for Siemens Solid Edge
- Add-in do RoboDK para SolidWorks
- Detecção de colisão
- Exemplos
- Dicas de robôs
- Pós-processadores
- Realidade virtual
- API do RoboDK
- Motoristas de robôs
- Precisão
Clique com o botão direito do mouse no objeto bruto na árvore da estação RoboDK e selecione Definir malha inicial de estoque CAM.
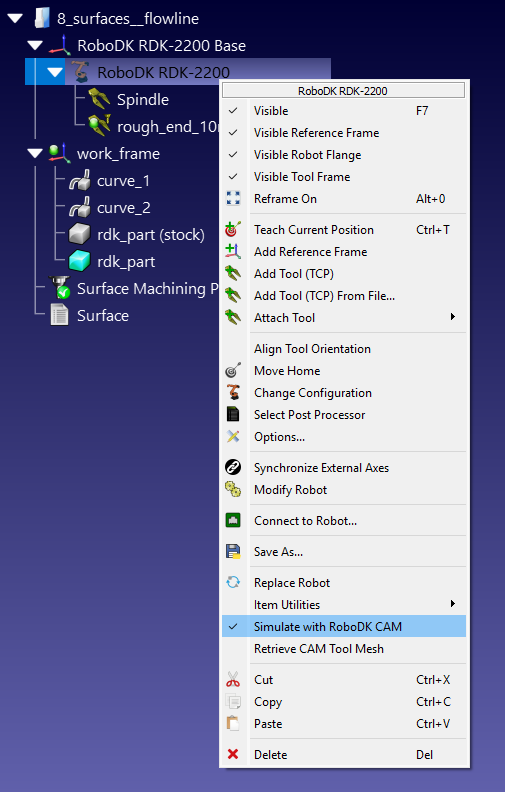
Observação: o processo de especificação do objeto bruto pode levar um tempo considerável e não pode ser interrompido. Certifique-se de que seu projeto esteja salvo antes de iniciar a conversão.


