Adicionar novos alvos ao mapa
Qualquer novo alvo pode ser adicionado ao roteiro do PRM sem a necessidade de gerar novamente o mapa inteiro. Isso significa que o roteiro só precisa ser completamente gerado novamente se novos objetos forem adicionados ao espaço de trabalho ou se os objetos existentes forem movidos.
Quando um novo alvo é adicionado ao roteiro, o algoritmo PRM tentará conectá-lo a um número de pontos existentes já dentro do roteiro com um conjunto de novas bordas. É possível definir um número padrão de bordas para novos alvos diferente do número escolhido para a construção inicial do roteiro.
O número máximo de bordas para novos alvos pode ser definido usando o seguinte processo:
1.Abra o painel Planejador de movimento sem colisões acessando o menu Utilitários ➔ Planejador de movimento sem colisões ➔ Criar mapa sem colisões ou clique na pequena seta ao lado de 
2.Digite o número de bordas na caixa denominada Novas bordas de amostra. O padrão é 5.
Há duas maneiras de adicionar novos alvos ao roteiro:
1.Selecione os alvos na árvore da estação. Vários alvos adjacentes podem ser selecionados de uma vez clicando no alvo mais alto, mantendo pressionada a tecla Shift e, em seguida, clicando no alvo mais baixo. Vários alvos não adjacentes podem ser selecionados mantendo pressionada a tecla Ctrl. Em seguida, clique em Adicionar alvos selecionados no painel Planejador de movimento sem colisões.
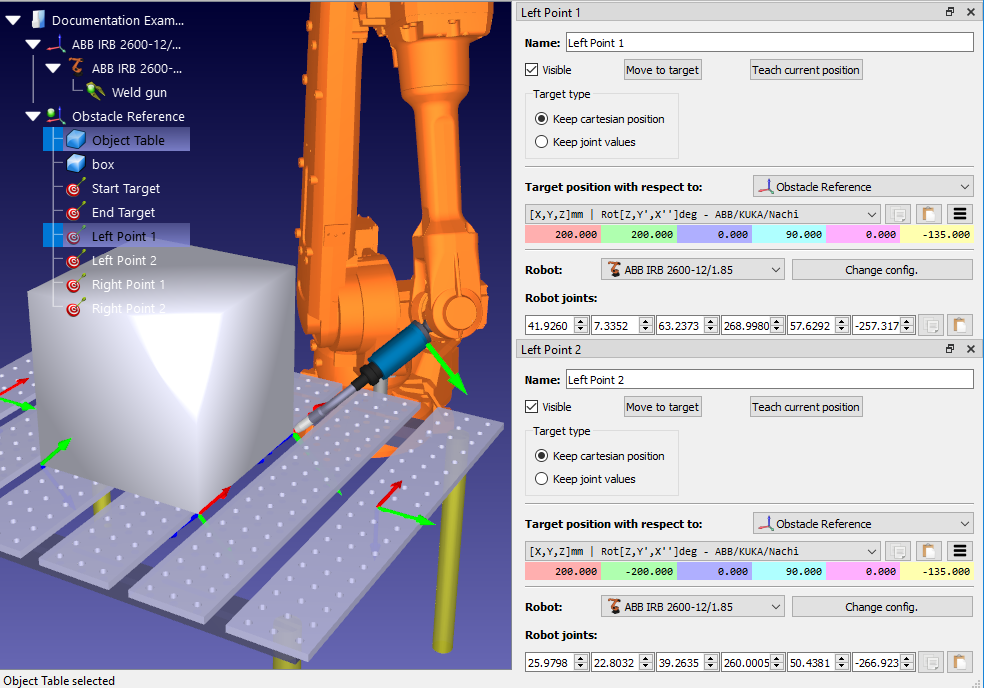
2.Basta usar o mesmo método para vincular alvos selecionados ou vincular programas selecionados descrito nas seções anteriores (Vincular Alvos e Vincular Programas). Qualquer alvo que ainda não esteja presente no roteiro será adicionado automaticamente.


