Prevenção de colisões para usinagem robotizada
Você pode ativar a prevenção automática de colisões para projetos de usinagem robotizada. O RoboDK girará automaticamente a ferramenta para encontrar uma trajetória livre de colisões.
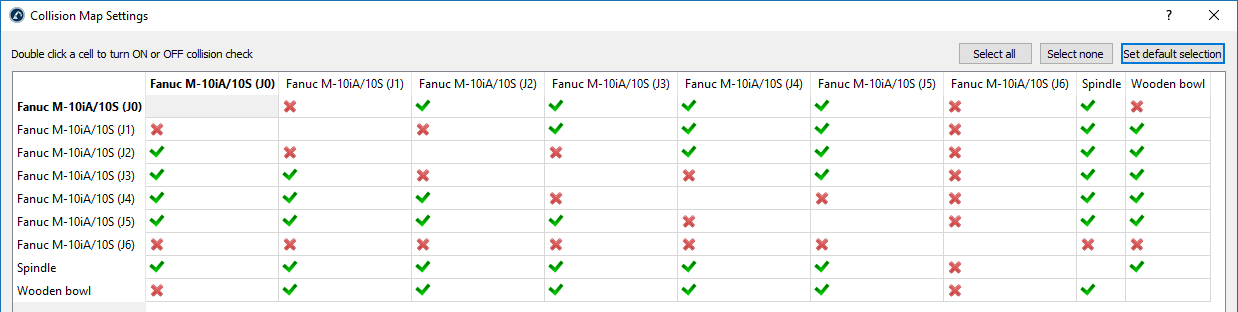
Dica: A detecção de colisão para uma trajetória de usinagem robotizada pode levar muito tempo para ser calculada. Certifique-se de restringir adequadamente o mapa de colisões para ajudar a acelerar o processo de detecção e prevenção de colisões.
Siga estas etapas para ativar a verificação automática de colisões e a prevenção de colisões para projetos de usinagem robotizada:
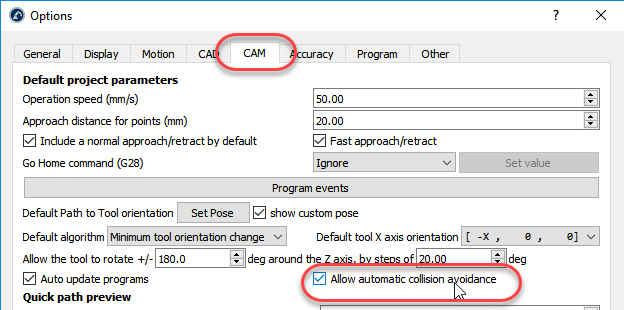
1.Selecione Ferramentas ➔ Opções ➔ CAM
2.Marque Permitir prevenção automática de colisões
3.Clique duas vezes em seu projeto de usinagem robotizada, impressão 3D, projeto de seguimento de curva ou projeto de seguimento de ponto.
4.Marque Evitar colisões: isso ativará a prevenção automática de colisões, alterando a orientação da ferramenta em torno do eixo Z, conforme descrito nos parâmetros de otimização.
Importante: Essa opção tentará evitar automaticamente as colisões girando em torno do eixo Z da ferramenta. Certifique-se de que a fresa da ferramenta não seja verificada quanto a colisões contra a peça. Se quiser verificar se há colisões entre o porta-ferramenta e a peça, talvez seja necessário dividir o fuso em duas ferramentas (uma usada para detecção de colisões e outra com informações adicionais de visualização, como a fresa).


