Trajetória de ferramenta de usinagem no Mastercam
Abra o seu objeto 3D no Mastercam e inicie a simulação de corte. Neste exemplo, o objeto 3D é uma peça de metal de molde com uma trajetória de corte já criada usando as ferramentas do Mastercam.
Para simplificar esse exemplo, o número de passes necessários para usinar essa peça foi bastante reduzido. Na realidade, você teria muito mais linhas ou trajetórias de corte no molde, tantas que não conseguiria realmente ver a ferramenta em ação.
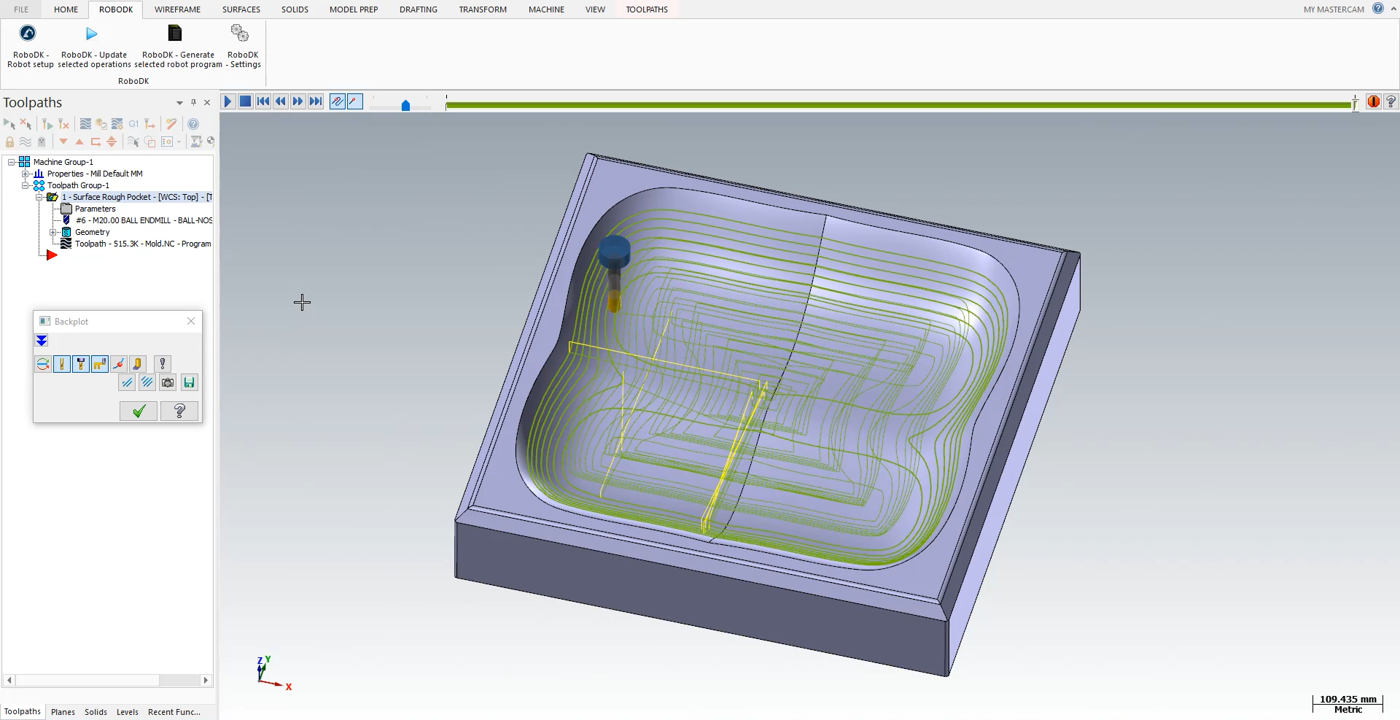
A simulação de corte do Mastercam mostra todos os movimentos que a ferramenta precisa fazer durante o programa.
Siga as próximas etapas para carregar sua peça no RoboDK:
1.Selecione a guia RoboDK e selecione RoboDK - Configuração do robô.
2.Selecione Carregar Peça.
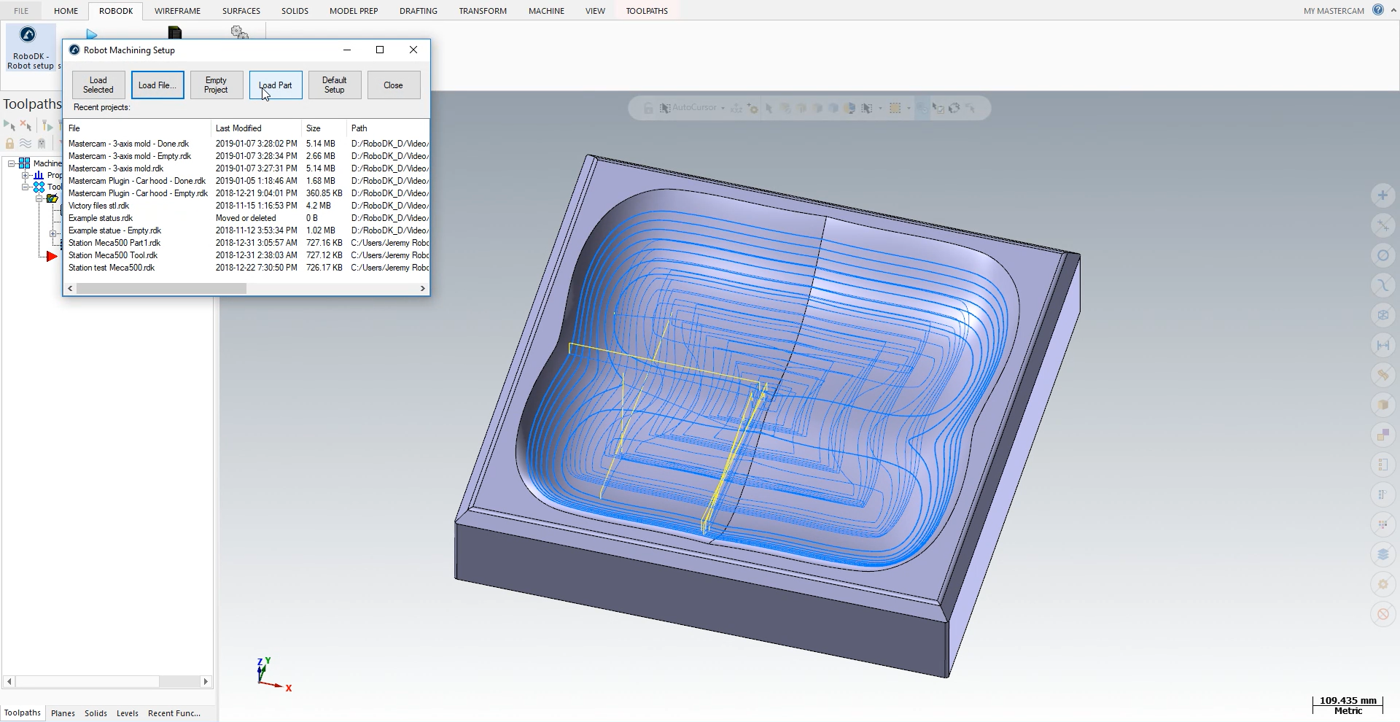
Você deverá ver a peça carregada no sistema de referência ativo (Machining Reference) na mesa da estação RoboDK.
O próximo passo é importar a trajetória de corte do Mastercam para o RoboDK.
1.Selecione a guia RoboDK no Mastercam.
2.Selecione RoboDK - Atualize as operações selecionadas.
3.Vá para o RoboDK.


