Criar trajetória de usinagem robotizada
Você pode criar a simulação de usinagem robotizada no RoboDK depois de carregar o arquivo APT, selecionando Update. Isso permite que você veja se o robô pode realizar a operação de fabricação.
Este exemplo é uma operação simples de usinagem de 3 eixos, e as configurações padrão nos dão um resultado válido. O projeto de usinagem robotizada permite que você controle como o robô se comporta ao longo da trajetória da ferramenta de usinagem.
Você pode seguir estas etapas para atualizar as demais operações de usinagem robotizada:
1.Selecione uma ou mais operações de usinagem robotizada (manter a tecla Shift pressionada permite que você gere vários itens na árvore).
2.Clique com o botão direito do mouse no(s) item(ns) selecionado(s).
3.Selecione Atualizar programas.
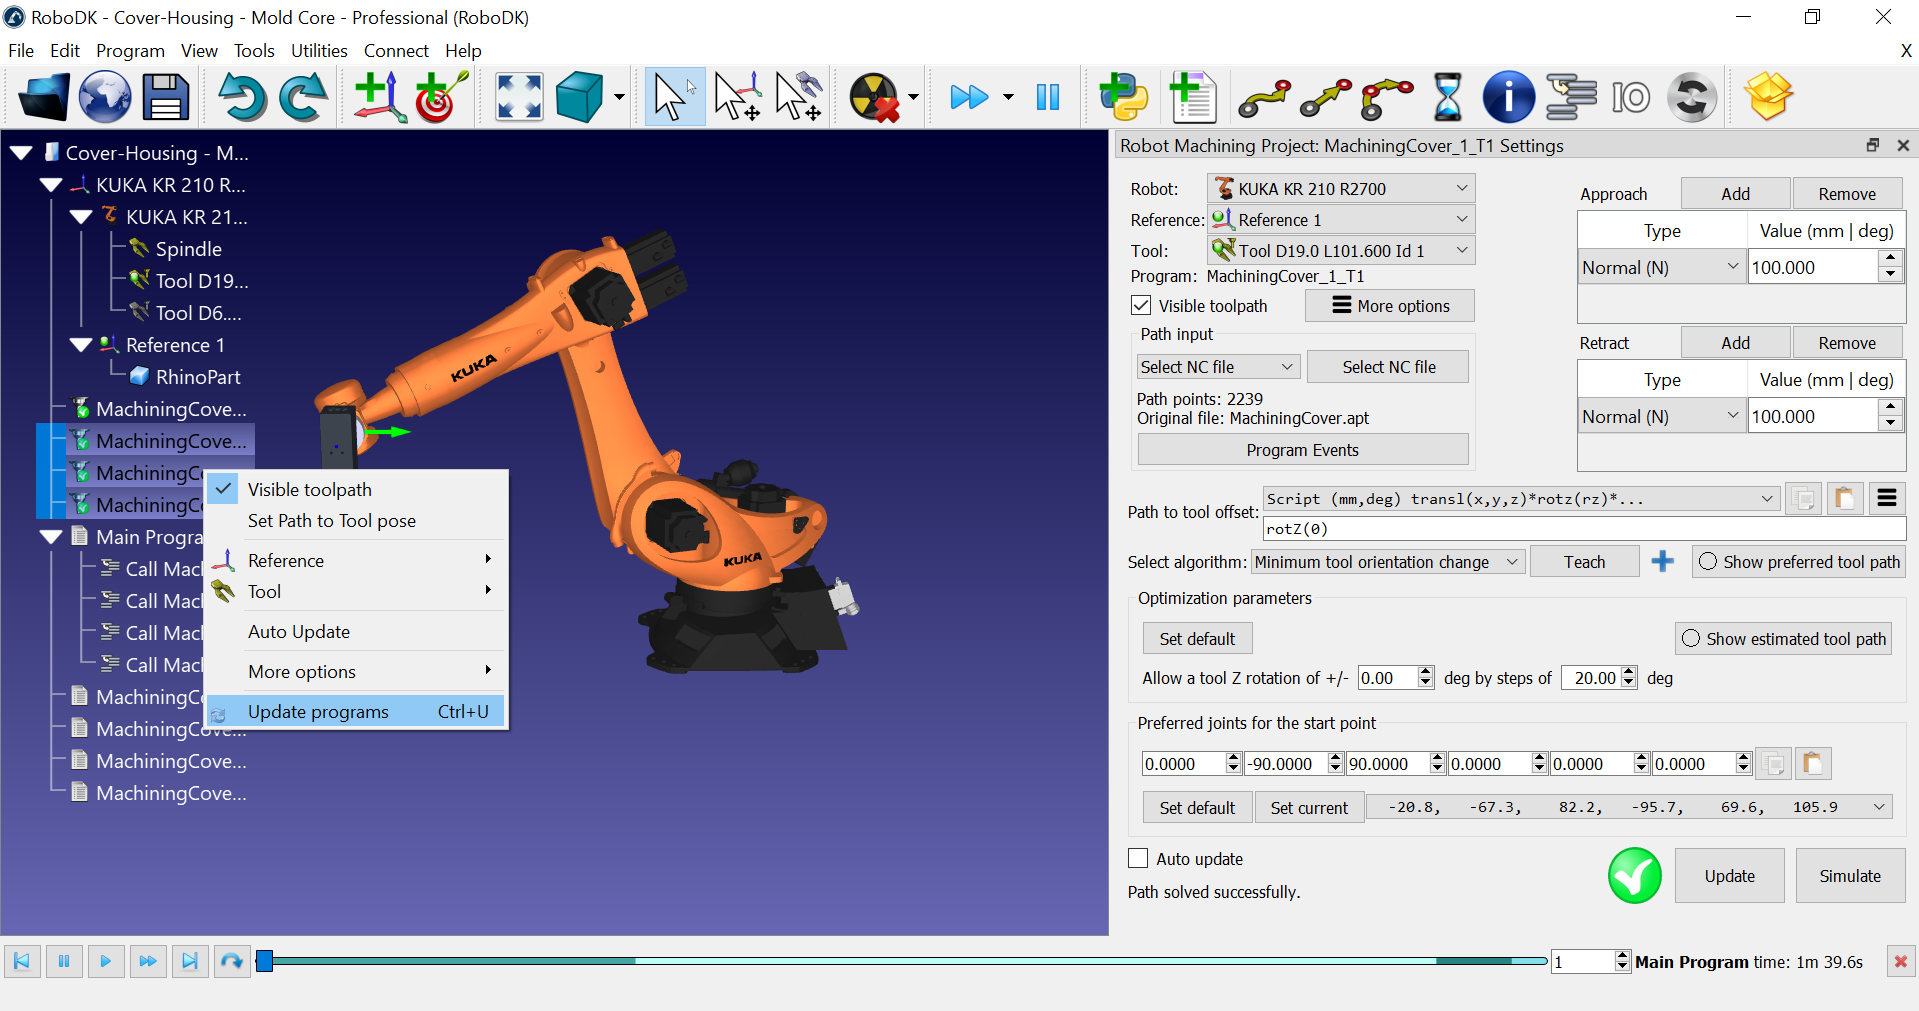
À medida que o RoboDK calcula a trajetória de usinagem robotizada, ele criará um novo programa de robô para cada operação de usinagem. Os ícones brancos representam os programas do robô. Esses programas são criados automaticamente pelo RoboDK. Você pode simular cada programa individualmente clicando duas vezes sobre ele na árvore.
O RoboDK também cria automaticamente um programa principal que você pode executar para simular todas as operações de usinagem robotizada em ordem.


