Método 2: Recursos de corte a laser do Fusion 360
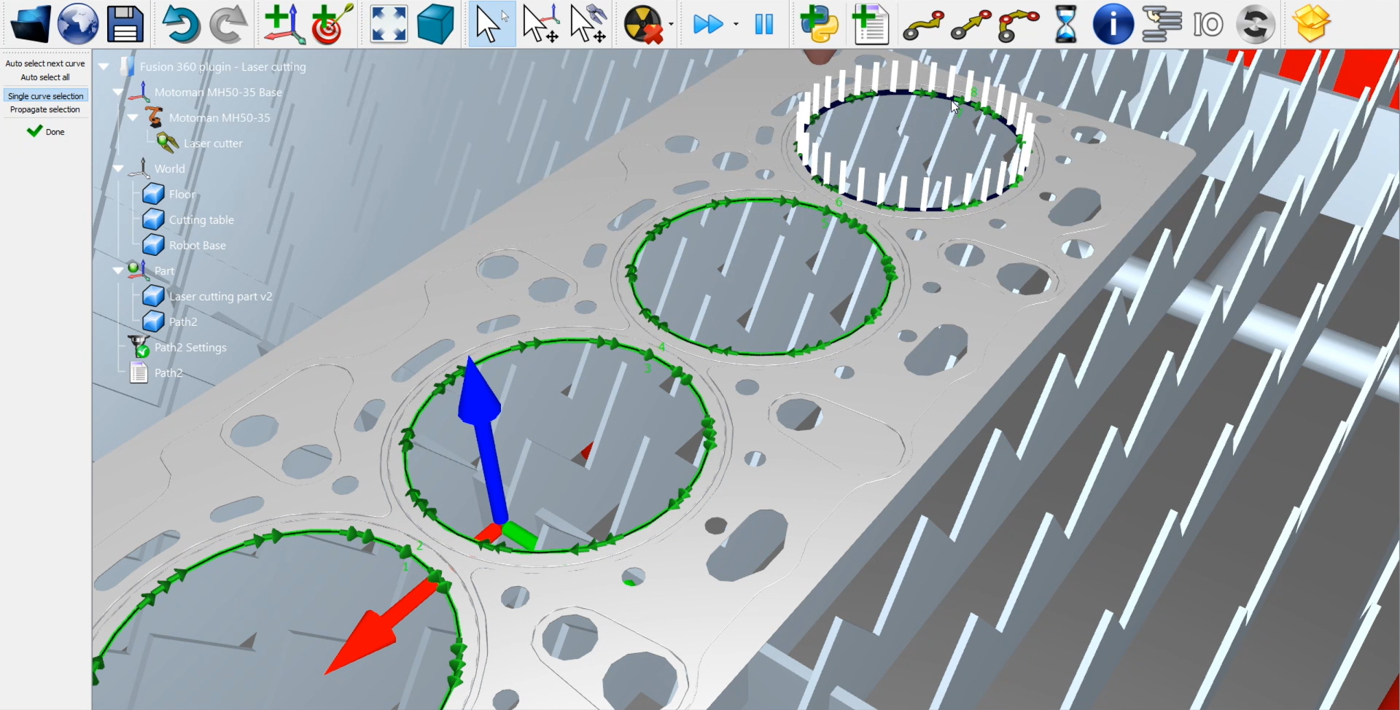
Para usar os recursos de corte a laser do Fusion 360, volte ao Fusion e oculte os esboços que você fez anteriormente, conforme mostrado na imagem abaixo.
Mude da seção Design, no menu superior esquerdo, para Manufacture. Na barra de ferramentas, clique no recurso de corte 2D.
1.Selecione uma ferramenta. Neste exemplo, é uma fresa de 1 mm de largura.
2.Vá para a guia Geometry (Geometria) no mesmo menu e selecione os círculos que deseja cortar. Neste exemplo, todos os orifícios da peça de metal estampada são selecionados conforme mostrado na imagem abaixo.
3.Clique em OK.
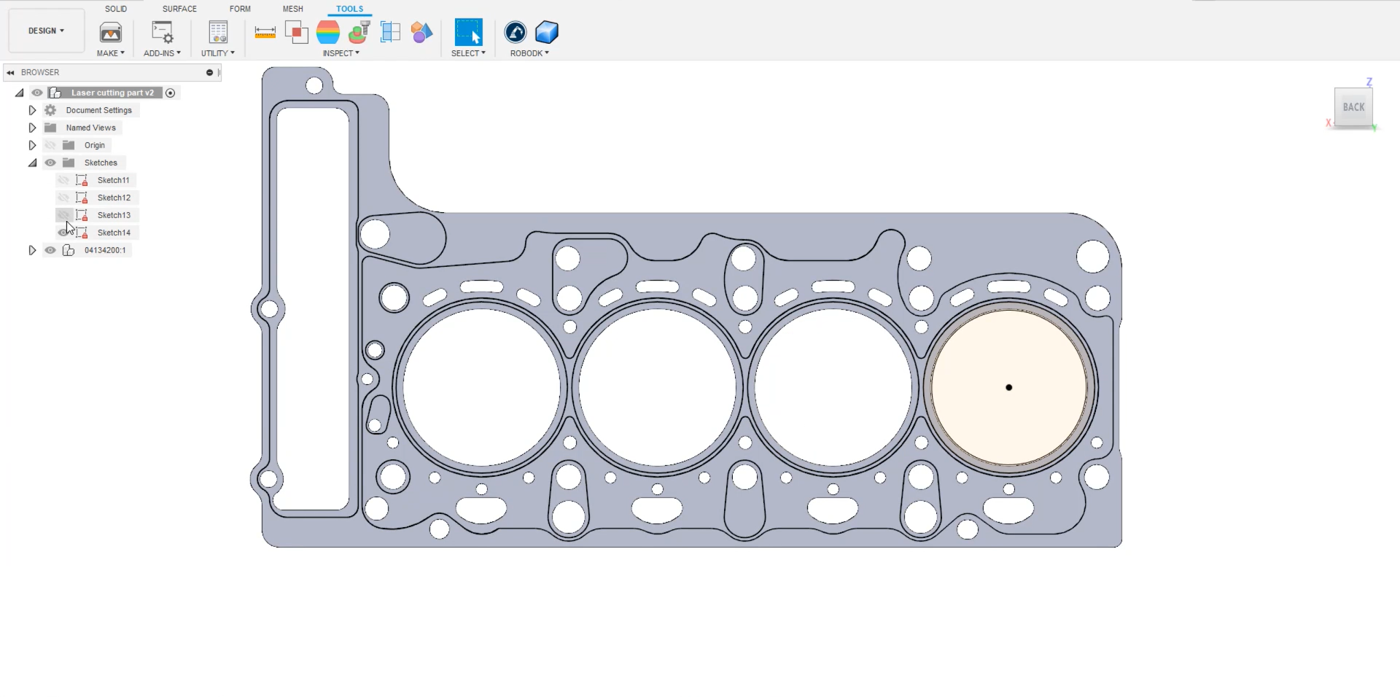
Você pode simular a trajetória no Fusion 360 clicando com o botão direito do mouse na trajetória e selecionando Simulate (Simular). Em Setup (Configuração), certifique-se de que você esteja usando a mesma origem do modelo. Dessa forma, ela será exportada na posição correta.
1.Clique com o botão direito do mouse em Setup1➔ Edit.
2.Certifique-se de que a origem do modelo esteja selecionada na caixa Origem.
3.Selecione Ok.
Agora você pode transferir seu esboço para o RoboDK selecionando Tools➔ Load CAM project in RoboDK na guia Fusion 360.
Você deverá ver o esboço importado no RoboDK. Certifique-se de excluir a trajetória anterior, neste exemplo, Path2. Clique duas vezes em Configurações Laser cutting part v2 para abrir o projeto de usinagem robotizada. Você já pode ver a trajetória verde na parte superior da peça. Clique em Atualizar ➔ Simular para verificar essa trajetória.
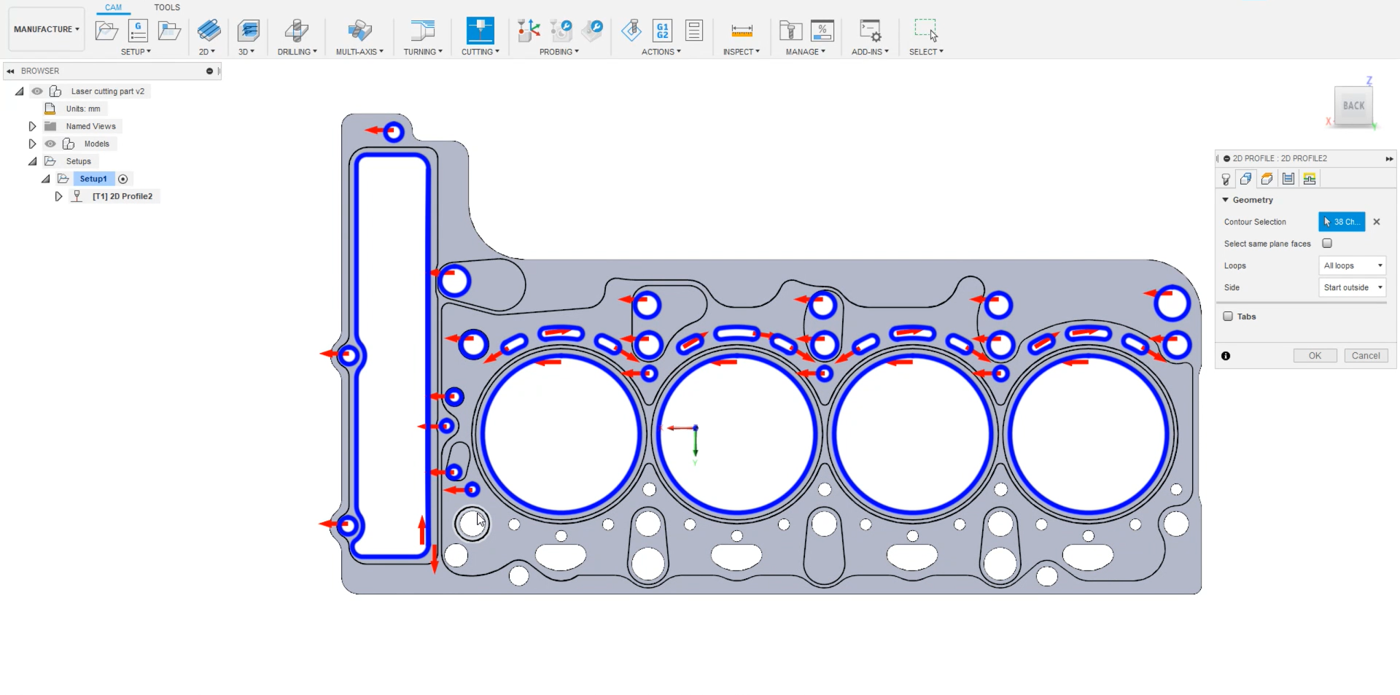
A única coisa a ser gerenciada são os eventos do programa:
1.Clique em Eventos de Programa.
2.Deixe as três primeiras caixas de texto livres, pois você não está fazendo um projeto de usinagem com um fuso, várias ferramentas ou algum RPM específico a ser alcançado.
3.Marque a caixa Início da trajetória e escreva LaserOn para ativar o laser somente quando a trajetória começar.
4.Marque a caixa Fim da trajetória e escreva LaserOff para desativar quando a trajetória terminar.
5.Clique em Ok e Atualizar.
Para gerar o programa do robô, clique com o botão direito do mouse em
O arquivo .pg agora está pronto para ser transferido para o controlador do robô.


