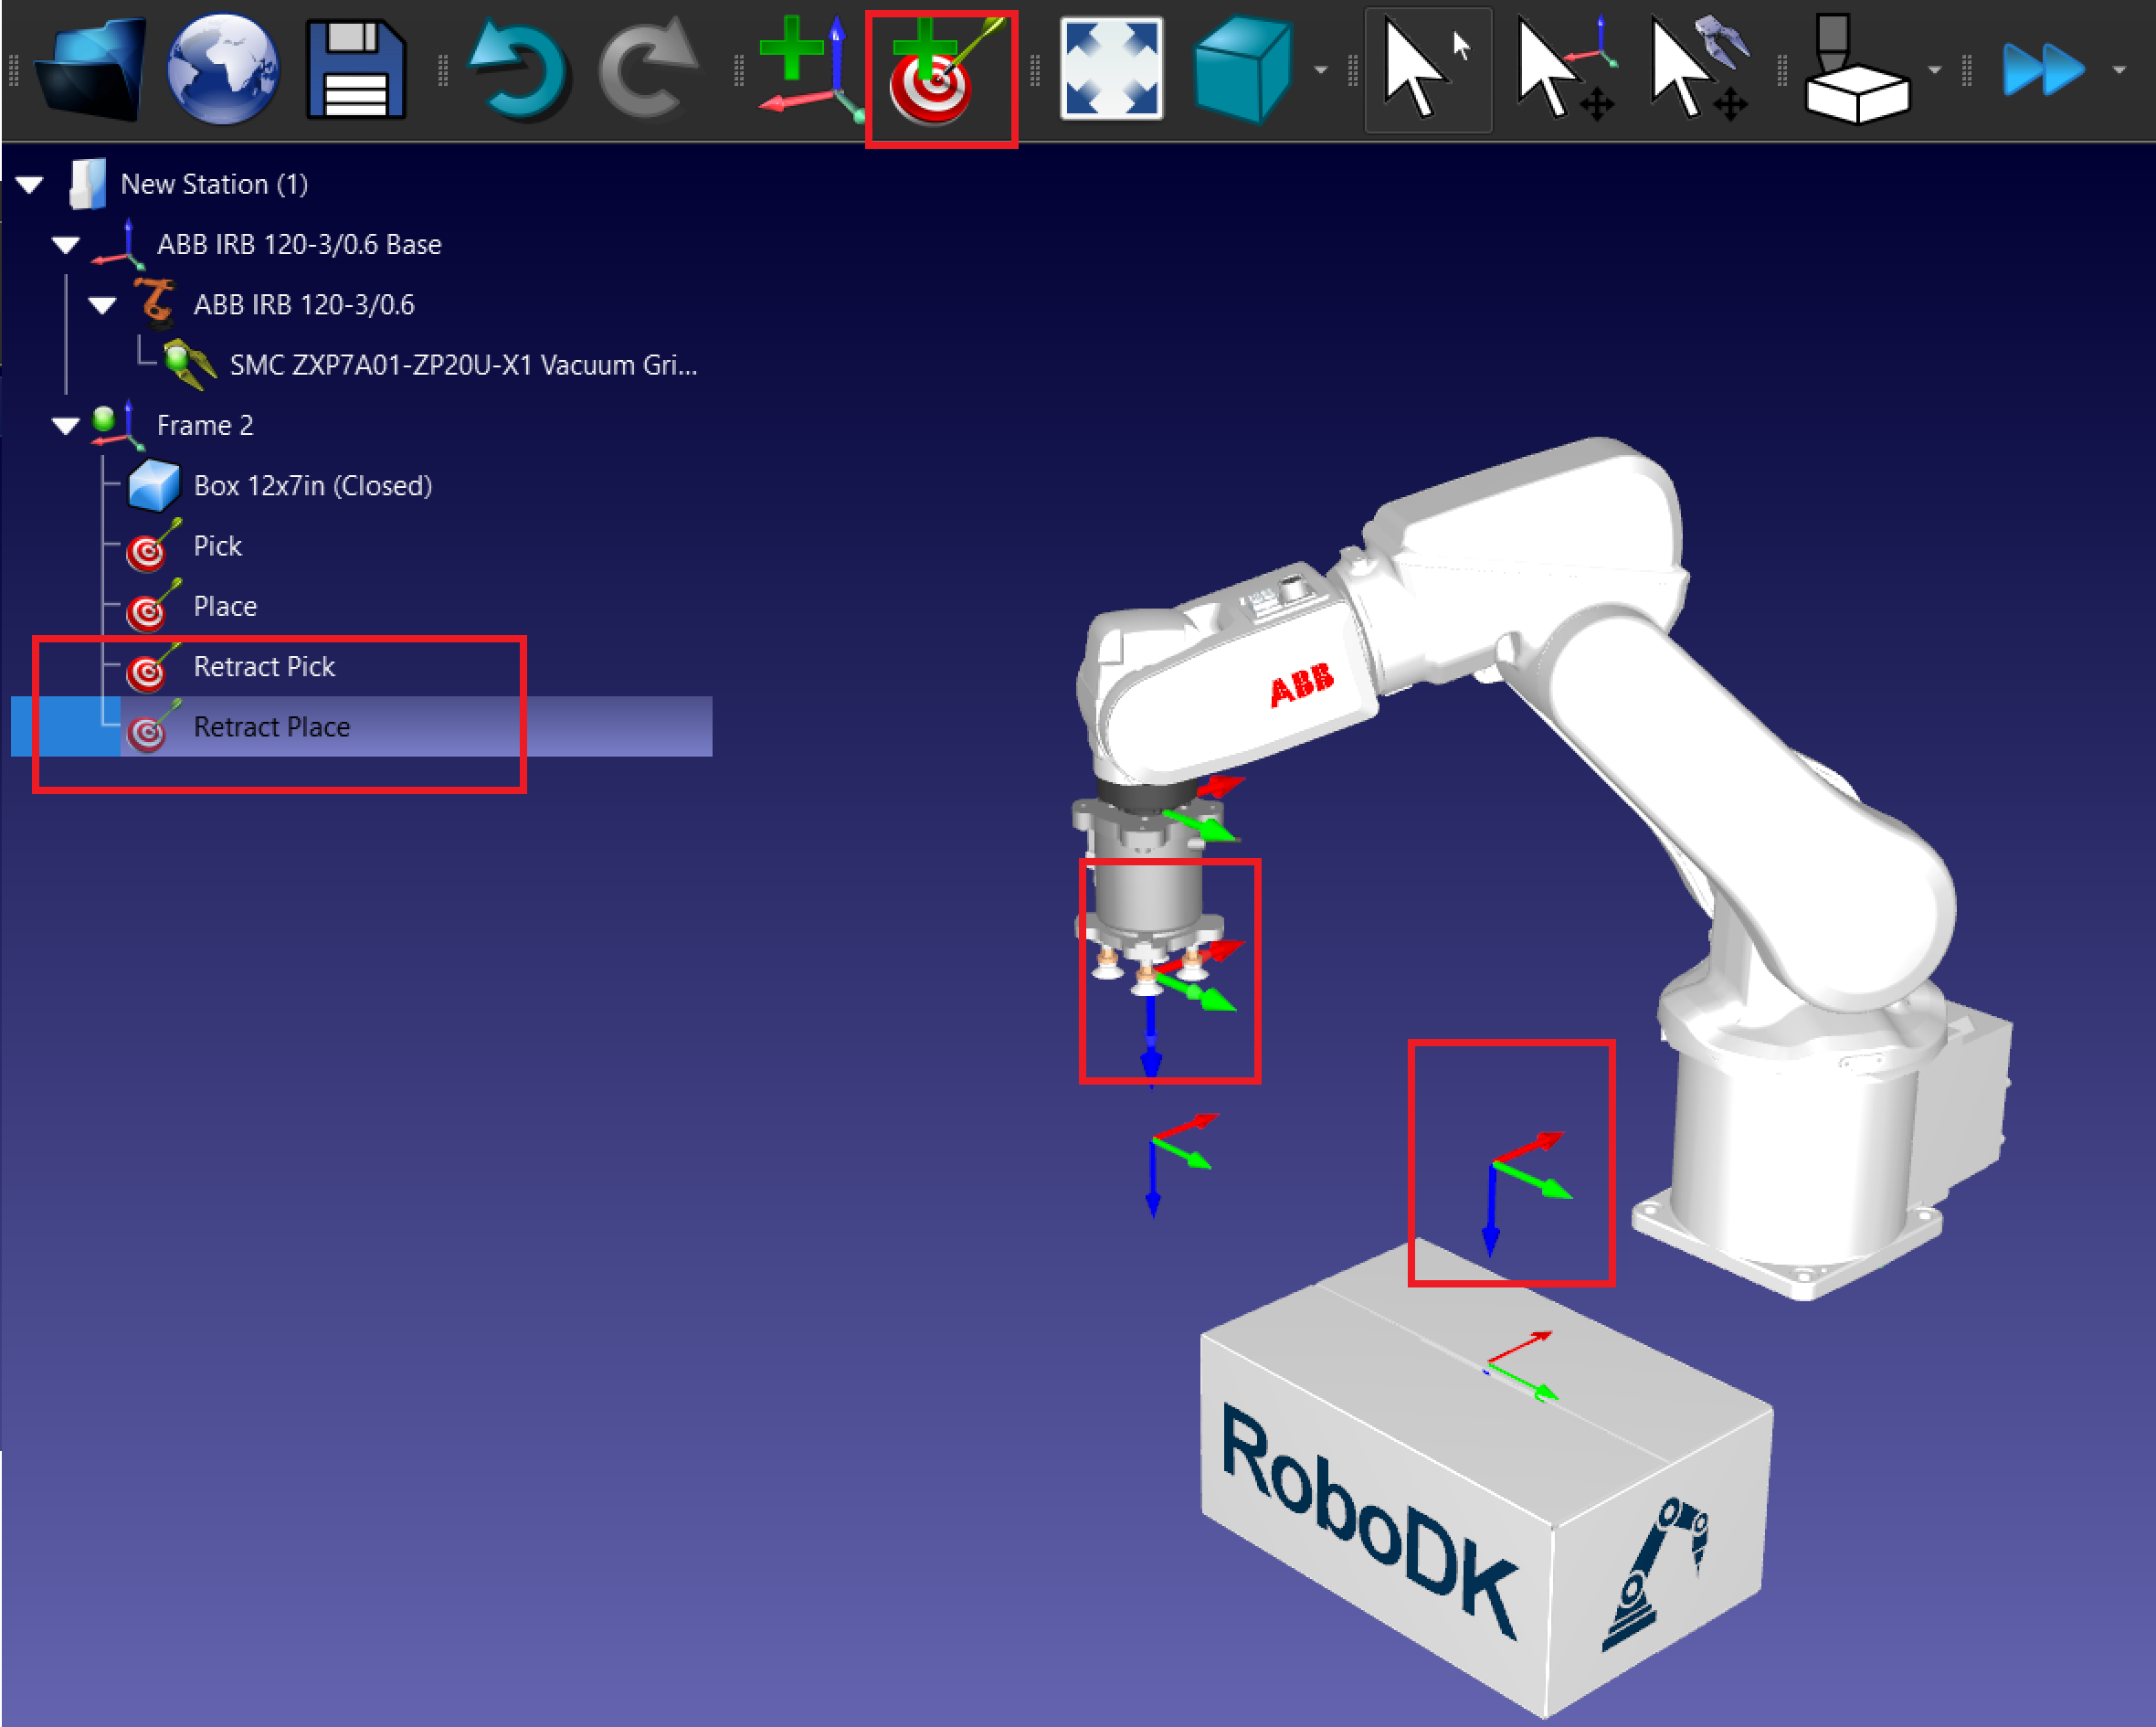
Criar Alvos para Pick and Place
Siga estas etapas para criar um alvo básico no RoboDK para a aplicação de Pick and Place
7.Adicione alvos de Pick and Place:
a.Mova o robô para a posição de retirada desejada.
b.Selecione Programa ➔ Criar Alvo para salvar a posição.
c.Repita o procedimento para as posições Pick, Retract Pick, Place e Retract Place.
8.Organizar os alvos:
a.Renomeie os alvos para maior clareza (por exemplo, Approach_Pick, Pick, Place). Pressione F2 para renomear os alvos.
b.Não se esqueça de criar os alvos nos sistemas de referência relevantes na árvore da estação.
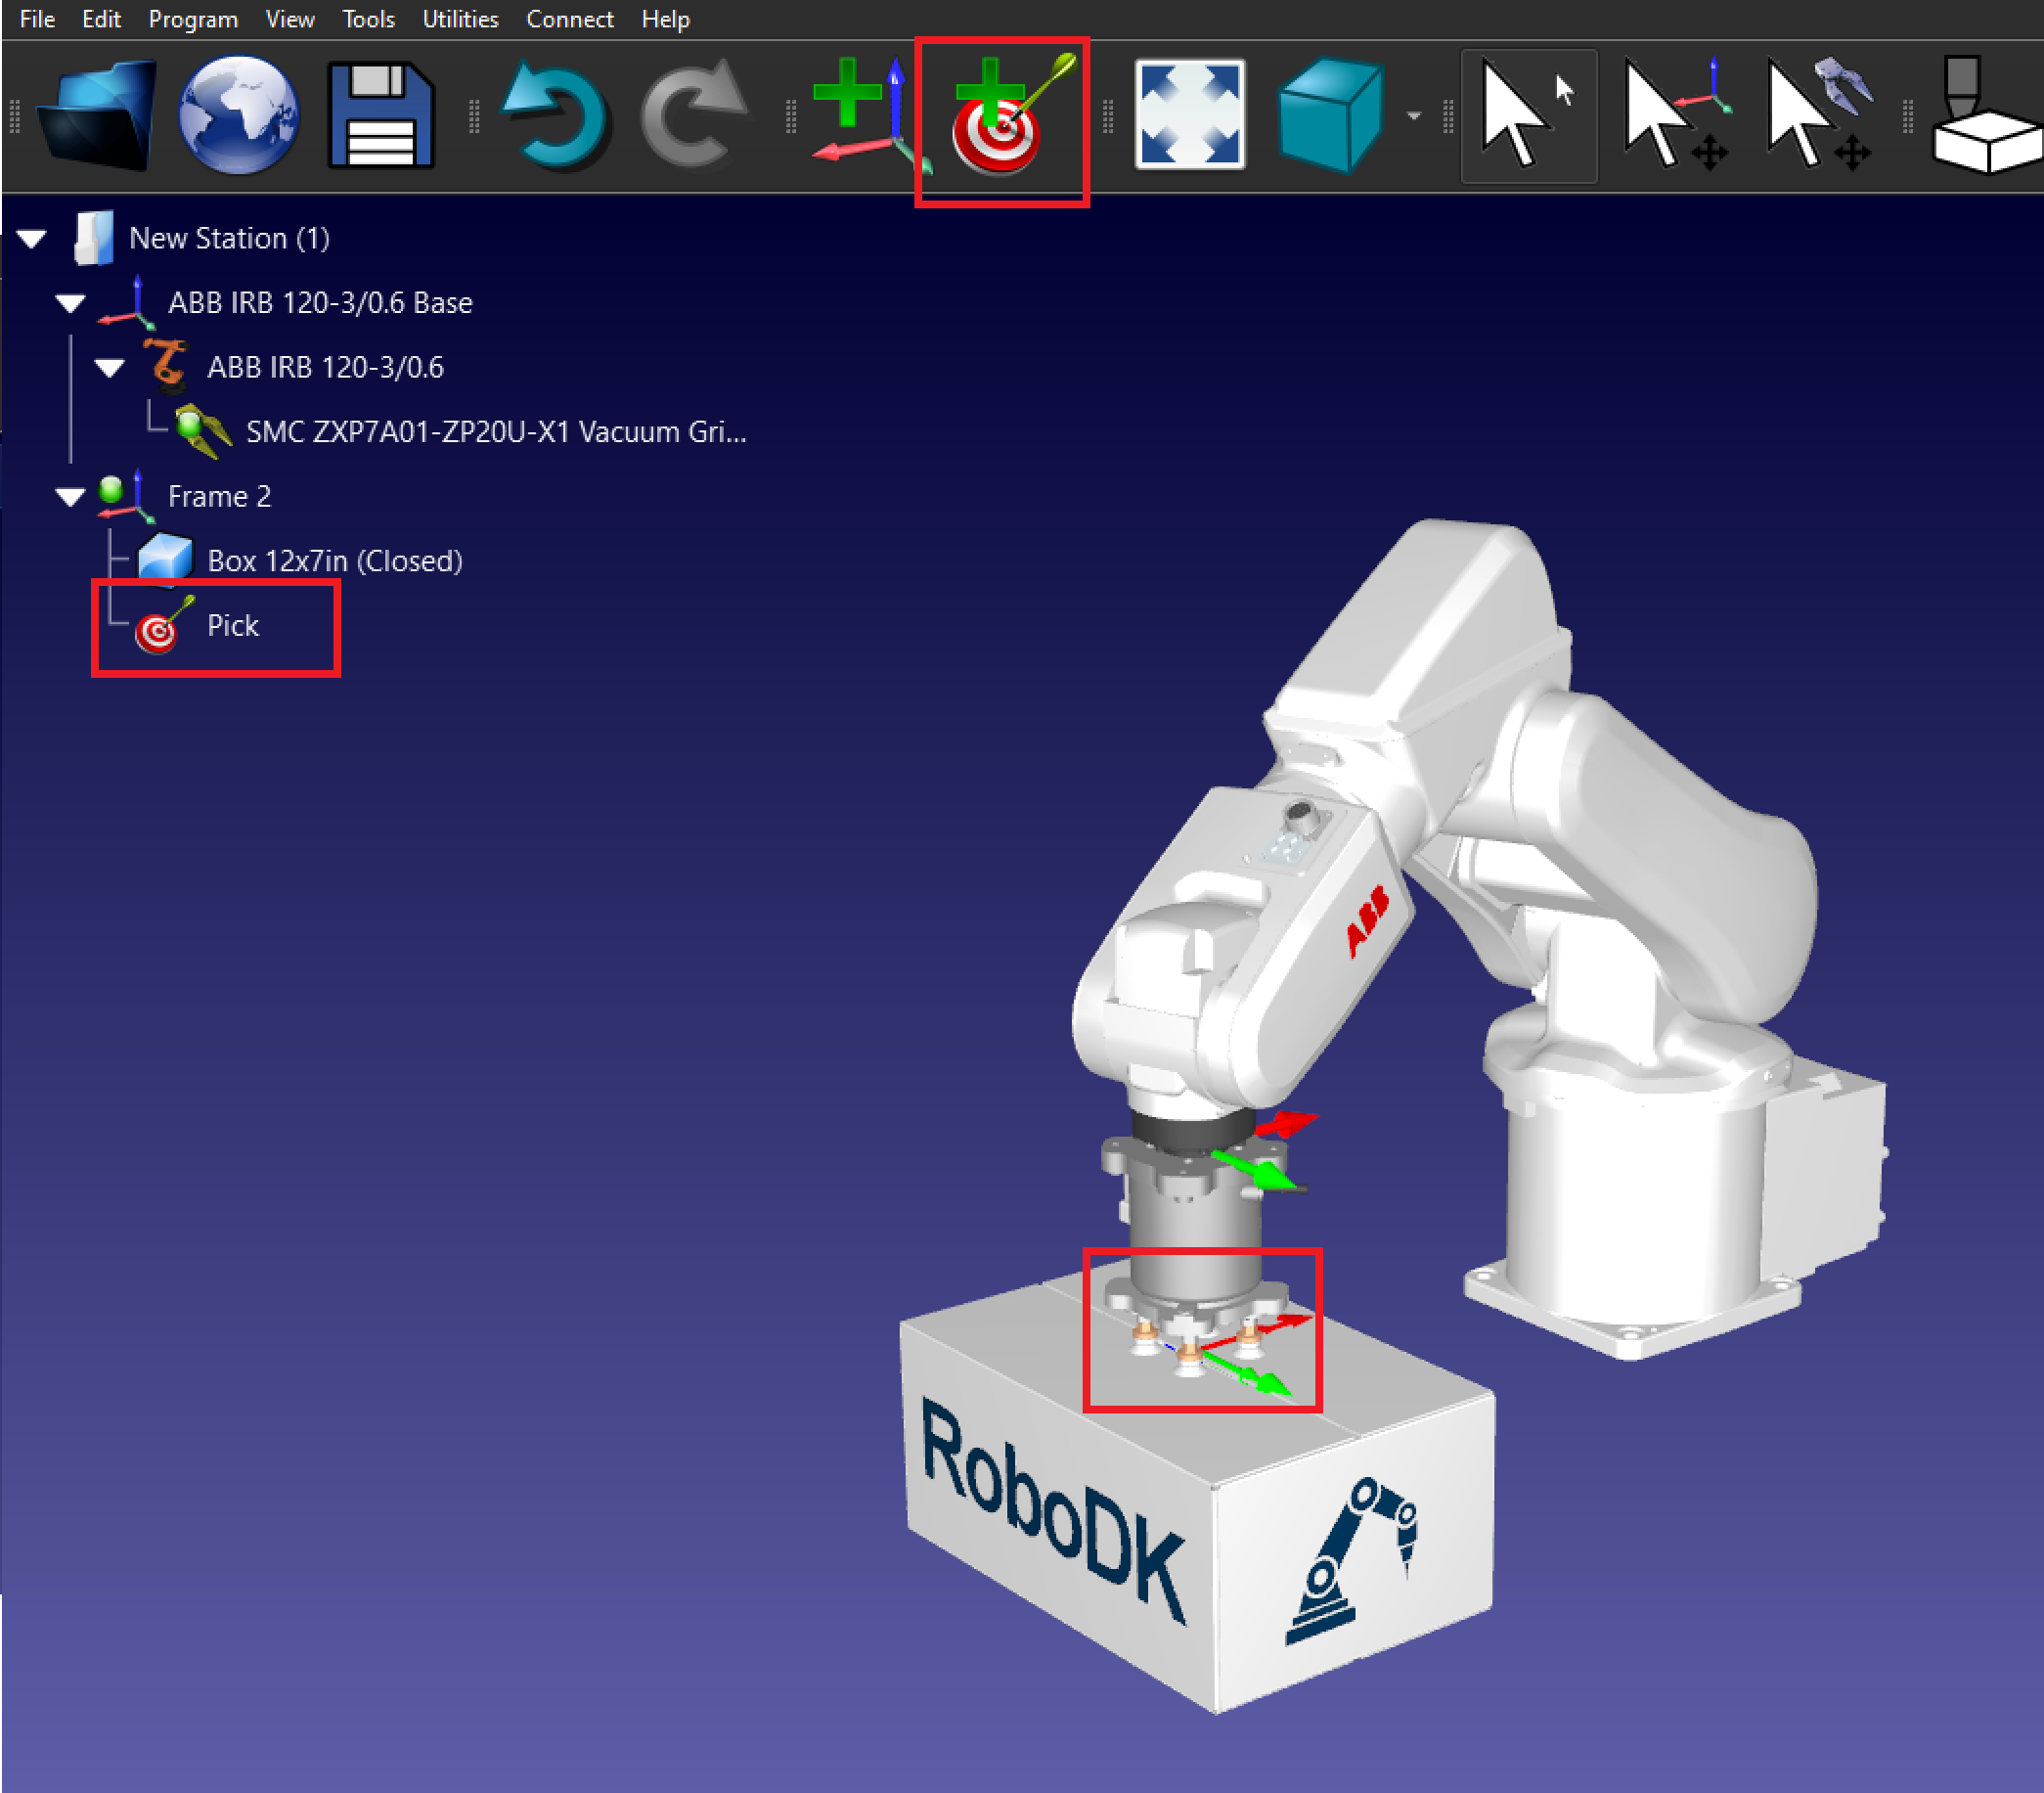
9.Crie o alvo Pick: Coloque o robô sobre a caixa e crie um alvo chamado Pick.
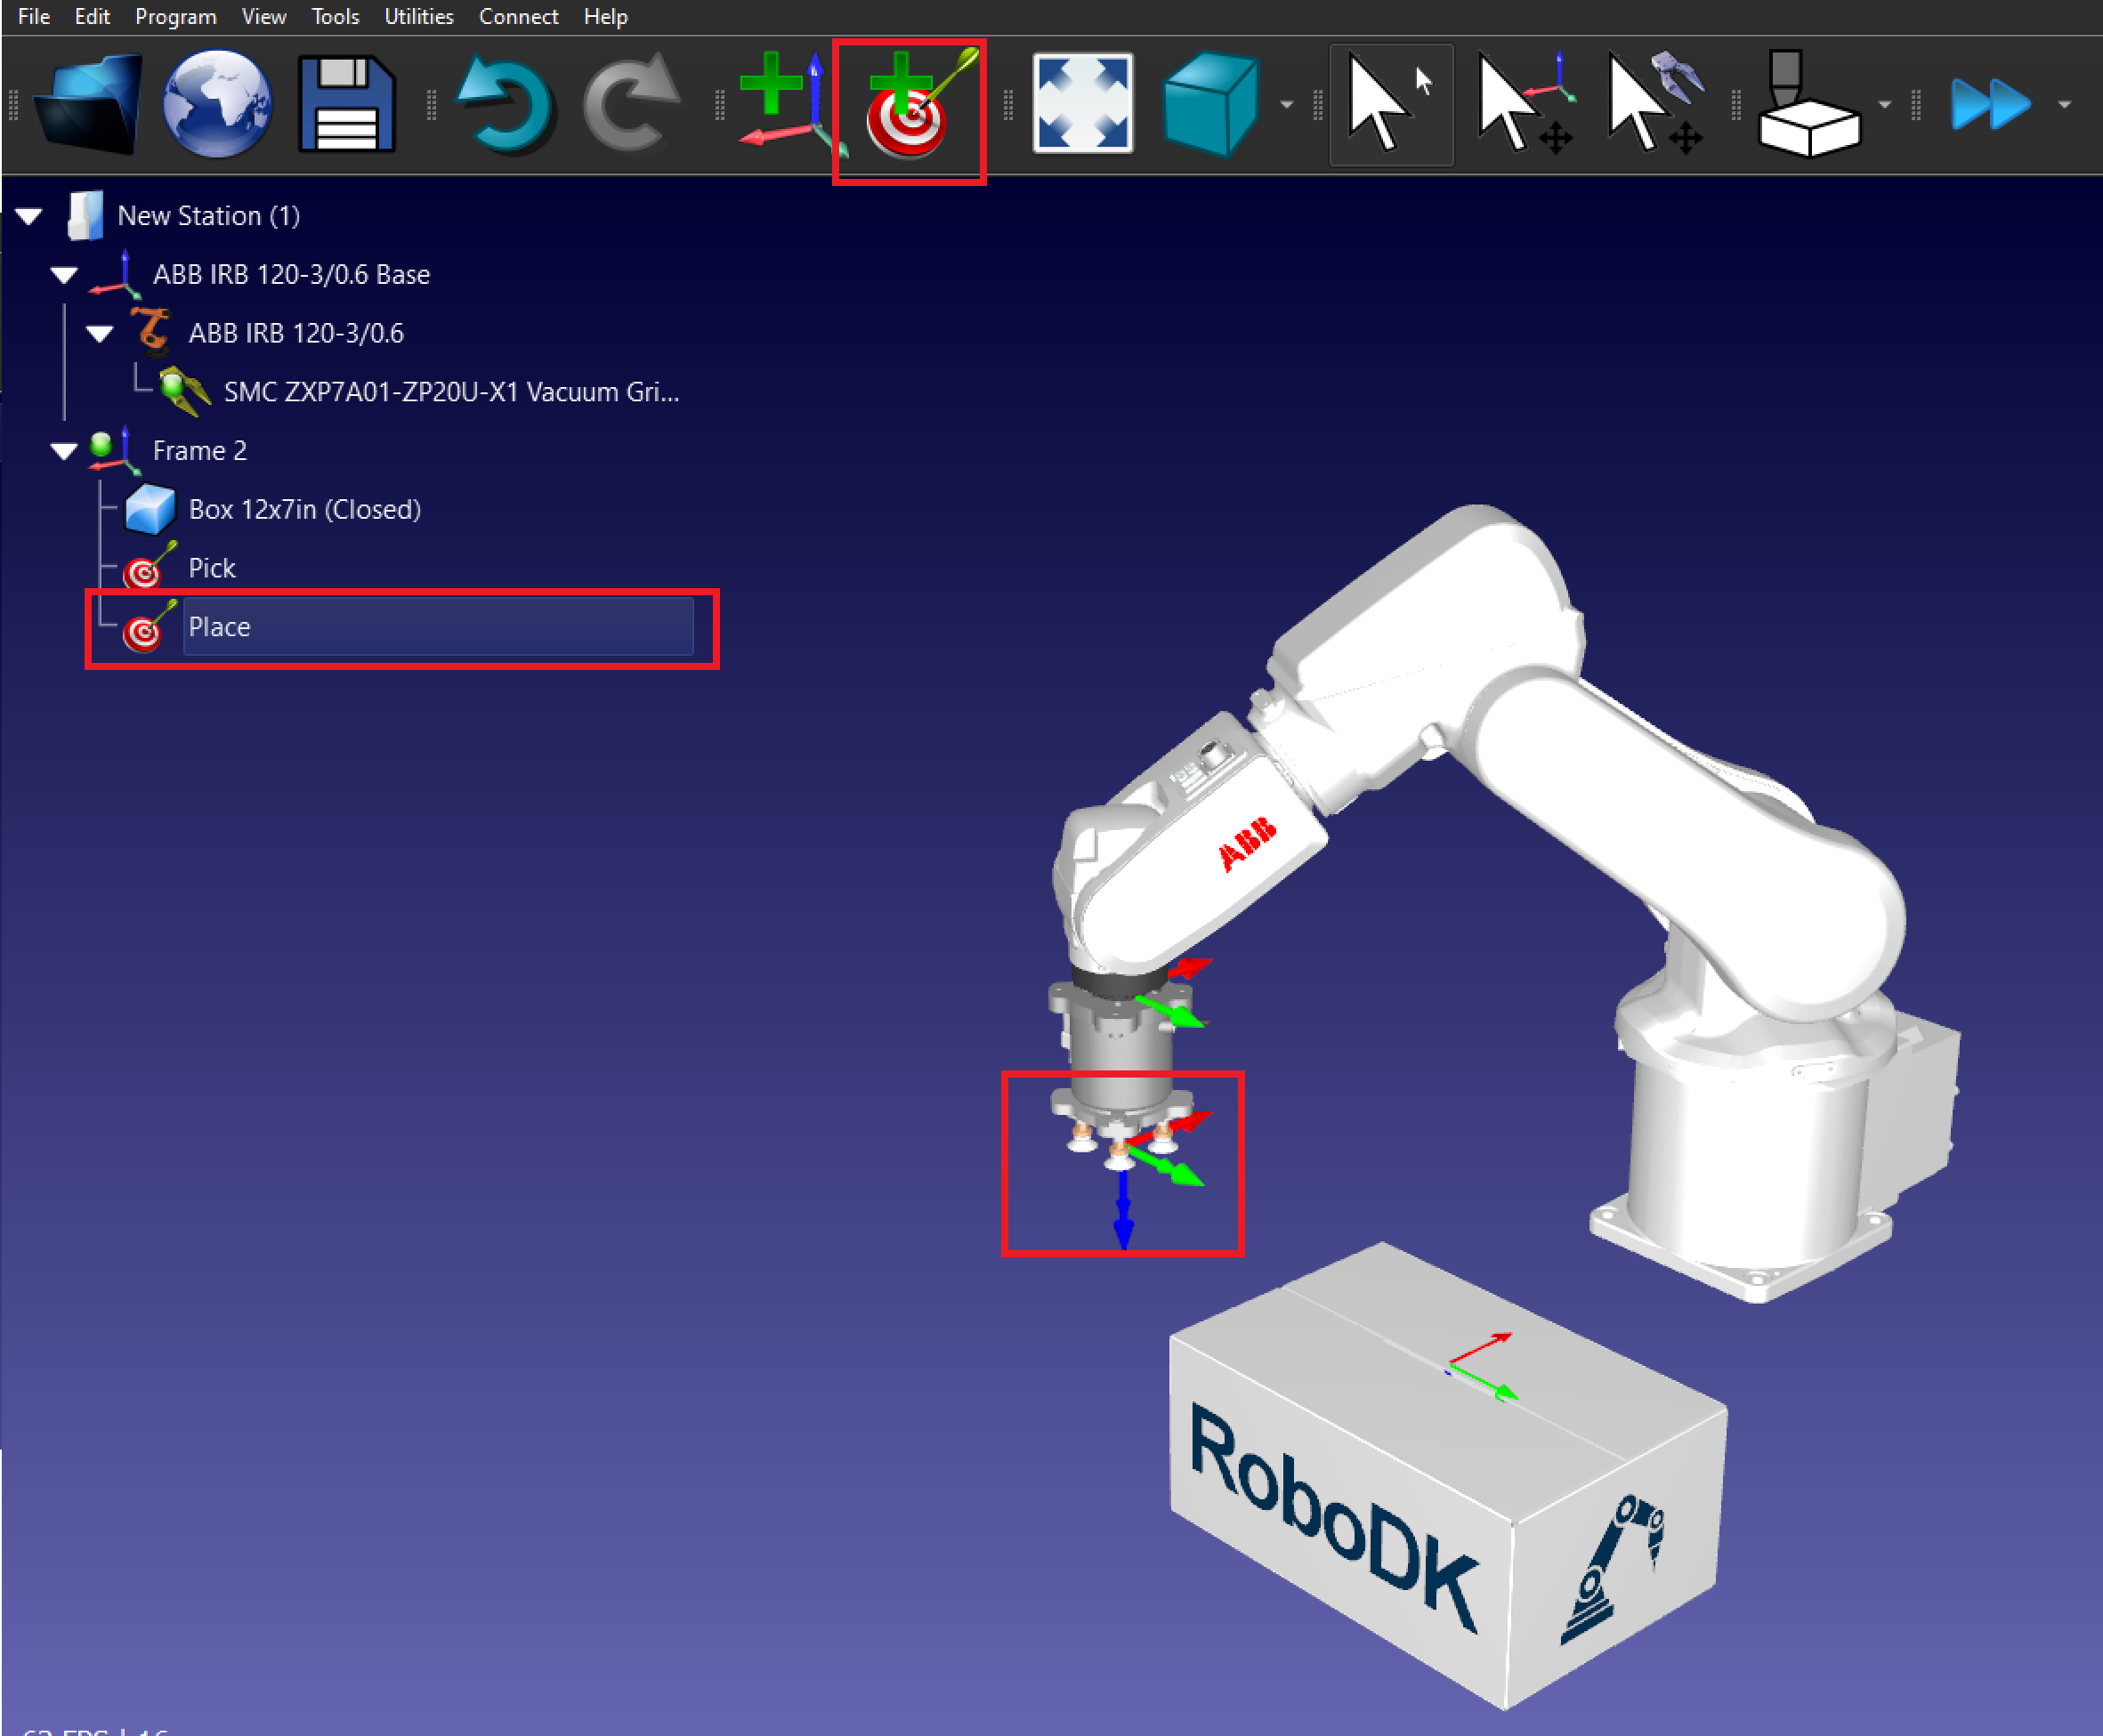
10.Crie o alvo Place: Mova o robô para onde você deseja colocar a caixa e crie um alvo chamado Place.
11.Crie os alvos de retração:
a.Mova o robô para o alvo Pick e para cima no eixo Z.
b.Crie um novo alvo chamado Pick Retract.
c.Repita o procedimento com o alvo Place.