Alinhar o objeto com a referência
Esta seção explica como o sistema de referência (sistema de coordenadas) de um objeto pode ser alinhado em relação à sua própria geometria. Esta seção permite mover o sistema de referência de um objeto para um local que possa ser identificado em uma configuração real.
Siga estas etapas para alinhar virtualmente o sistema de referência de um objeto de acordo com pontos específicos da geometria do objeto:
1.Carregue o objeto
2.Selecione a estação ativa 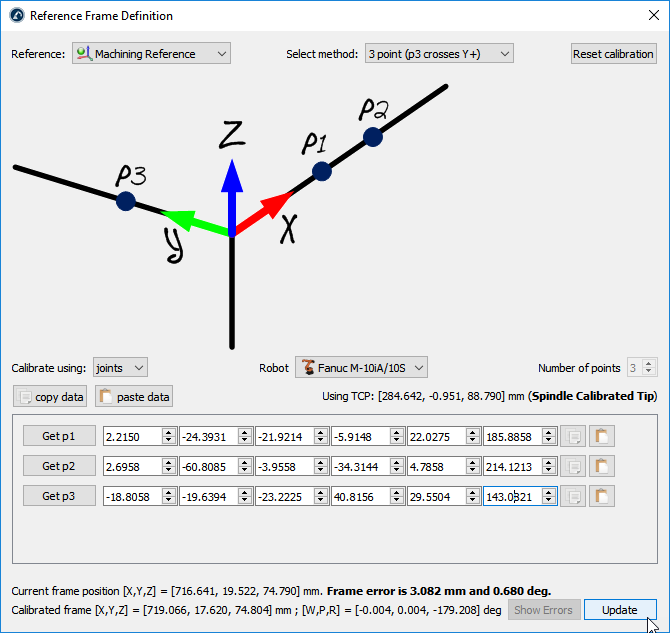
3.Selecione Programa ➔ 
Certifique-se de que o sistema de referência esteja diretamente conectado à raiz da estação (e não a outros sistemas de referência).
4.Clique com o botão direito do mouse no sistema de referência e selecione
O procedimento é muito semelhante ao da seção anterior. A principal diferença é que devemos selecionar os pontos do objeto virtual em vez do objeto real.
5.Selecione o método de calibração desejado.
Por exemplo: O método de 3 pontos (com o terceiro ponto cruzando o eixo Y+).
6.Selecione Calibrar usando pontos
7.Selecione Ferramentas ➔ Medição para abrir a Ferramenta de medição
8.Selecione o botão Absoluto na Ferramenta de medição para que os pontos sejam medidos em relação à estação (referência absoluta)
9.Selecione os 3 pontos no objeto virtual (um por um) e insira-os na janela Calibração do sistema de referência
10.Selecione Atualizar. O sistema de referência deve aparecer no local desejado.
11.Clique com o botão direito do mouse no objeto e selecione Alterar suporte. Em seguida, selecione o novo sistema de referência. A posição absoluta do objeto não será alterada. Entretanto, a posição relativa do objeto com relação ao novo sistema de referência será definida corretamente.
12.O objeto e sua própria referência estão prontos para a programação off-line: Arraste e solte o novo sistema de referência para o sistema de referência do robô.