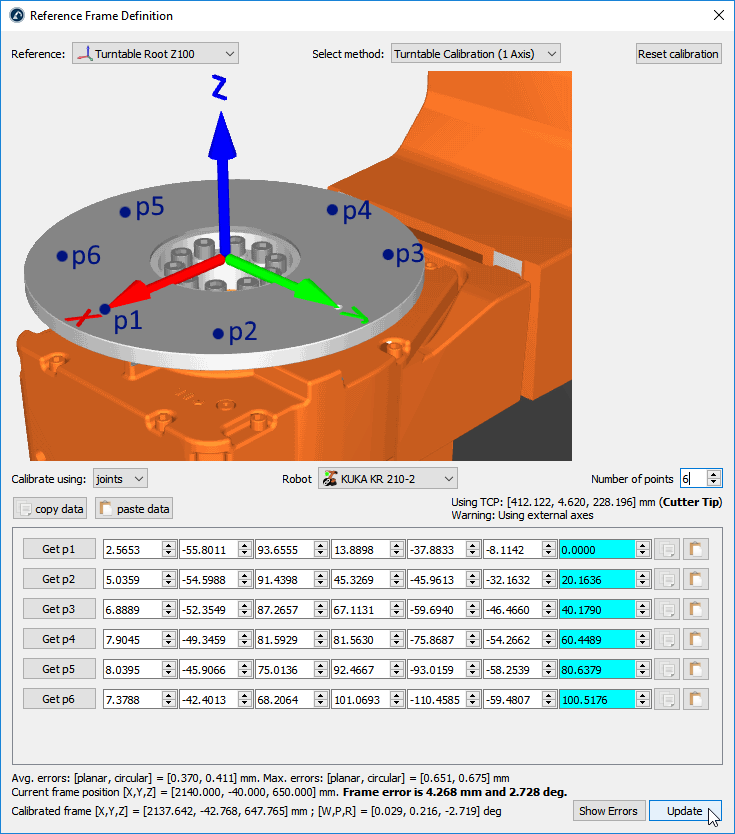
Esta seção orienta você na calibração de uma mesa giratória de 1 eixo. Você pode calibrar sua mesa giratória de 1 eixo usando um TCP bem definido e um ponto estático na mesa giratória. Siga este procedimento para calibrar sua mesa giratória de 1 eixo.
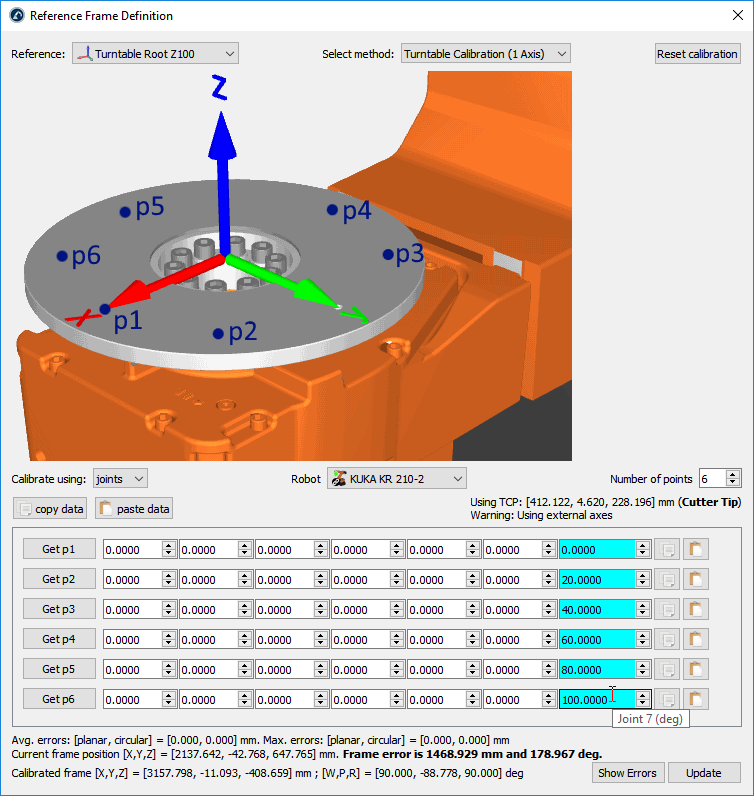
1.Selecione Utilitários ➔ Definir referência
2.Selecione o Sistema de Referência para definir/calibrar. Como alternativa, clique com o botão direito do mouse em um sistema de referência e selecione Definir sistema de referência.
3.Selecione o método Calibração da mesa giratória (1 eixo)
4.Selecione Calibrar usando articulações (configuração padrão). Você pode alterá-la para pontos se tiver a posição XYZ de cada ponto em relação ao sistema da base do robô.
5.Especifique o robô se houver mais de um robô disponível na estação.
6.Selecione o número de pontos que você gostaria de obter (o mínimo exigido é 3).
Importante: Você deve sondar o mesmo ponto da mesa giratória, com o robô, à medida que move a mesa giratória. A mesa giratória precisa ser movida no sentido positivo de rotação (como mostrado na figura anterior). Recomenda-se usar um mínimo de 6 a 10 pontos para que você tenha uma melhor compreensão dos erros envolvidos na movimentação da mesa giratória.
Importante: o primeiro ponto definirá o eixo X da mesa giratória (referência estática).
Importante: O plano XY do sistema de referência calibrado corresponderá ao plano descrito pelo arco/círculo. Talvez seja necessário ajustar esse deslocamento se você não tiver tomado os pontos nesse plano. Por exemplo, você pode adicionar um novo sistema de referência aninhado ao sistema de referência calibrado para representar a raiz da mesa giratória.
7.Comece a preencher a tabela com as posições (ou pontos) de articulação do robô.
Dica: A lista de configurações pode ser preenchida manualmente ou usando os botões copiar/colar (botões à direita dos valores das articulações).
Dica: Se você estiver conectado ao robô, poderá selecionar os botões “Get p” para obter as informações das articulações do robô diretamente do próprio robô. Mais informações sobre como configurá-lo estão disponíveis na seção Drivers de robôs. Essa opção não está disponível para todos os controladores de robôs e pode exigir opções de software adicionais vendidas pelo fabricante do robô.
Dica: Se você estiver conectado ao robô, poderá selecionar os botões "Obter p" para recuperar as articulações do robô diretamente do robô. Mais informações sobre a configuração estão disponíveis na seção Drivers do robô. Essa opção não está disponível para todos os controladores de robô e pode exigir opções de software adicionais vendidas pelo fabricante do robô.
Importante: Se você inserir os valores manualmente, é recomendável fornecer cada valor de articulação com pelo menos 4 casas decimais (ao fornecer valores de articulação). O número permitido de valores decimais pode ser alterado em Ferramentas➔ Opções➔ Precisão➔ Decimais Max.
Observação: O RoboDK manterá uma cópia dos dados fornecidos na estação RDK quando você selecionar Atualizar.
8.Finalmente, selecione Atualizar para aplicar a nova posição ao sistema de referência selecionado na Estação RoboDK.
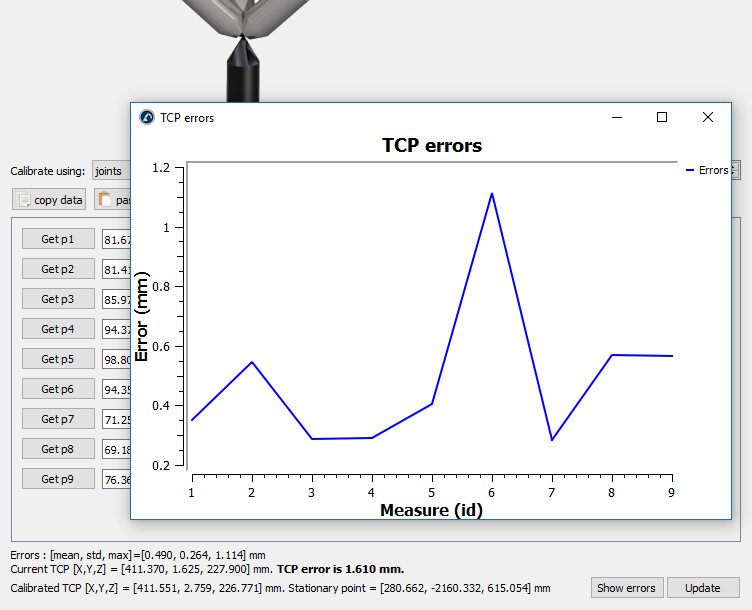
9.Selecione Exibir Erros para exibir o nível de erro em cada ponto (os erros de distância são equivalentes aos erros planares e aos erros radiais combinados)