Definir um sistema de referência
Um sistema de referência define a posição de um objeto em relação a um robô (posição e orientação). Recomenda-se marcar os alvos em relação a uma referência que você possa definir com o robô. Um sistema de referência permite que você ajuste ou mova seus programas para locais diferentes sem precisar marcar novamente todos os alvos.
Mais informações sobre sistemas de referência estão disponíveis na seção Introdução.
A definição de um sistema de referência requer a sondagem de alguns pontos usando uma ferramenta de robô (os valores das articulações precisam ser recuperados em locais específicos).
Siga estas etapas para identificar um sistema de referência com relação ao robô:
1.Selecione Utilitários ➔ 
2.Selecione o Sistema de Referência para definir/calibrar.
Como alternativa, clique com o botão direito do mouse em um sistema de referência e selecione 
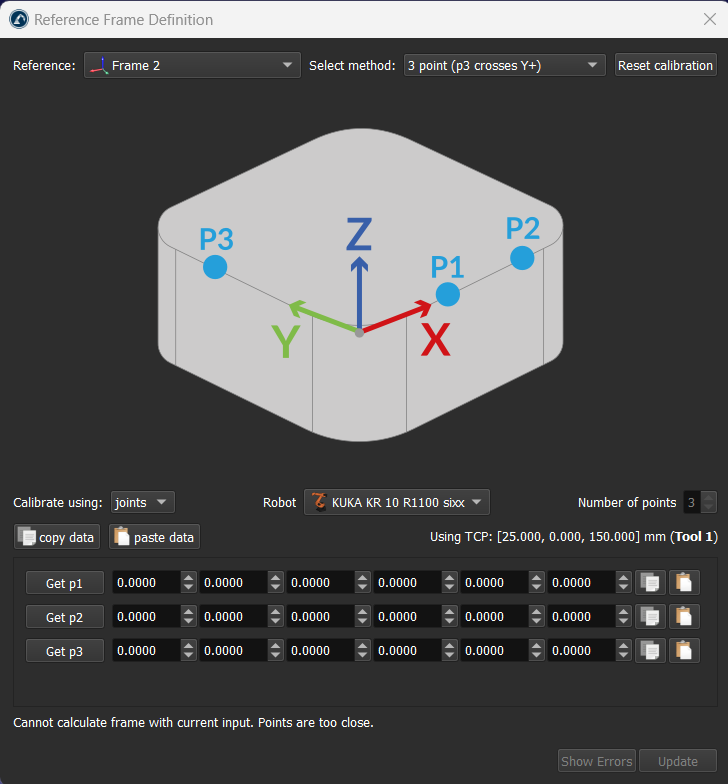
3.Selecione o método:
a.Método de 3 pontos (com o 3° ponto cruzando o eixo Y+)
b.Método de 3 pontos (com o 1° ponto sendo a origem do sistema de referência)
c.6 pontos
d.A opção Calibração de mesa giratória permite localizar o sistema de referência em uma mesa giratória, com o eixo da mesa giratória devidamente alinhado
4.Os valores de articulação são usados como configuração padrão. Altere-a para pontos se você tiver a posição XYZ de cada ponto em relação ao sistema da base do robô.
5.Selecione o robô se houver mais de um robô disponível.
6.Comece a preencher a tabela com os pontos medidos (valores de articulação ou pontos).
7.Finalmente, selecione Atualizar para aplicar a nova posição ao sistema de referência selecionado na Estação RoboDK.
Alinhar o objeto com a referência
Esta seção explica como o sistema de referência (sistema de coordenadas) de um objeto pode ser alinhado em relação à sua própria geometria. Esta seção permite mover o sistema de referência de um objeto para um local que possa ser identificado em uma configuração real.
Siga estas etapas para alinhar virtualmente o sistema de referência de um objeto de acordo com pontos específicos da geometria do objeto:
1.Carregue o objeto
2.Selecione a estação ativa 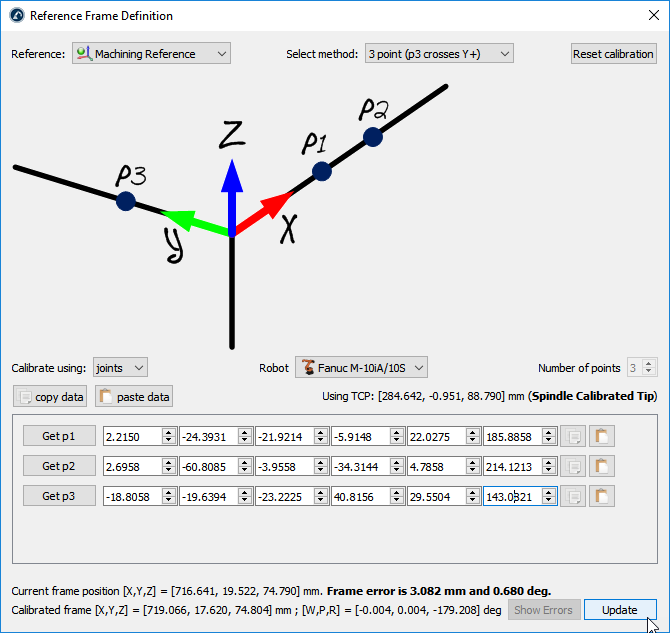
3.Selecione Programa ➔ 
Certifique-se de que o sistema de referência esteja diretamente conectado à raiz da estação (e não a outros sistemas de referência).
4.Clique com o botão direito do mouse no sistema de referência e selecione
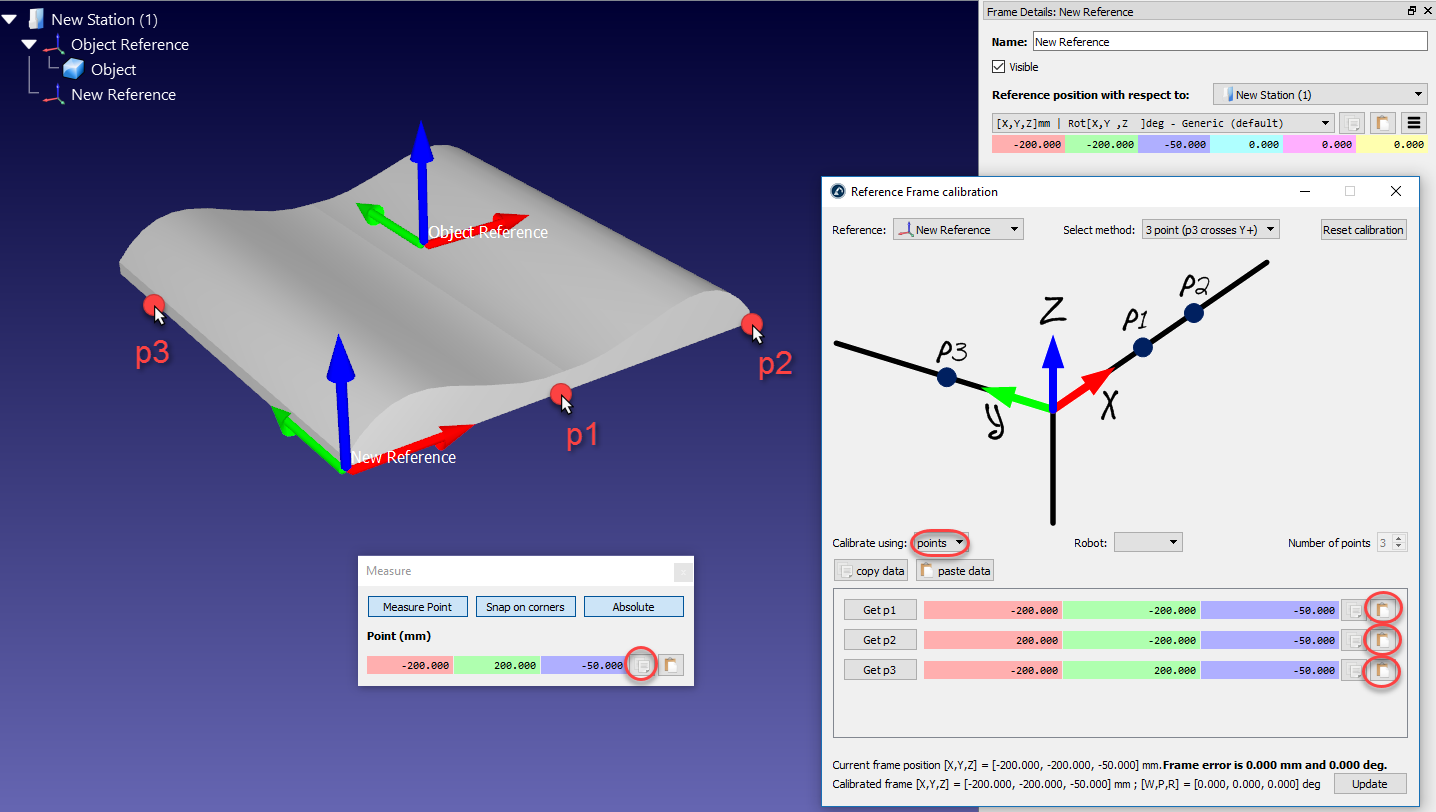
O procedimento é muito semelhante ao da seção anterior. A principal diferença é que devemos selecionar os pontos do objeto virtual em vez do objeto real.
5.Selecione o método de calibração desejado.
Por exemplo: O método de 3 pontos (com o terceiro ponto cruzando o eixo Y+).
6.Selecione Calibrar usando pontos
7.Selecione Ferramentas ➔ Medição para abrir a Ferramenta de medição
8.Selecione o botão Absoluto na Ferramenta de medição para que os pontos sejam medidos em relação à estação (referência absoluta)
9.Selecione os 3 pontos no objeto virtual (um por um) e insira-os na janela Calibração do sistema de referência
10.Selecione Atualizar. O sistema de referência deve aparecer no local desejado.
11.Clique com o botão direito do mouse no objeto e selecione Alterar suporte. Em seguida, selecione o novo sistema de referência. A posição absoluta do objeto não será alterada. Entretanto, a posição relativa do objeto com relação ao novo sistema de referência será definida corretamente.
12.O objeto e sua própria referência estão prontos para a programação off-line: Arraste e solte o novo sistema de referência para o sistema de referência do robô.
Alinhar referências de robôs
Esta seção explica como dois ou mais robôs podem ser programados off-line enquanto compartilham um sistema de referência comum.
Em uma aplicação típica de programação off-line, a posição do objeto é atualizada em relação ao robô. Entretanto, quando dois ou mais robôs são usados para a mesma aplicação, a posição de cada robô deve ser atualizada em relação a uma referência comum (um objeto de referência ou um sistema de referência comum).
Siga estas etapas para atualizar a posição de dois ou mais robôs em relação a um sistema de referência:
1.Certifique-se de que os sistemas de referência do robô e o sistema de referência do objeto não dependam um do outro. Se houver uma dependência, devemos colocar os sistemas de referência anexados ao item da estação.
2.Adicione um novo sistema de referência anexado a cada um dos sistemas de base do robô como se você fosse definir um novo sistema de referência individual para cada robô (Real Ref. A e Real Ref. B).
Esse sistema de referência representará a localização real da peça em relação a cada robô.
3.Calibre cada um desses sistemas de referência (Real Ref. A e Real Ref. B), separadamente, usando o procedimento de Calibração de Referência padrão (método de 3 pontos, por exemplo)
Neste ponto, veremos 3 sistemas de referência que deveriam ser coincidentes, mas não são. O sistema de referência de cada robô deve ser atualizado para corrigir esse problema:
4.Clique duas vezes em uma das referências do robô, como Robot A Base, para abrir a janela do sistema de referência
5.Copie a posição da referência de base do robô em relação à referência calibrada desse robô (Real Ref. A), selecionando o botão de cópia
6.Na mesma janela, altere a posição de referência em relação a (menu suspenso) para o objeto de referência
7.Cole a posição copiada. O robô será movido e o Real Ref. A será coincidente com o sistema do objeto de referência
8.Repita as etapas 4 a 7 deste procedimento para os outros robôs, se houver
Ao final desse procedimento, todos os sistemas de referência devem corresponder e a relação entre todas as referências calibradas e o objeto de referência deve ser a mesma.