Adicionar um sistema de referência
Um sistema de referência (também chamado de sistema de coordenadas) permite posicionar objetos em relação a um robô ou em relação a outros objetos no espaço 3D (incluindo posição e orientação).
Siga estas etapas para adicionar um novo sistema de referência:
1.Selecione Programa ➔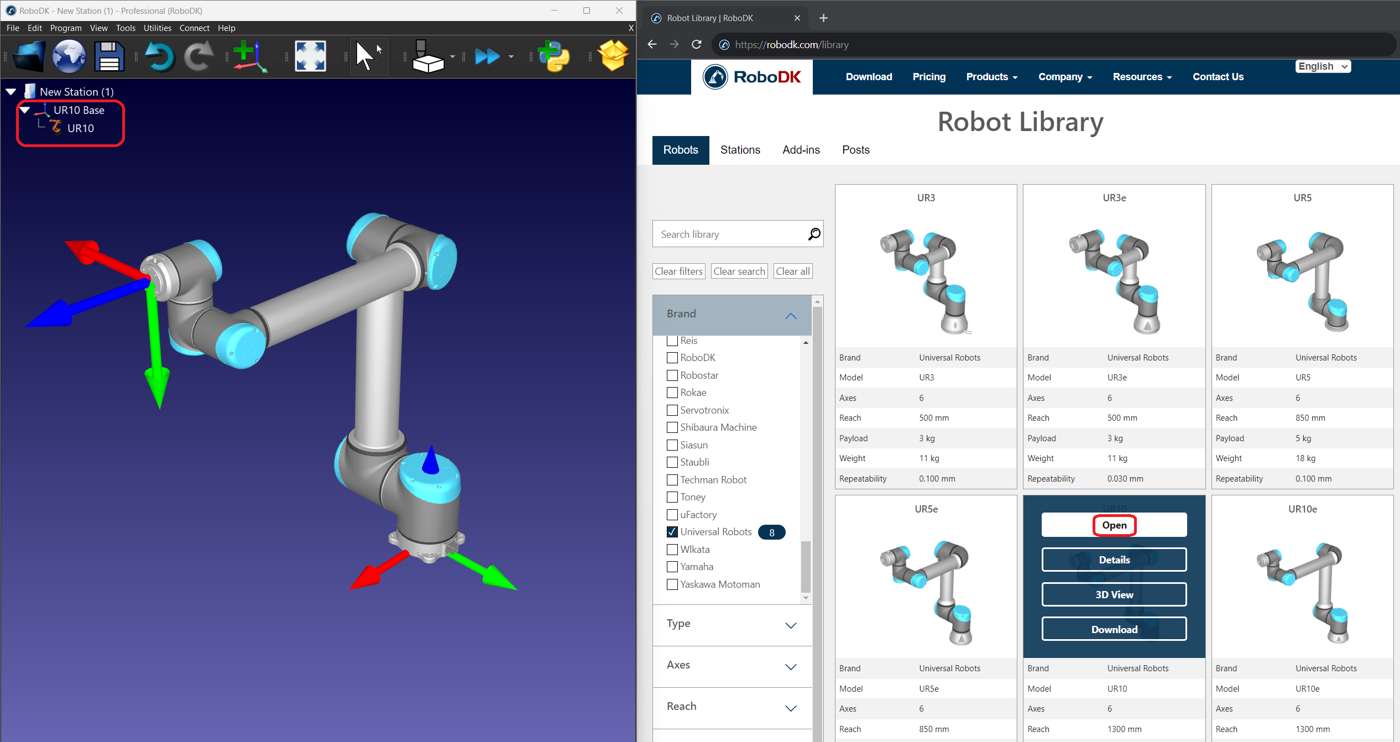
Como alternativa, selecione o botão equivalente na barra de ferramentas
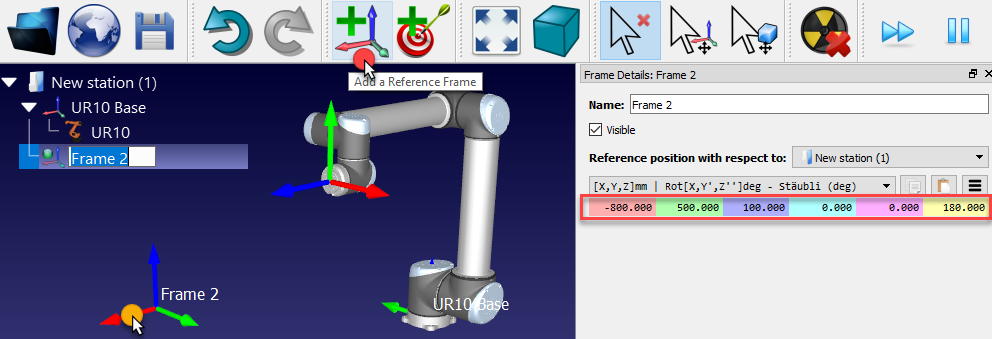
2.Clique duas vezes no sistema de referência (na árvore ou na geometria 3D na tela principal) para inserir as coordenadas mostradas na imagem (posição X,Y,Z e ângulos de Euler para a orientação). A roda do mouse pode ser usada sobre cada campo para atualizar rapidamente a posição do sistema de referência na tela principal.
As seguintes cores são usadas por padrão:
●Coordenada X➔ Vermelho.
●Coordenada Y➔ Verde.
●Coordenada Z➔ Azul.
●1ª rotação de Euler➔ Ciano.
●2ª rotação de Euler➔ Magenta.
●3ª rotação de Euler➔ Amarelo.
3.Selecione Visualizar ➔ Aumentar Frames de Referência (+) para aumentar o tamanho dos sistemas de referência.
4.Selecione Visualizar ➔ Diminuir Frames de Referência (-) para diminuir o tamanho dos sistemas de referência.
5.Selecione Visualizar ➔ Exibir/Ocultar o texto na tela (/) para mostrar ou ocultar o texto na tela.
6.Opcionalmente, renomeie qualquer sistema de referência ou objeto na árvore selecionando F2.
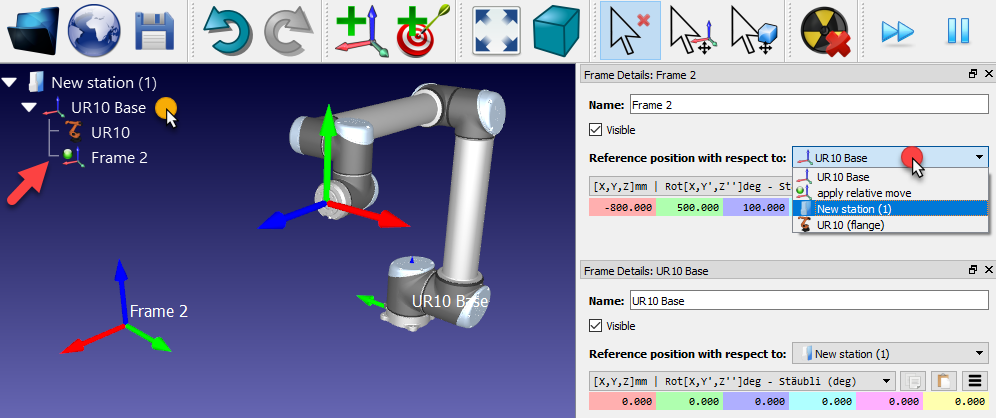
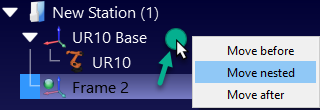
Se mais de um sistema de referência for usado, é possível arrastá-los e soltá-los dentro da Árvore da estação para corresponder à dependência existente na configuração real. Por exemplo, o Frame 2 pode ser colocado em relação à referência da base do robô. Nesse caso, se a referência da base UR10 for movida, o Frame 2 também será movido com ela. É importante levar isso em conta se outros robôs ou sistemas de referência forem usados. A próxima imagem mostra a diferença na dependência.
Mesmo que a dependência seja diferente, ainda é possível inserir ou recuperar as coordenadas de qualquer sistema de referência em relação a qualquer outro sistema de referência, conforme mostrado na próxima imagem. A maioria dos controladores de robôs exige as coordenadas do sistema de referência em relação ao sistema da base do robô.
Os sistemas de referência também podem ser movidos na tela principal, mantendo pressionada a tecla Alt ou selecionando o botão correspondente na barra de ferramentas . Em seguida, arraste a referência com o mouse na tela. À medida que a referência for sendo movida, os valores de coordenadas correspondentes serão atualizados.