Adicione um programa de aproximação
Você pode criar facilmente um novo programa que aproxime o robô da peça com segurança.
Siga estas etapas para criar um programa que se mova do alvo Home para o alvo Approach:
1.Selecione Programa ➔ 
2.Renomeie o programa para ApproachMove.
3.Selecione o alvo Home.
4.Selecione Programa ➔ 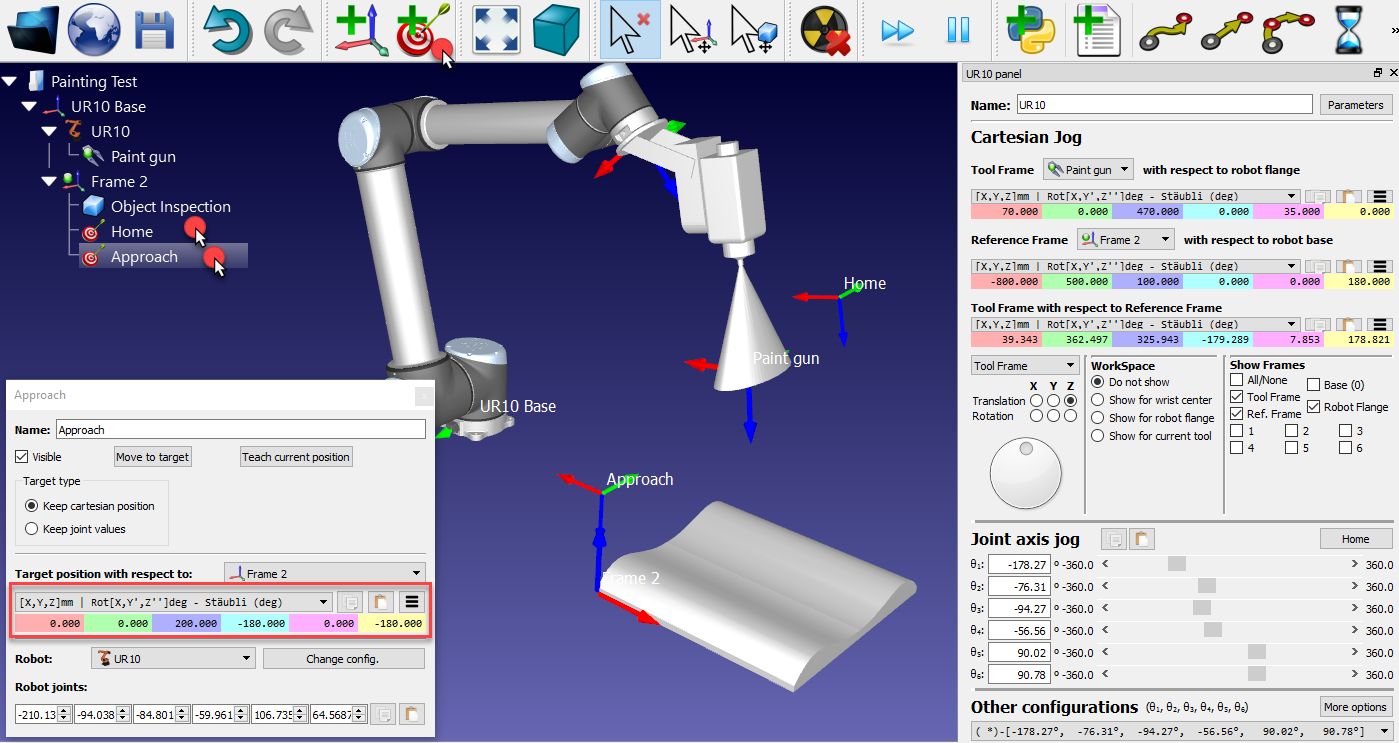
Duas instruções serão adicionadas automaticamente para informar ao robô qual sistema da ferramenta e quais sistemas de referência estamos usando.
5.Selecione o ponto de aproximação
6.Selecione Programa ➔ Instrução Movimento Joint novamente.
Clique duas vezes no programa ApproachMove e ele executará a simulação do programa. A barra de simulação e o tempo de ciclo estimado serão exibidos.