Sistema de Referência
Clique duas vezes em um Sistema de Referência para ver mais detalhes sobre esse sistema de referência e modificar sua posição em relação ao sistema de base do robô ou a qualquer outro sistema de referência disponível na estação. Por padrão, as coordenadas exibidas (pose) são relativas ao pai do sistema de referência (neste exemplo, o sistema de base do robô).
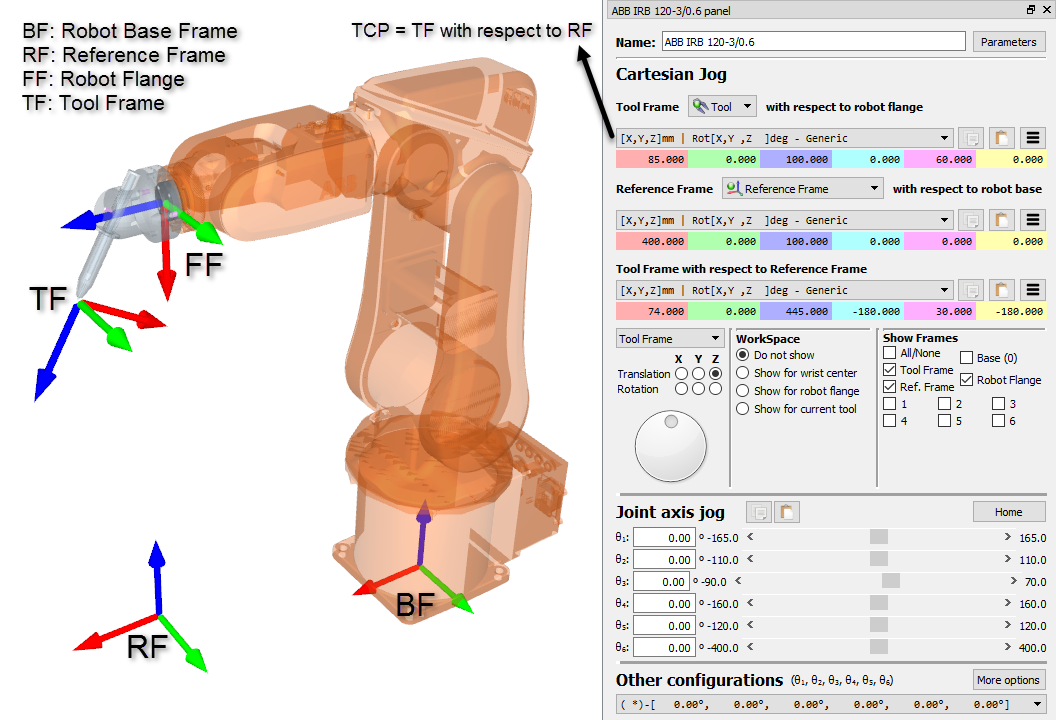
Vários sistemas de referência podem ser relacionados uns aos outros para criar a dependência que existe em uma aplicação real. Por exemplo, uma mesa pode ter uma posição específica em relação ao robô. Em seguida, dois ou mais objetos na mesa podem ter uma posição específica em relação à referência da mesa. Mover a referência da mesa não alterará a relação entre os objetos e a mesa, mas alterará a relação de todos os objetos com relação ao robô. A imagem a seguir mostra esse exemplo.