Implementação com UaExpert
Você pode usar o software UaExpert para testar a conectividade com o Servidor RoboDK OPC UA.
Você pode baixar a versão gratuita do software UaExpert no site da Unified Automation: https://www.unified-automation.com/downloads/opc-ua-clients.html.
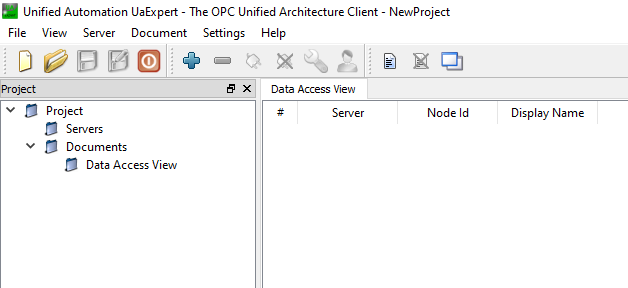
Adicionar servidor no UaExpert
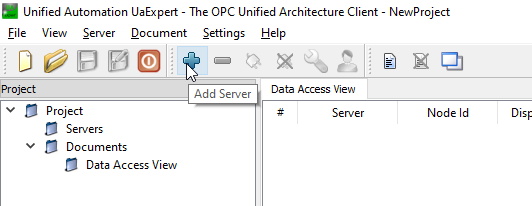
Inicie o UaExpert e clique no botão "+" para adicionar o servidor OPC UA do RoboDK.
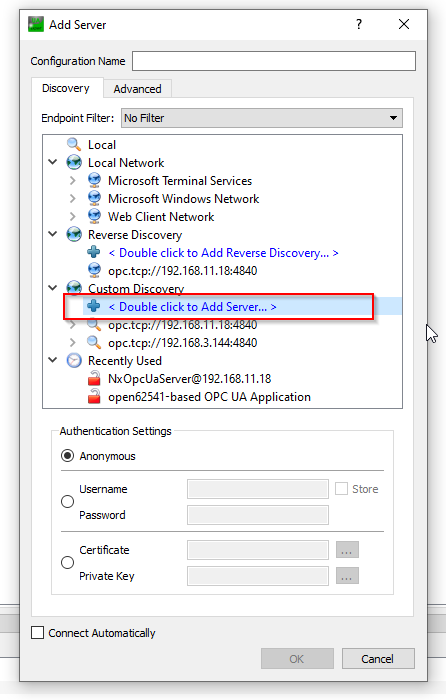
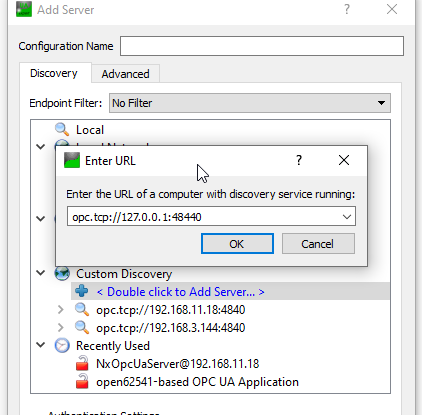
Expanda o Custom Discovery e selecione a opção <Double clicks to Add Server.> para adicionar o servidor OPC UA do RoboDK.
Digite o URL do servidor OPC UA, opc.tcp://127.0.0.1:48440, que você configurou na etapa anterior.
Conecte o servidor OPC UA com a segurança "None".
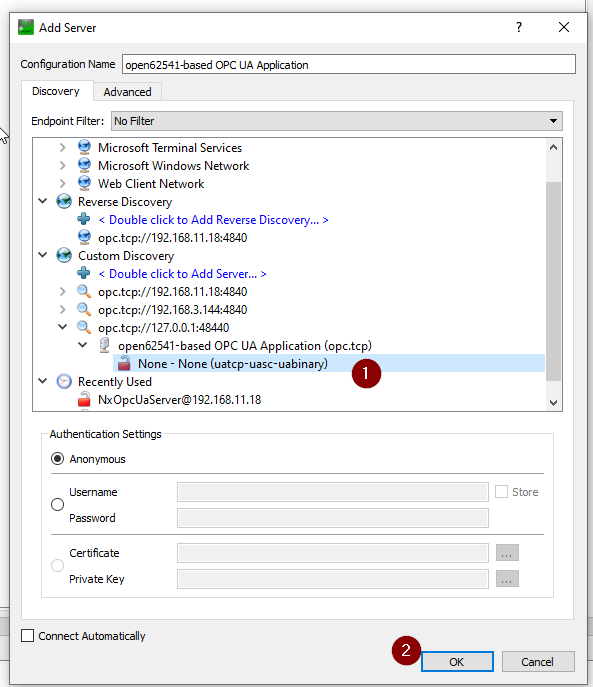
O servidor está configurado.
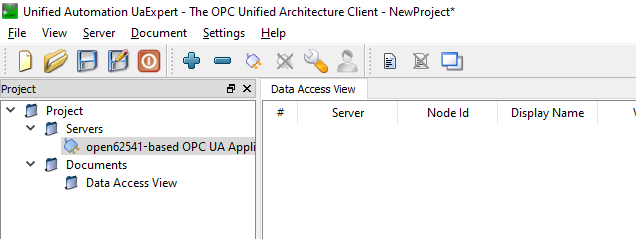
Conecte-se ao servidor
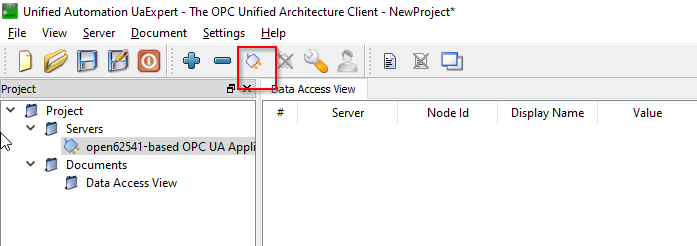
Agora você pode se conectar ao Servidor RoboDK OPC UA a partir do UaExpert.
Você pode ver os nós e os métodos quando a conexão for estabelecida.
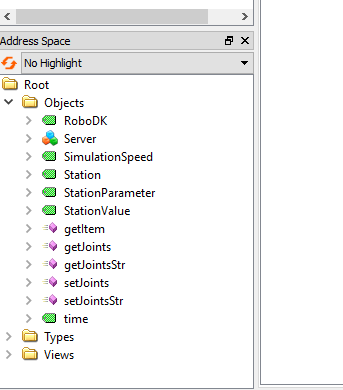
Nós do servidor
Há alguns nós dentro do servidor OPC UA do RoboDK que permitem que você troque algumas informações básicas sobre a sua estação.
RoboDK
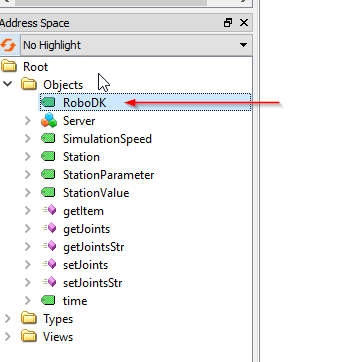
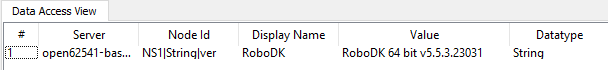
O nó do RoboDK é um nó que fornece a versão atual do seu software RoboDK.
A versão RoboDK 64 Bit v5.5.3.23031 foi usada neste exemplo.
Velocidade de Simulação
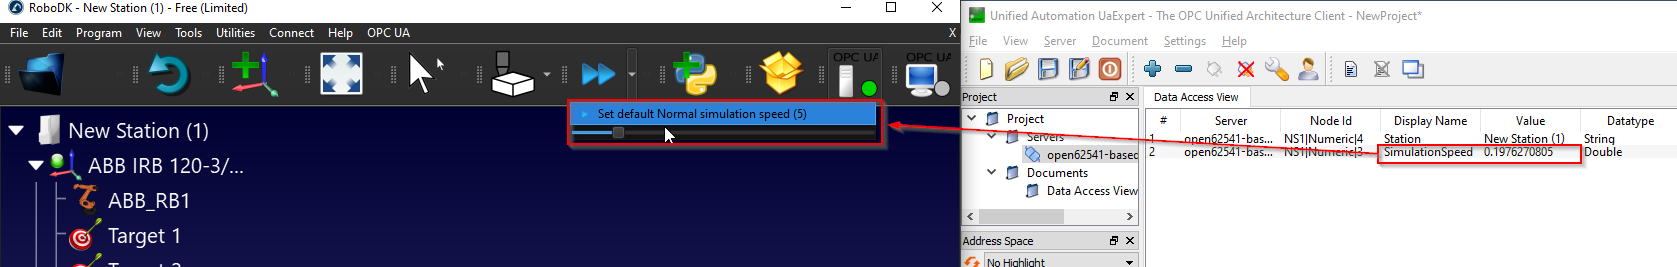
Velocidade de simulação é um nó que mostra a velocidade de simulação real e permite que o usuário substitua a velocidade de simulação atual.
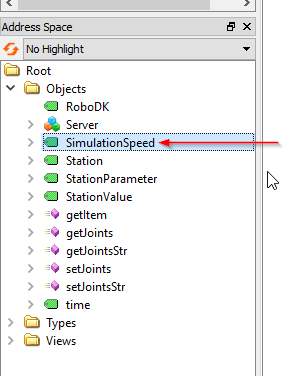
O valor do nó tem como referência a barra deslizante da velocidade de simulação.
A simulação atual pode ser lida a partir desse nó e pode substituir a velocidade da simulação.
Estação
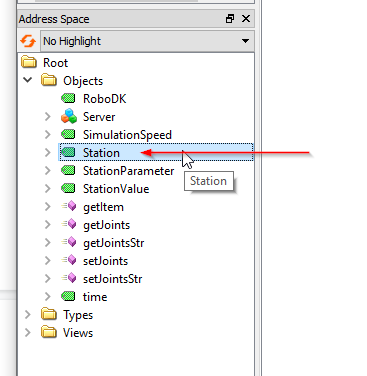
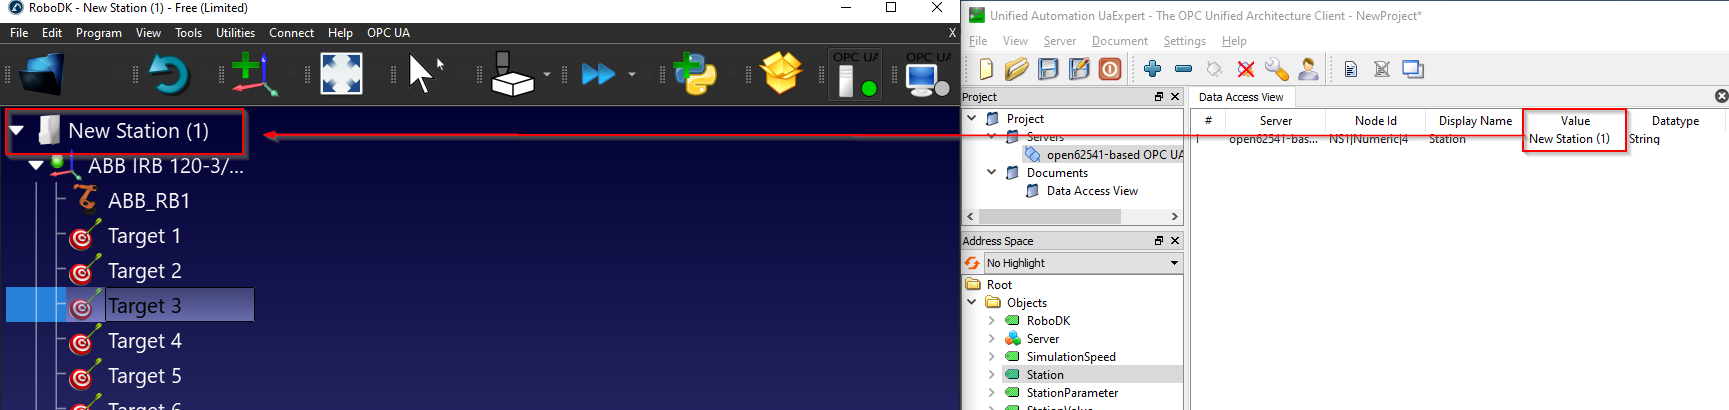
O Nó Estação é um nó que permite ao usuário obter o nome atual da estação no RoboDK.
Como você vê abaixo, o nó Estação é referenciado ao seu "Nome da Estação" no RoboDK.
Parâmetros da estação/Valor da estação
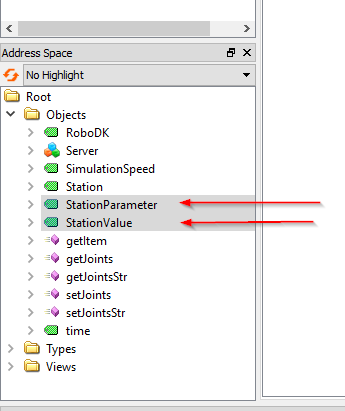
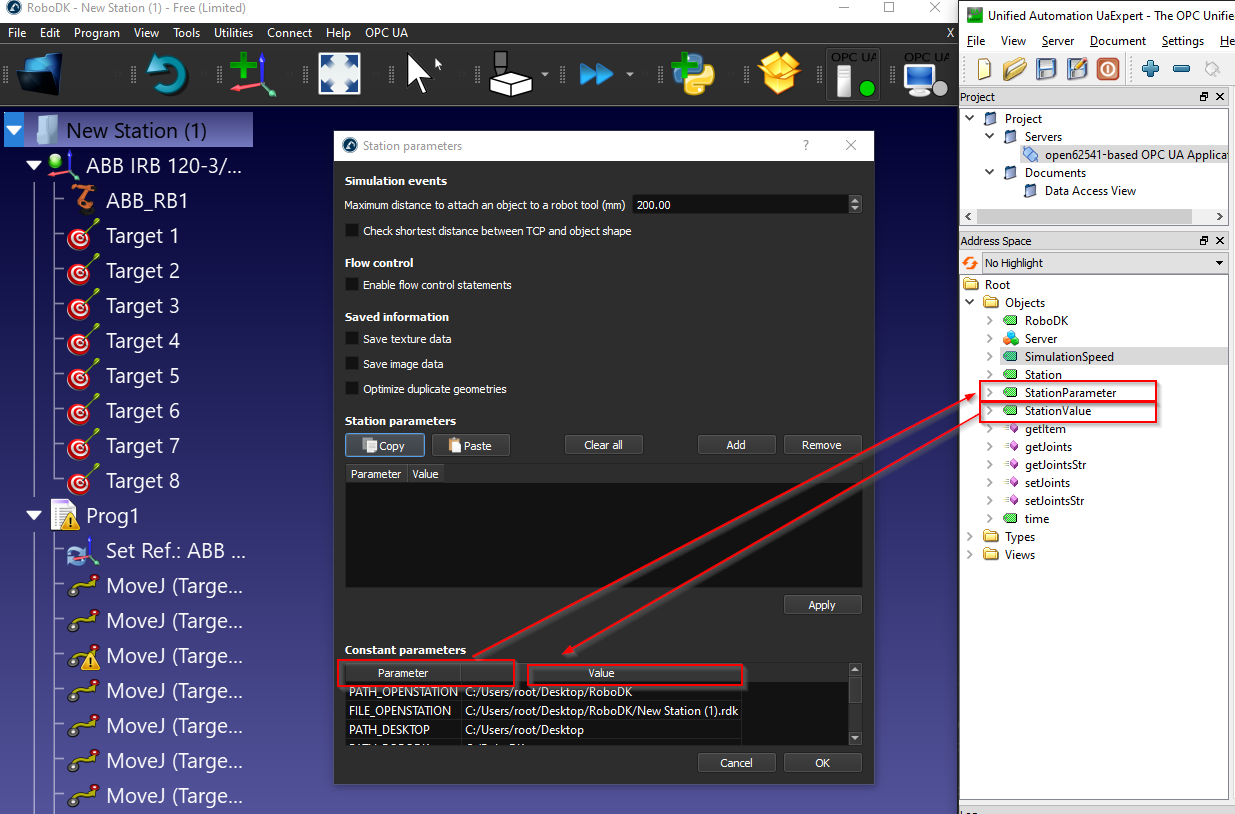
Parâmetro da Estação e Valor da Estação são um par de nós que permite ao usuário obter ou definir qualquer parâmetro dentro da estação. O servidor OPC UA do RoboDK monitorará continuamente o valor real de “StationParameter” e retornará o valor desse “StationParameter”, a partir do nó Valor da Estação.
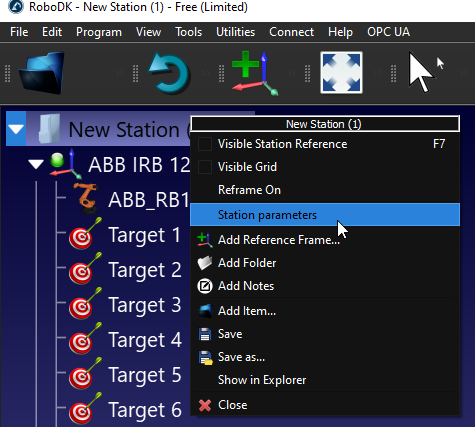
Você pode visualizar os parâmetros da sua estação clicando com o botão direito do mouse na estação RoboDK > Parâmetros da estação.
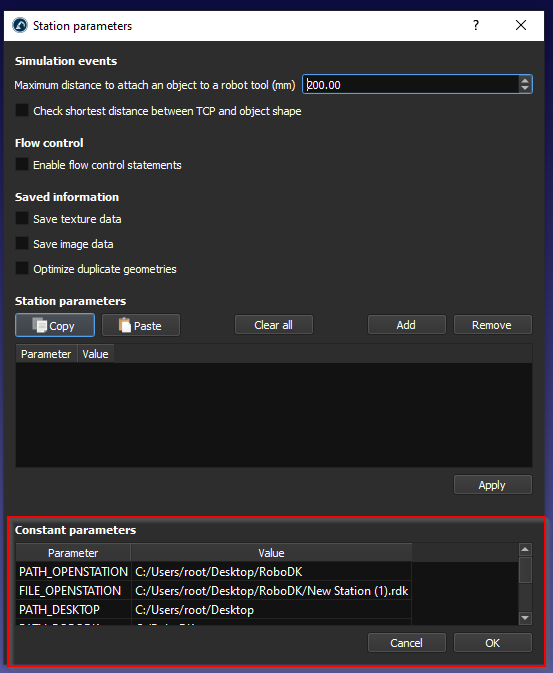
No campo Parâmetros constantes, você pode ver os parâmetros padrão da estação e seus valores.
O parâmetro da estação é referenciado no campo "Parâmetro" e o valor da estação é referenciado no campo "Valor".
E podemos criar nossos próprios parâmetros clicando no botão "Adicionar".
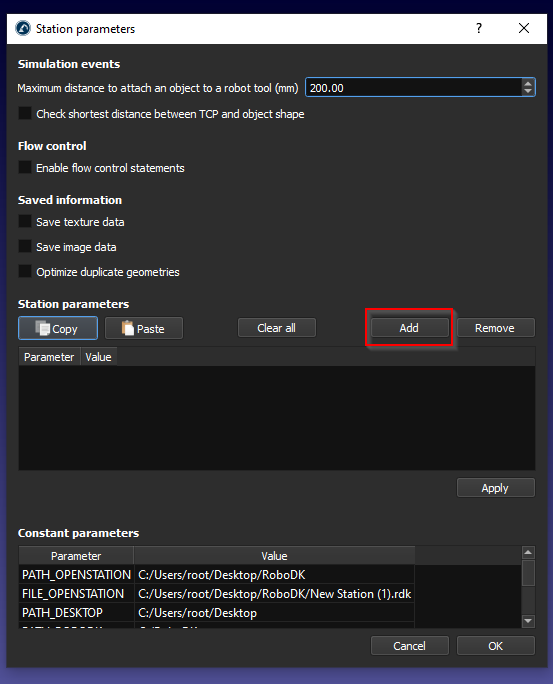
Um novo parâmetro da estação foi adicionado.
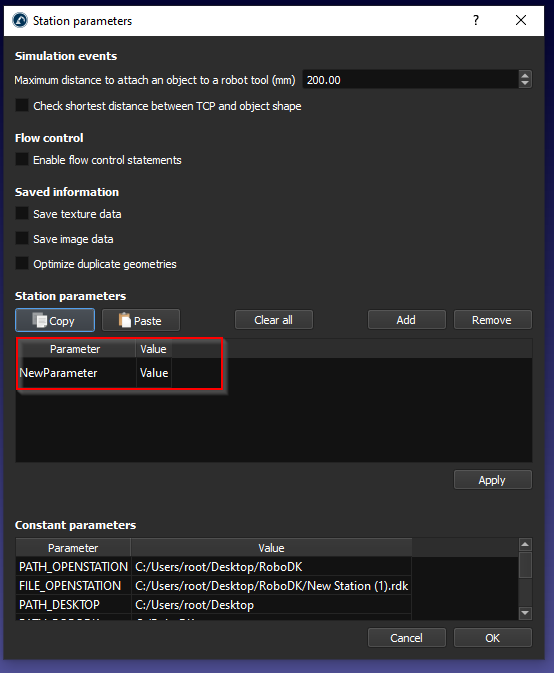
Digite o nome do parâmetro e o valor do parâmetro e, em seguida, pressione Aplicar para salvá-lo.
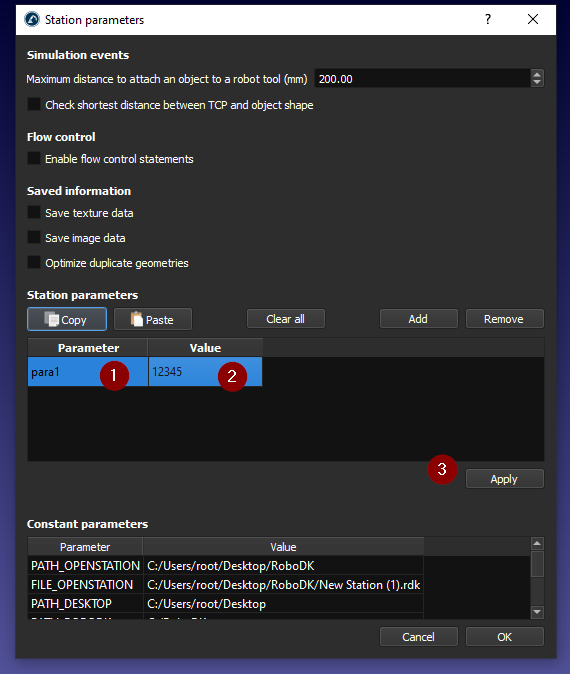
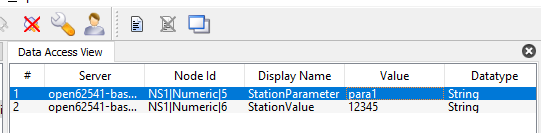
Você também pode obter seu próprio parâmetro de estação.
Tempo
O nó Tempo é um nó que permite a você obter a hora atual da Estação RoboDK.
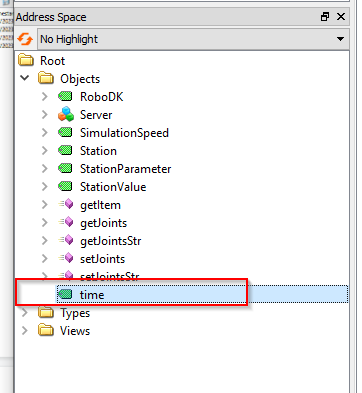
É retornado um valor com o formato DataTime.
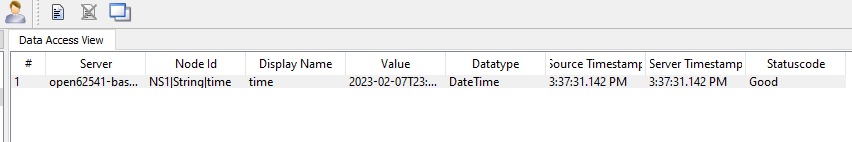
E esse nó é atualizado continuamente.

Métodos
O Servidor RoboDK OPC UA também é fornecido com alguns métodos para permitir que o usuário acesse os dados da estação RoboDK dinamicamente.
Podemos simplesmente clicar com o botão direito do mouse no Método > Call para executar o método.
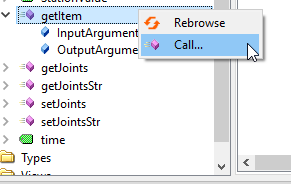
ObterItem
getItem é um método que permite que o usuário obtenha o ponteiro do seu Item.
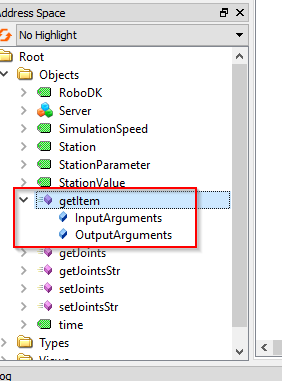
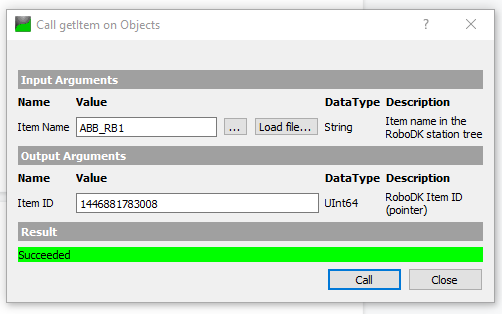
Para os InputArguments, o Nome do Dispositivo é necessário; você pode imaginar que o Nome do Dispositivo é o nome da estação, o nome do robô, etc. O ID do item é o OutputArguments que retorna o ponteiro desse dispositivo.
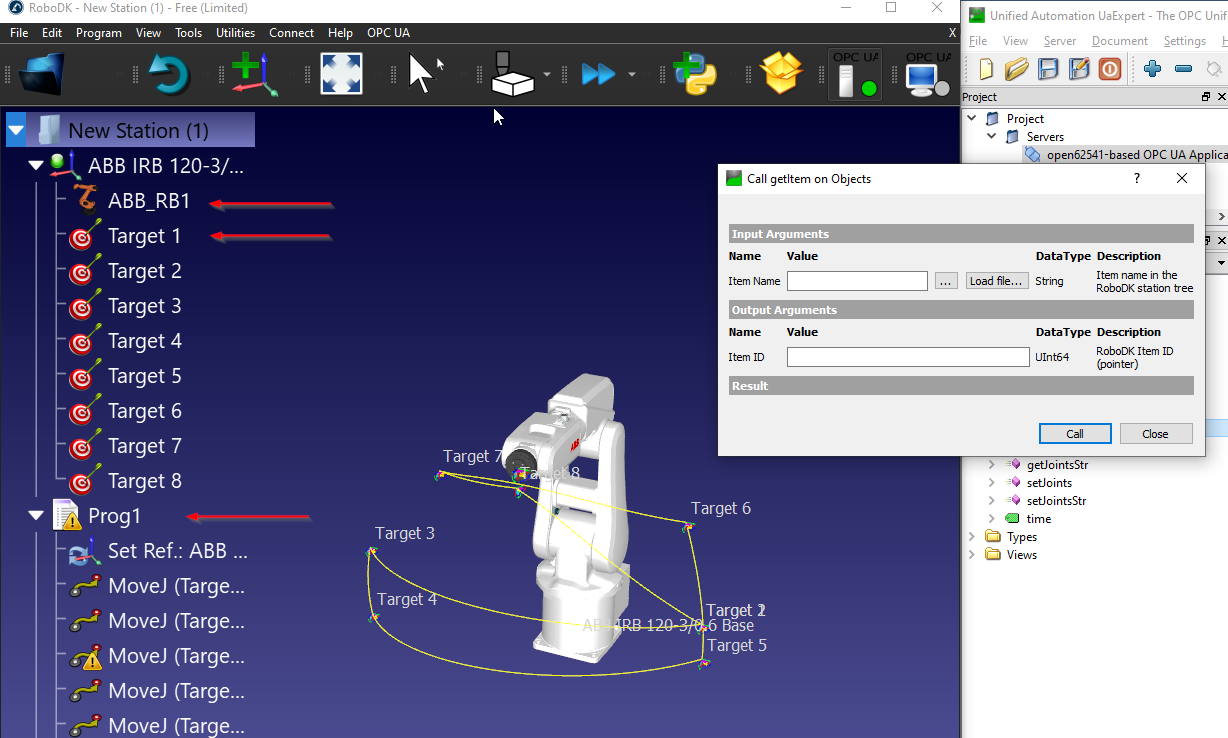
Neste exemplo, recebi o ID do item (ponteiro) do meu robô ABB denominado "ABB_RB1".
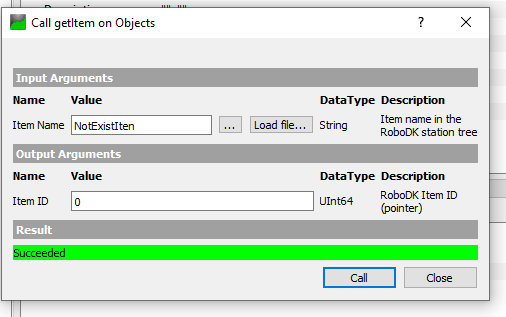
0 é retornado se o Nome do Item for inválido ou não existir em sua estação.
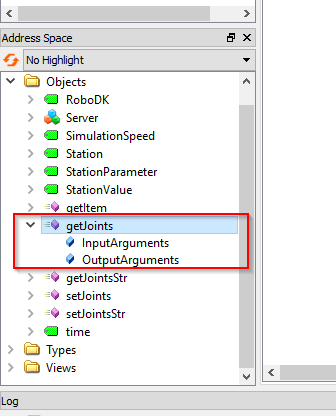
getJoints
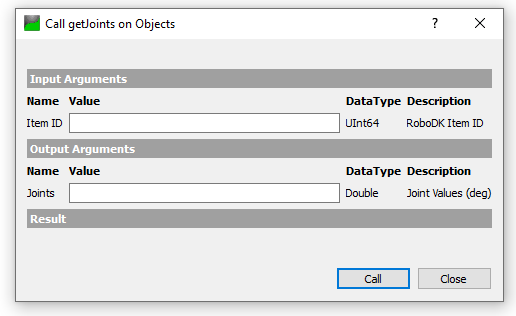
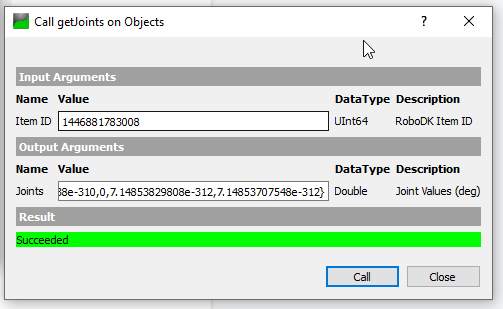
getJoints é um método que permite ao usuário obter o valor das articulações do robô na estação, com base no ID do item.
O ID do item é o valor do ponteiro do seu item e você pode obtê-lo com o método getItem().
Obteremos o ID do item com esse nome de item "ABB_RB1", e um valor UInt64 será retornado.
O valor das articulações é retornado ao passar no método o ID do item que obtivemos na etapa anterior.
getJointsStr
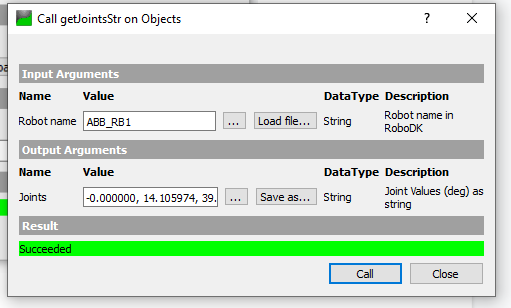
getJointsStr é um método que permite ao usuário obter o valor das articulações com base em um valor String.
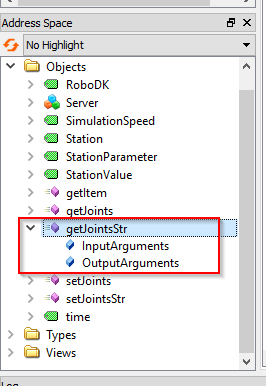
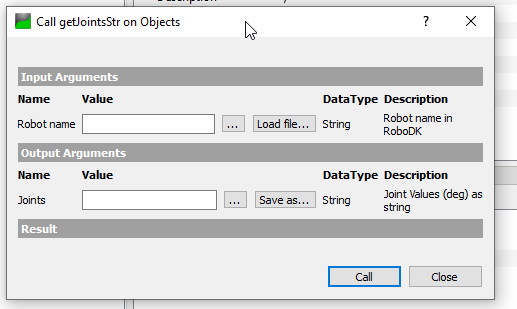
Podemos passar o nome do robô (String) nesse método.
Em My Station, ABB_RB1 é o nome do meu robô.
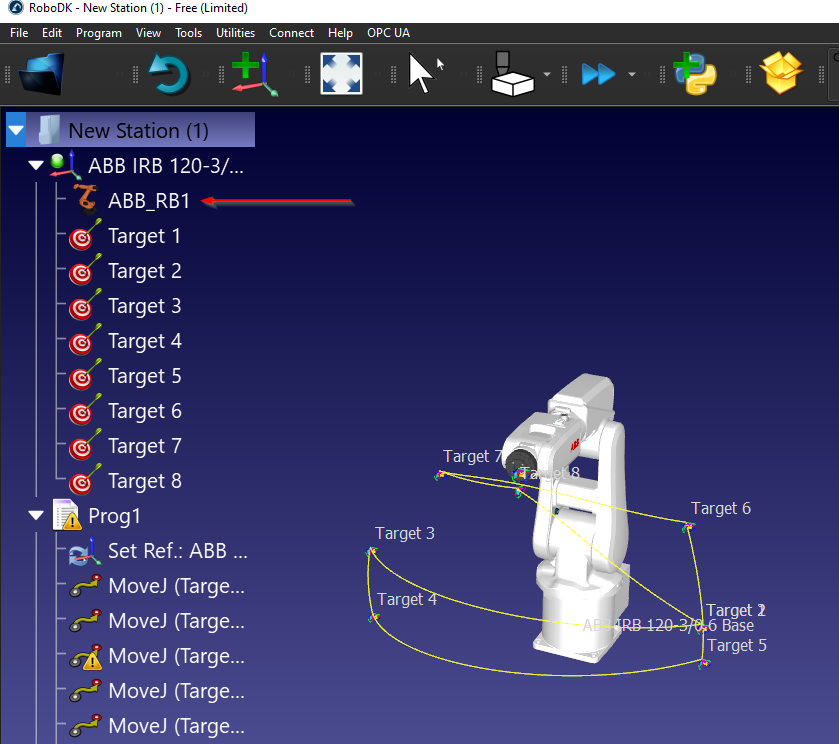
Podemos simplesmente passar "ABB_RB1" no parâmetro do nome do robô e chamar o método - O valor das articulações no formato String é retornado.
DefinirStrEixos
setJointsStr é um método que permite ao usuário definir o valor das articulações do Robô, com base em um valor String.
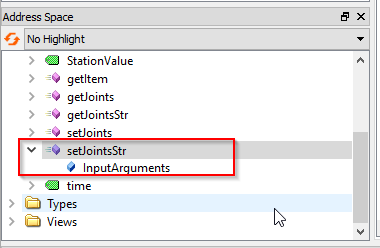
No nome do robô, ABB_RB1 é passado, e podemos simplesmente passar uma string com o valor das articulações no parâmetro Joints.
Por exemplo:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000