Usinagem robotizada de 3 eixos
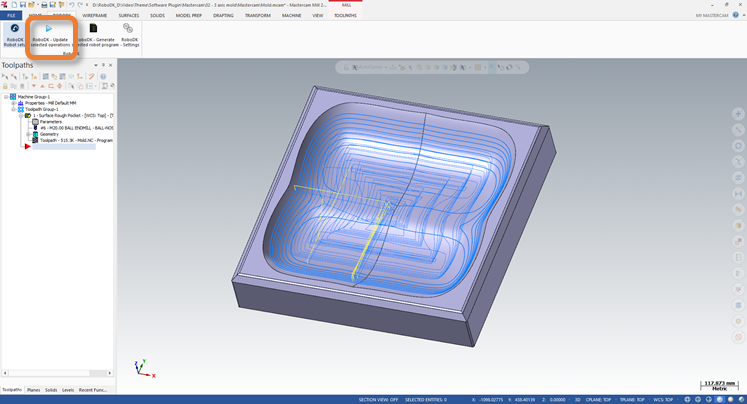
Este exemplo mostra como criar um projeto de usinagem robotizada de 3 eixos usando o plug-in Mastercam.
1.Carregue a peça no Mastercam.
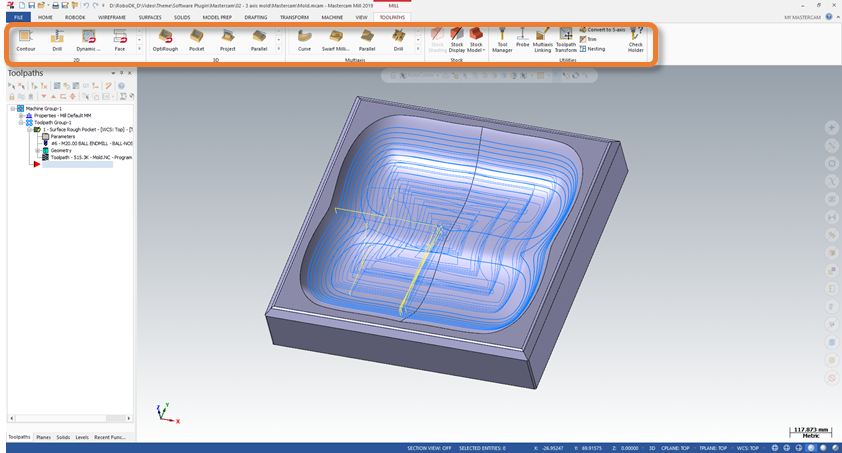
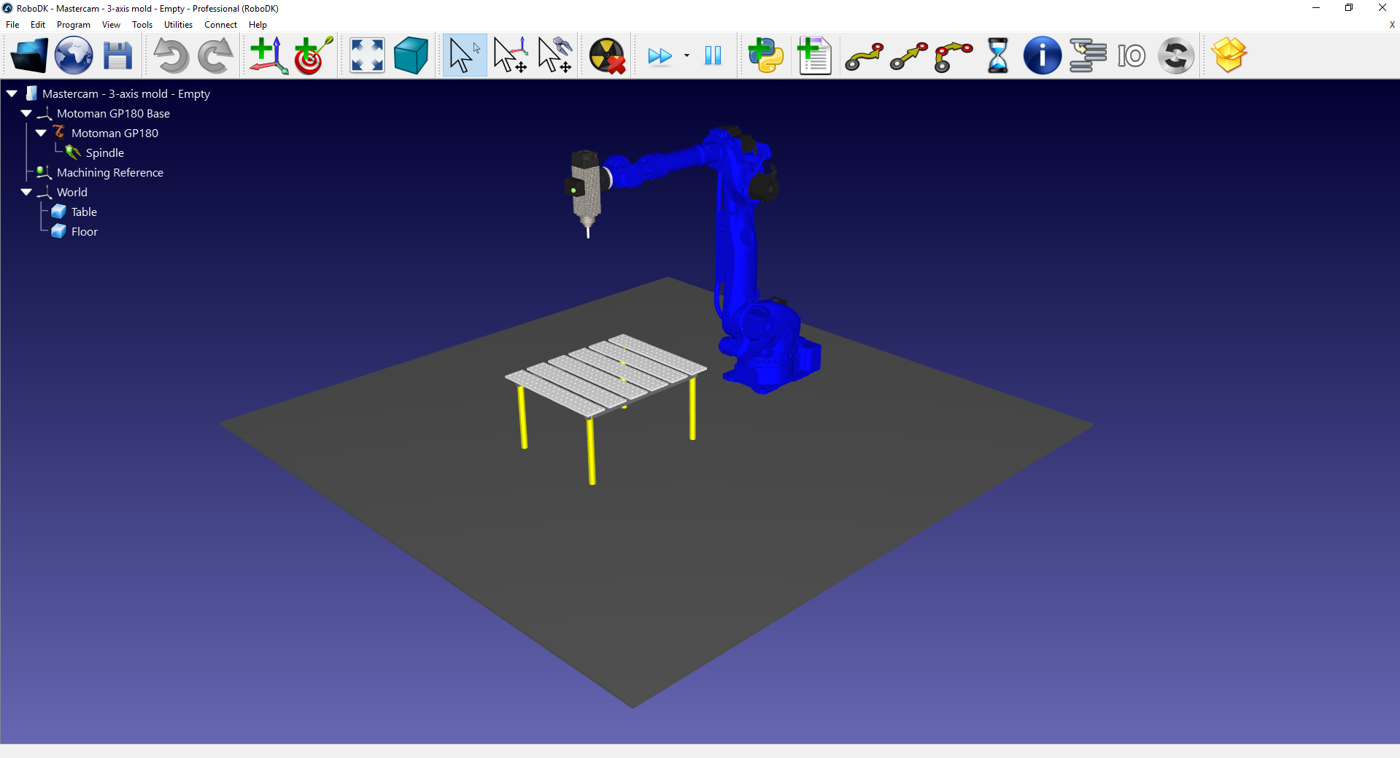
2.Crie a trajetória da ferramenta usando as ferramentas do Mastercam Mill.
3.Crie uma estação no RoboDK com seu robô, seu fuso e quaisquer outros objetos necessários.
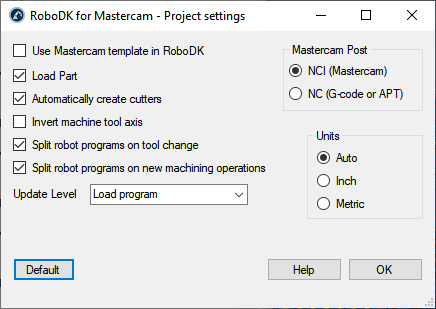
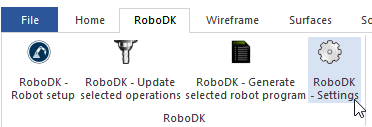
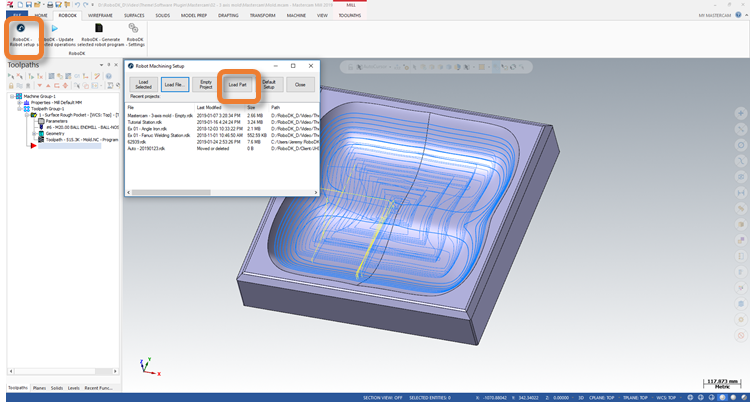
4.Na guia do plug-in do RoboDK, selecione RoboDK➔ Robot setup(Configuração do robô).
5.Na janela Robot Machining Setup (Configuração de usinagem robotizada), selecione Load Part (Carregar peça).
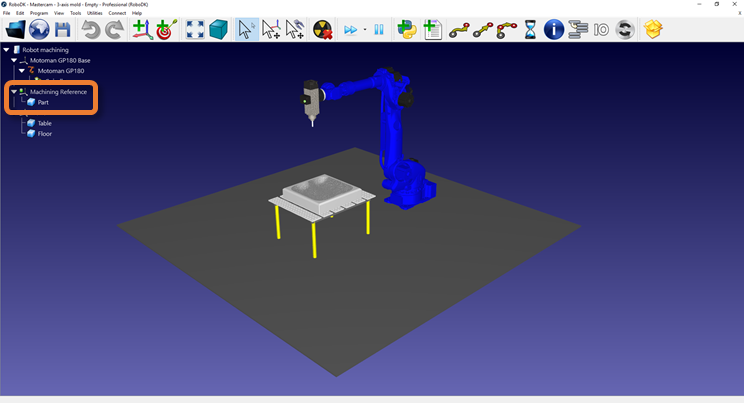
6.No RoboDK, ajuste a posição do sistema de referência da Referência de Usinagem, se necessário. Mantenha a tecla Alt pressionada e mova a referência com suas setas usando o cursor para reposicionar a peça na frente do robô.
7.Na guia do plug-in do RoboDK, selecione RoboDK ➔ Update selected operations (Atualizar operações selecionadas).
8.No RoboDK, selecione Atualizar e simular na janela Projeto de usinagem robotizada.
9.Modifique a orientação da ferramenta ao longo da trajetória, se necessário. Mantenha pressionada a tecla Alt e oriente a ferramenta em torno das setas do eixo Z usando o cursor. Selecione o botão Marcar para definir a pose desejada para a trajetória. Selecione Atualizar para recalcular a trajetória usando essa nova pose. Selecione Simular para simular a trajetória modificada.