Anexo II - Teste o rastreador a laser Faro
A calibração do robô requer a realização de medições do robô com um sistema de medição. Para fazer essas medições, é necessário um rastreador a laser Faro que se comunica com um computador. A comunicação é feita por meio de um arquivo exe de driver que pode ser executado no modo console.
Por exemplo, a Faro fornece um aplicativo gratuito chamado "Tracker Utilities". Esse aplicativo pode inicializar o rastreador a laser e realizar algumas verificações de integridade, entre outras coisas.
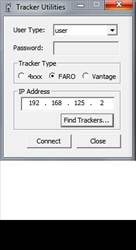
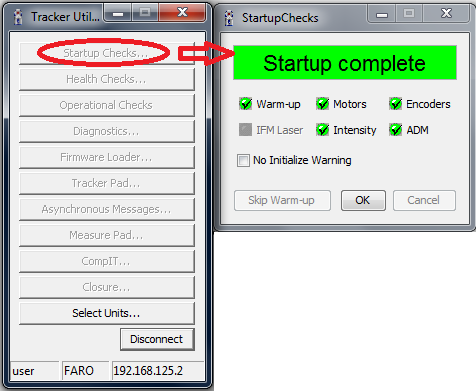
Para inicializar o rastreador, você deve iniciar o aplicativo "Tracker Utilities", conectar-se usando o IP do rastreador e, em seguida, selecionar "Startup Checks" (Verificações de inicialização). Quando o rastreador for inicializado, você deve colocar um alvo SMR de 1,5'' na posição inicial ("home") antes da inicialização. Caso contrário, a luz verde piscará após a inicialização e as medições não serão válidas.
Quando a inicialização for concluída, você deverá ler a mensagem "Startup complete" (Inicialização concluída), conforme mostrado na imagem a seguir.
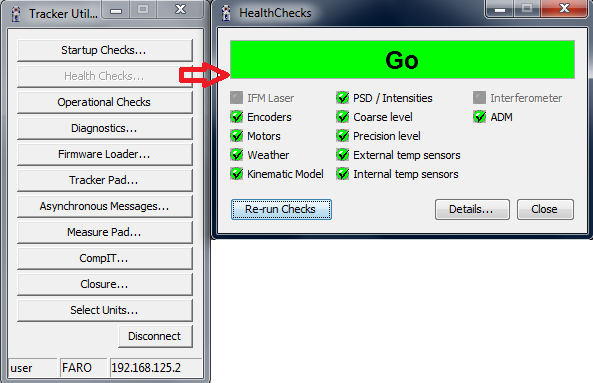
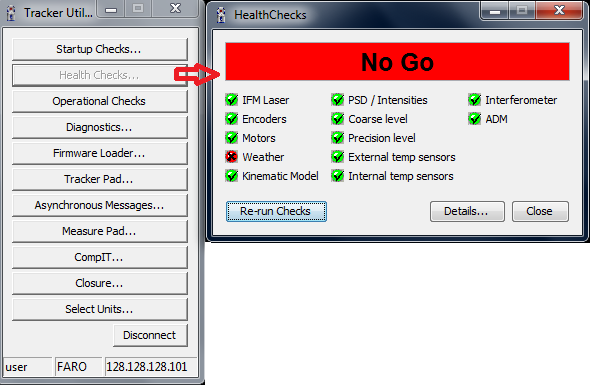
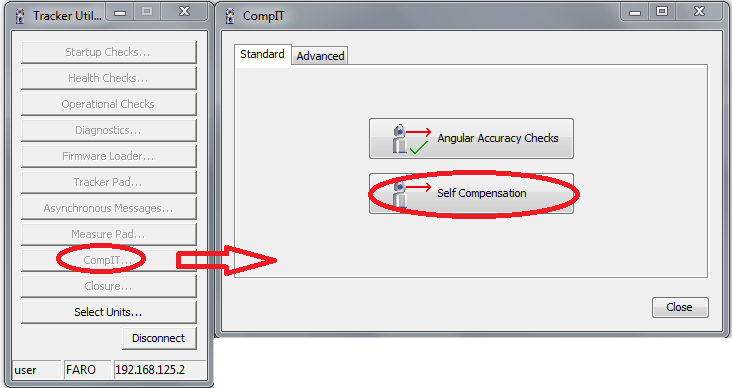
Se tiver problemas com o rastreador, você pode executar algumas verificações de integridade pressionando "Health Checks...". As duas imagens a seguir mostram uma verificação bem-sucedida e uma verificação com falha, respectivamente. Às vezes, os problemas são resolvidos depois de reconectar os cabos e reiniciar o rastreador a laser.
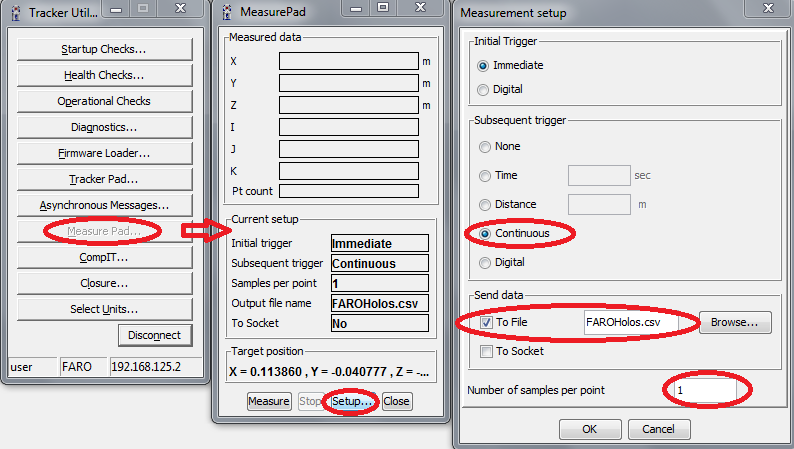
Por fim, você pode usar o "Measure pad" para fazer algumas medições. O rastreador a laser pode seguir um alvo e medir a posição XYZ a uma taxa de 1000 Hz. Se você definir 1 amostra por ponto e disparo contínuo, o rastreador registrará 1.000 medições por segundo em um arquivo CSV.
Você pode usar esse recurso para medir a trajetória de um robô e usar a verificação de precisão da trajetória do RoboDK para verificar a precisão, a velocidade e a aceleração ao longo da trajetória.