Calibração do sistema de referência
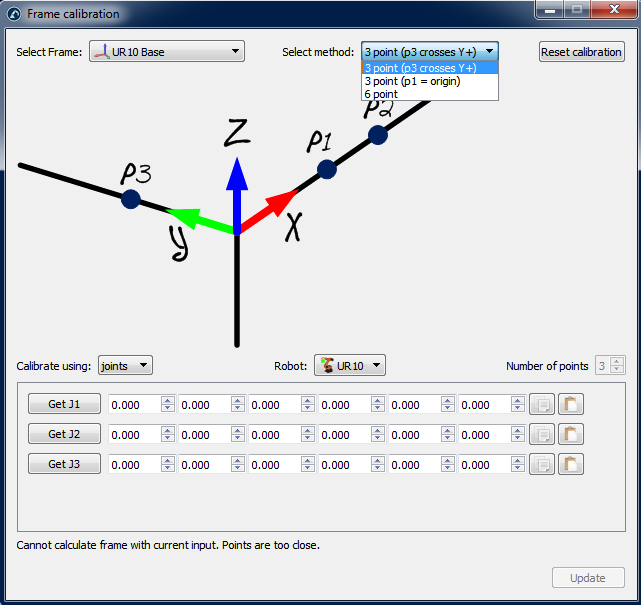
Selecione Utilitários➔ Calibrar Referência para calibrar um sistema de referência. É possível definir um sistema de referência usando diferentes métodos. No exemplo da figura, um sistema de referência é definido por três pontos: os pontos 1 e 2 definem a direção do eixo X e o ponto 3 define o eixo Y positivo.
Importante: é recomendável usar alvos de articulação e ativar a precisão do robô antes de calibrar o sistema de referência, pois a precisão do braço do robô ajudará a definir melhor o sistema de referência.
Observação: Há mais informações disponíveis sobre a calibração do sistema de referência na seção de dicas.


