Filtragem de programas
Uma vez que o robô tenha sido calibrado, você tem diferentes maneiras de usar a calibração do robô:
●Filtrar programas existentes: todos os pontos do robô dentro de um programa são modificados para melhorar a precisão do robô. Isso pode ser feito manualmente ou usando a API.
●Use o RoboDK para programação off-line para gerar programas precisos (os programas gerados já estão filtrados, incluindo os programas gerados usando a API).
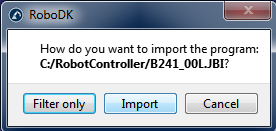
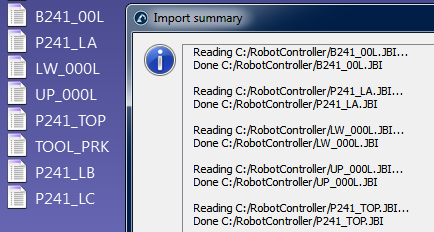
Para filtrar um programa existente manualmente: arraste e solte o arquivo do programa do robô na tela principal do RoboDK (ou selecione Arquivo➔ Abrir) e selecione Filtrar apenas. O programa será filtrado e salvo na mesma pasta. O resumo do filtro mencionará se houve algum problema ao usar o algoritmo de filtragem. Você também tem a opção de importar um programa se quiser simulá-lo dentro do RoboDK. Se o programa tiver alguma dependência (definições do sistema da ferramenta ou do sistema de base, subprogramas, ...), elas deverão estar localizadas no mesmo diretório em que o primeiro programa for importado.
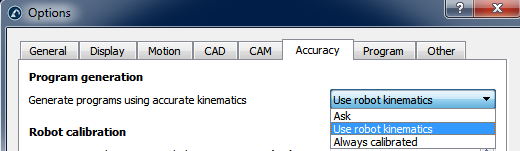
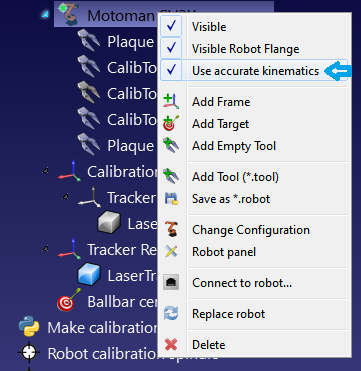
Depois de importar o programa para o RoboDK, você pode gerá-lo novamente com ou sem precisão absoluta. Nas configurações principais de precisão do RoboDK (Ferramentas ➔ Opções ➔ Precisão), você pode decidir se deseja sempre gerar os programas usando a cinemática precisa, se deseja que o RoboDK pergunte todas as vezes ou se deseja usar a cinemática atual do robô. A cinemática atual do robô pode ser alterada clicando com o botão direito do mouse no robô e ativando/desativando a tag "Usar cinemática precisa". Se ela estiver ativa, você verá um ponto verde; se não estiver ativa, verá um ponto vermelho.
Filtrar programas usando a API
É possível filtrar um programa completo usando o RoboDK com um robô calibrado e o programa do robô usando a chamada FilterProgram:
robot.FilterProgram(file_program)
Um exemplo de macro chamado FilterProgram está disponível na seção Macros da biblioteca. O código a seguir é um exemplo de script Python que usa a API do RoboDK para filtrar um programa.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Filtrar alvos usando a API
O código a seguir é um exemplo de script Python que usa a API do RoboDK para filtrar um alvo (alvo de pose ou alvo de articulação), usando o comando FilterTarget:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Esse exemplo é útil se um aplicativo de terceiros (que não seja o RoboDK) gerar o programa do robô usando alvos de pose.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))


