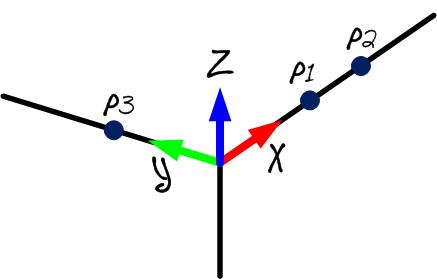
Medição dos pontos de referência
Você pode usar um sistema de referência de calibração caso pretenda mover o rastreador a laser durante a calibração ou se desejar recuperar a calibração do eixo 1.
Você pode usar um sistema de referência de calibração se estiver planejando mover o rastreador a laser durante a calibração ou se quiser recuperar a masterização do eixo 1. A referência de calibração deve ser anexada à base do robô, o que será útil se você quiser mover o rastreador durante a calibração ou comparar duas calibrações do robô. O sistema de referência de calibração deve ser definido por 3 pontos tangíveis ou SMRs.
Você pode pular esta etapa se não for mover o rastreador em relação ao robô ou se não precisar recuperar a posição inicial do eixo 1. Nesse caso, será usada a referência do rastreador a laser.
Você deve seguir essas etapas sempre que o rastreador a laser for movido:
1.Selecione Conectar➔ Conectar rastreador a laser Faro. Ou o rastreador correspondente que você possui.
2.Defina o IP do rastreador a laser e selecione conectar (se o rastreador a laser não estiver conectado).
3.Defina a referência de calibração e a referência do rastreador conforme mostrado na imagem. A referência de calibração também é conhecida como "Referência de medições".
4.Selecione Definir pontos de Base.
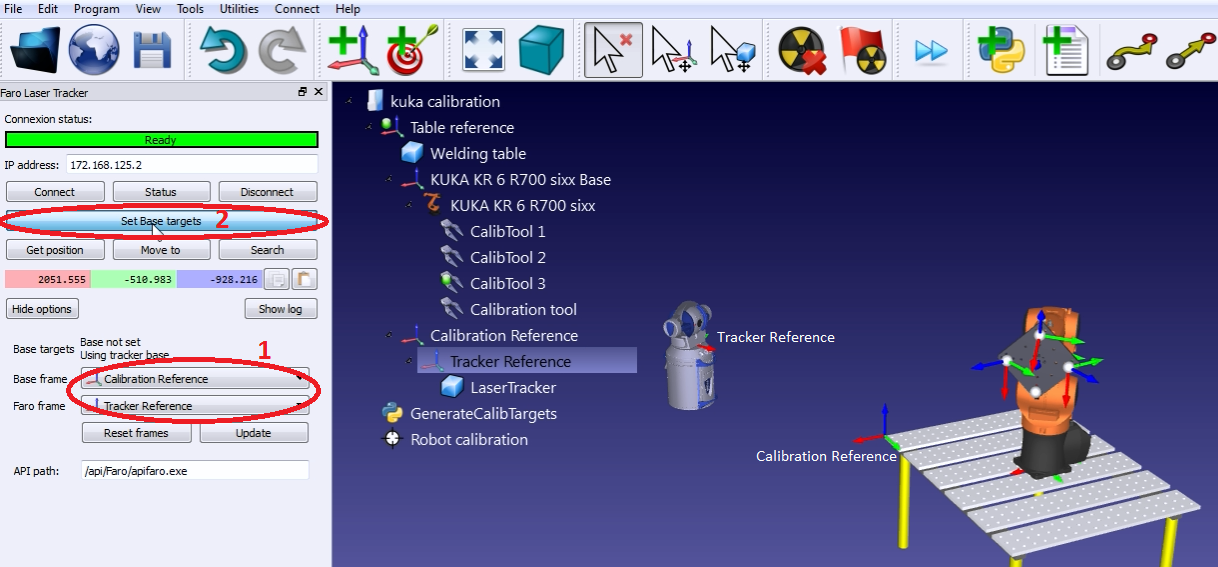
O RoboDK guiará o usuário com os menus mostrados na próxima imagem. A posição do rastreador a laser será atualizada automaticamente em relação à referência de calibração quando o procedimento for concluído.