Trajetória para o deslocamento da ferramenta
A trajetória para o deslocamento da ferramenta permite alterar a orientação preferencial da ferramenta ao longo da trajetória da ferramenta. Essa opção é usada principalmente para girar a ferramenta em torno do eixo Z do TCP. Isso permite lidar com o sexto grau de liberdade em torno do eixo da ferramenta. São oferecidas várias opções, dependendo da aplicação e de seus requisitos. Por exemplo, você pode optar por minimizar a orientação da ferramenta ou seguir a orientação da ferramenta ao longo da trajetória.
Como um robô de 6 eixos é usado para seguir um programa de fabricação CNC de 3 ou 5 eixos, temos um grau adicional de liberdade a ser definido. Esse grau de liberdade geralmente é a rotação em torno do eixo Z do TCP. Esse grau de liberdade adicional é especialmente útil para evitar singularidades, limites de articulações, colisões ou problemas de acessibilidade.
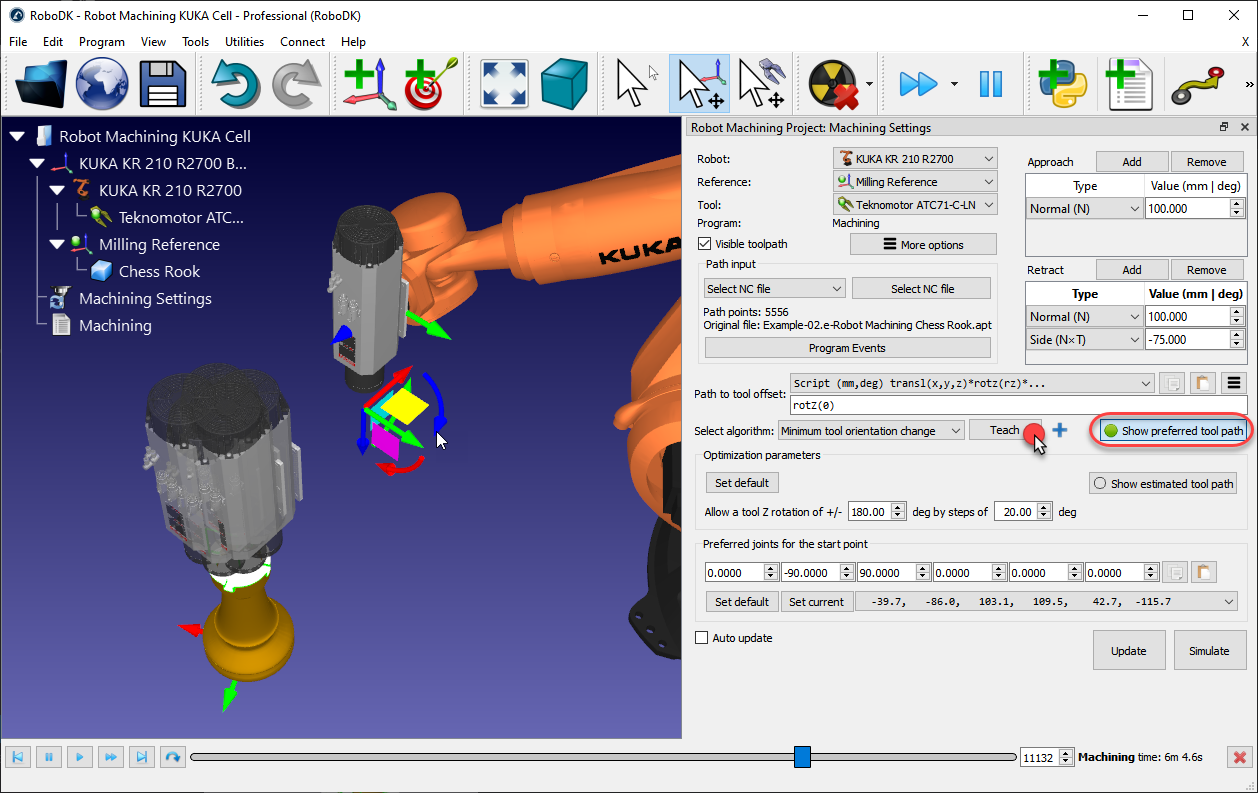
Por padrão, a trajetória para o deslocamento da ferramenta exibe uma transformação rotz(0). Isso significa que você pode adicionar uma rotação adicional em torno do eixo Z da ferramenta. Esse valor pode ser modificado para estabelecer a orientação preferencial da ferramenta, modificando a orientação em torno do eixo Z do TCP ou em combinação com outros eixos. A orientação preferencial é a orientação que o robô tentará manter ao seguir a trajetória da ferramenta.
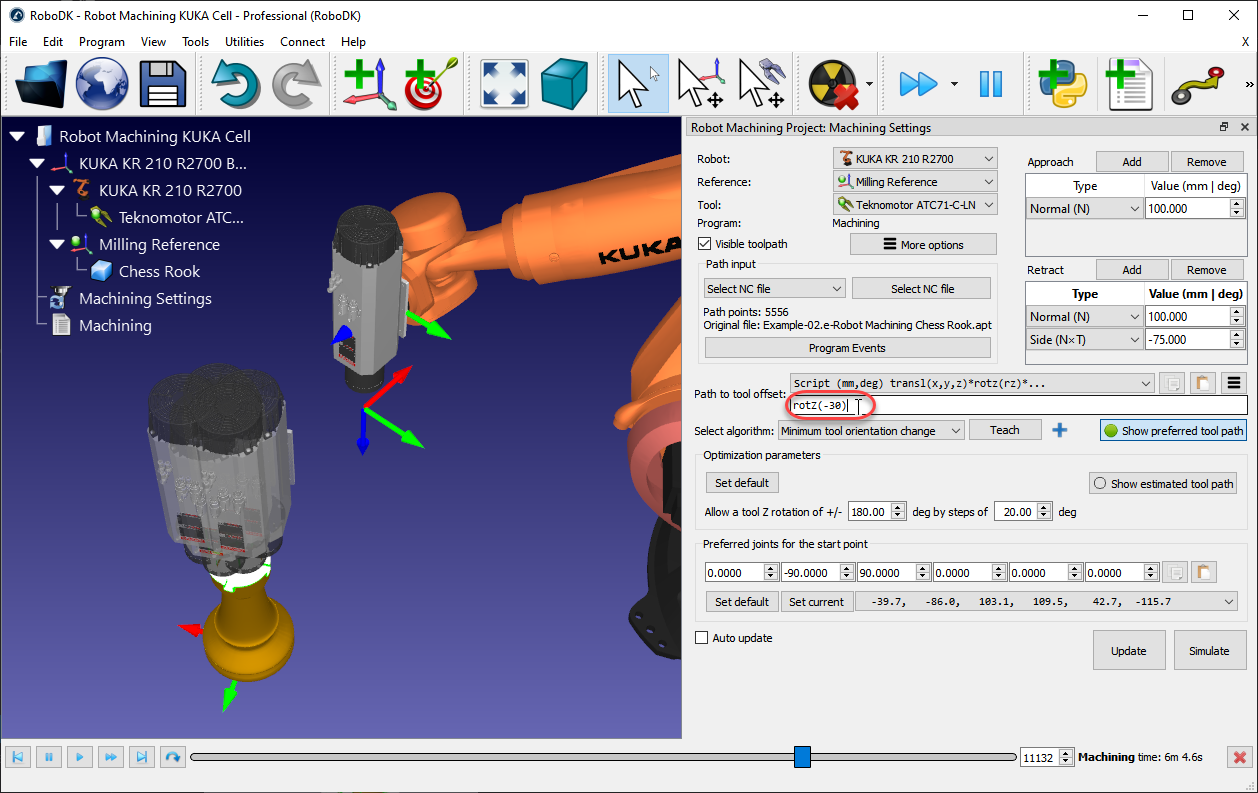
Por padrão, o RoboDK usa o algoritmo de mudança mínima de orientação da ferramenta. Isso significa que a orientação da ferramenta é mantida o mais constante possível ao longo da trajetória da ferramenta. Em geral, essa opção é adequada para operações de fresagem, pois minimiza os movimentos das articulações do robô. Como alternativa, outros algoritmos/métodos estão disponíveis, como a orientação da ferramenta seguindo a trajetória da ferramenta (útil para aplicações de corte, em que a lâmina precisa permanecer tangente ao longo da trajetória), ou o robô segurando o objeto se a trajetória da ferramenta precisar ser seguida anexada à ferramenta do robô (por exemplo, para aplicações de dispensação ou polimento, também conhecidas como configurações de TCP remoto).


