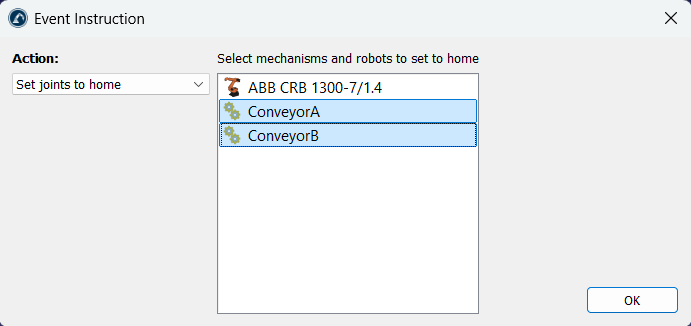
Definir o robô para a posição inicial
O evento de definir as articulações para a posição inicial (home) aciona o robô ou os mecanismos selecionados para se moverem imediatamente para suas posições de articulação "home" definidas (o movimento não é simulado ao longo do tempo).
Isso é útil quando você precisa redefinir uma simulação e posicionar as esteiras na posição inicial.
Você pode selecionar um ou mais itens mantendo pressionada a tecla Ctrl.