Precisão da trajetória
Para realizar testes de precisão de trajetória, é necessário ter um programa de robô criado com o RoboDK, como o programa ISO9283 criado pelo utilitário Create ISO cube. Podemos gerar o programa de robô específico do fornecedor selecionando o programa e pressionando F6 (ou selecionando Programa ➔ Gerar programa). Como alternativa, é possível usar qualquer outro programa criado no RoboDK (como uma linha reta, um círculo ou um quadrado).
Também é necessário ter um sistema de medição que possa rastrear a posição do efetor final e fornecer as medições de posição em relação a um sistema de referência. É necessário usar os procedimentos de configuração da base e da ferramenta no RoboDK (necessários para realizar a calibração ou os testes de precisão da posição) para identificar o sistema da base do robô e o sistema da ferramenta.
Os dados de medição devem ser adquiridos durante a movimentação do robô ao longo do programa. As medições devem ser registradas continuamente, usando o software padrão fornecido pelo fabricante do sistema de medição. É necessário exportar as medições como um arquivo CSV ou TXT. Esses arquivos devem conter dados de posição XYZ, bem como o registro de data e hora de cada medição. Opcionalmente, essas medições podem conter a orientação da ferramenta em relação à base do robô.
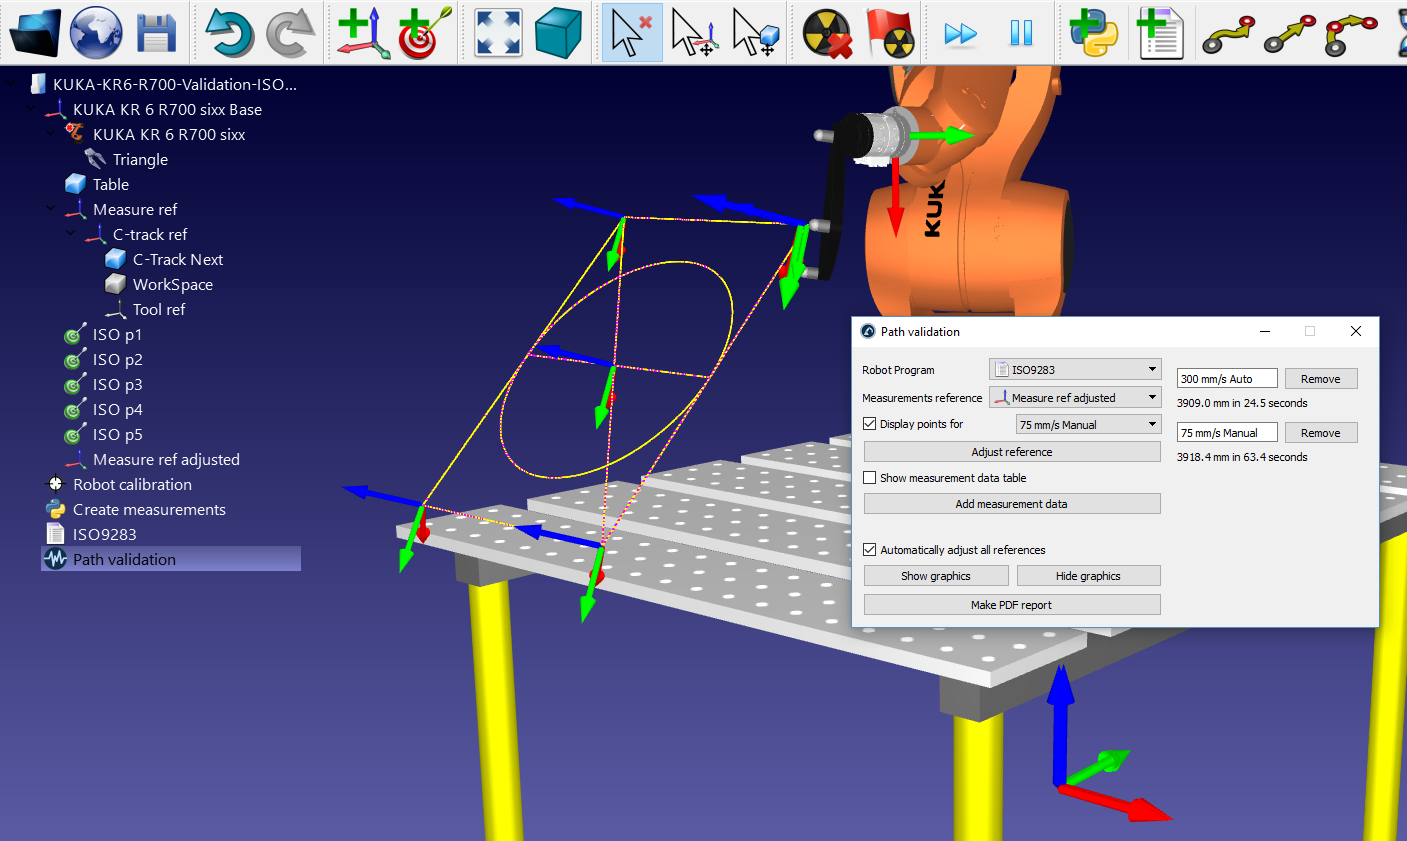
Para iniciar um projeto de validação de trajetória no RoboDK:
1.Selecione Utilitários ➔ Testar precisão, velocidade e aceleração da trajetória (ISO 9283)
2.Selecione o programa usado para validação no menu suspenso
3.Forneça o sistema de referência usado para as medições
4.Importe os dados de medição selecionando Adicionar dados de medição. Como alternativa, é possível arrastar e soltar os arquivos CSV ou TXT que contêm as medições para a janela Validação de trajetória.
Por fim, selecione Criar relatório em PDF para gerar um PDF com algumas estatísticas e gráficos sobre a precisão, a velocidade e a aceleração da trajetória. É possível executar o mesmo teste mais de uma vez em condições diferentes (velocidades diferentes, valores de arredondamento/suavização de cantos diferentes, cargas úteis diferentes, ...) para comparar esses parâmetros no mesmo relatório.
Os pontos de medição podem ser exibidos em violeta. Essas medições devem coincidir com a trajetória amarela que descreve a trajetória ideal que o robô deve seguir. As estatísticas fornecidas pelo RoboDK são as diferenças entre essas duas trajetórias.
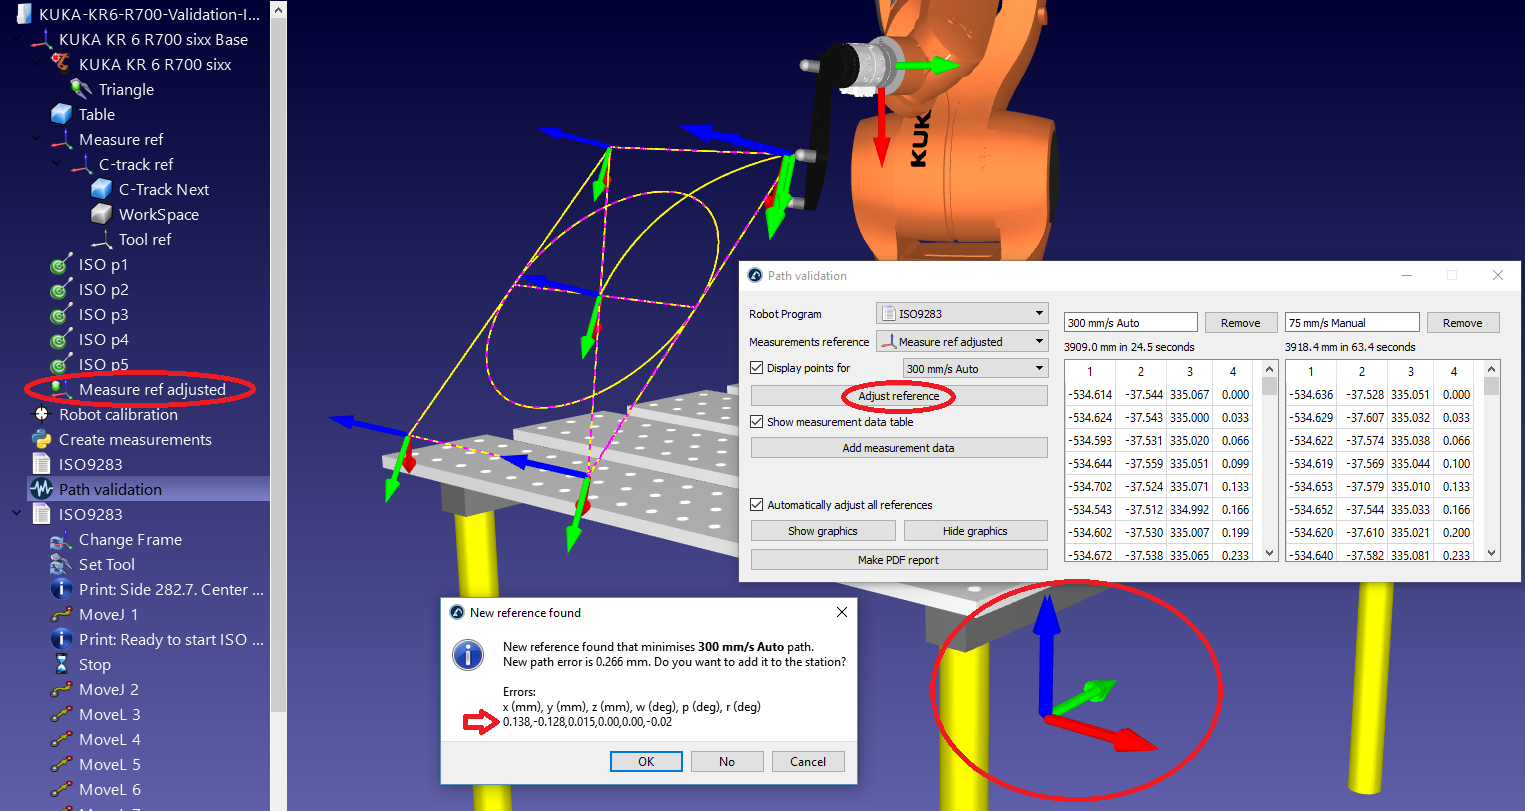
Se o sistema de referência não foi definido corretamente, os pontos de medição não correspondem à trajetória amarela. Isso pode ocorrer por vários motivos, como uma definição ruim do sistema de referência ou uma definição diferente da ferramenta. Nesse caso, a seleção de Ajustar referência tentará ajustar melhor as duas trajetórias para que as estatísticas fornecidas isolem esses desalinhamentos.