Verificação da Cinemática do Robô
É necessário garantir que as dimensões do robô (por exemplo, comprimentos dos elos e deslocamentos) correspondam com precisão às do robô real, pois elas podem variar dependendo da versão do robô. Siga estas etapas para verificar se os parâmetros DH do seu robô RoboDK correspondem ao seu robô FAIRINO real.
1.No RoboDK, abra o painel do robô e clique em “Parâmetros”.
2.Verifique a tabela de parâmetros DH (comprimentos dos elos a, deslocamentos d e deslocamentos angulares das articulações theta).
3.Compare esses valores com os desenhos mecânicos oficiais e os parâmetros informados nas configurações do controlador FAIRINO para evitar imprecisões posicionais entre a simulação offline e a célula real.
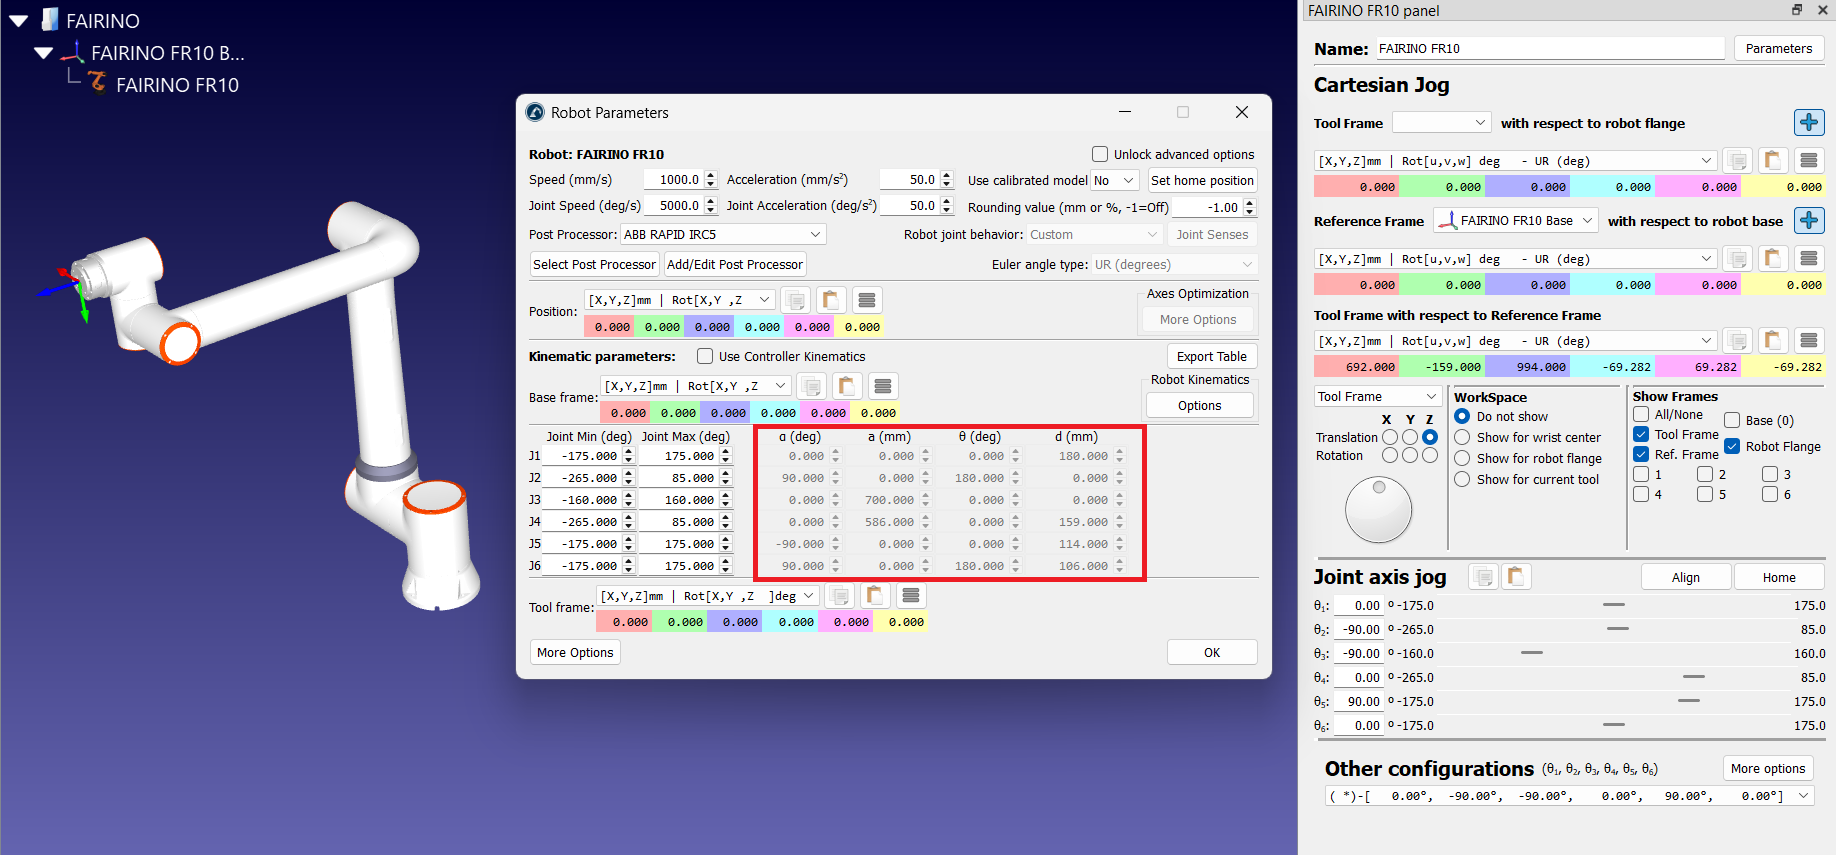
Você também pode comparar as coordenadas cartesianas do ponto zero do flange (também conhecido como ferramenta nula) para valores de articulações semelhantes. Esse é um bom ponto de partida para a comparação.


