Obtenha as articulações do robô
Siga estas etapas no terminal de programação Fanuc para obter as articulações do robô de seu robô real.
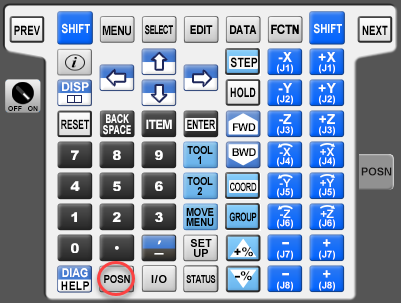
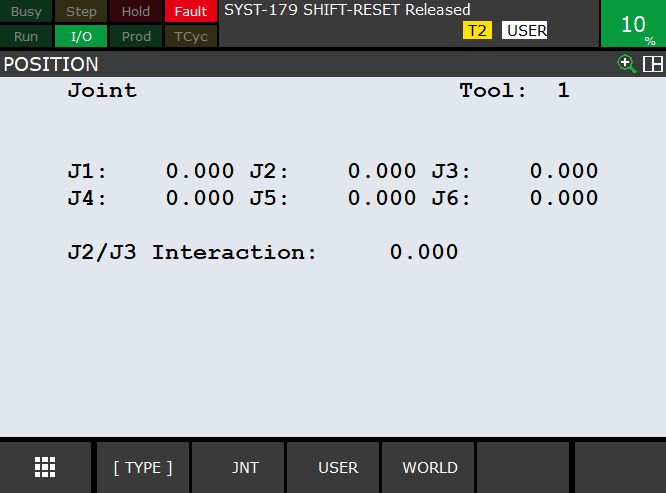
1.Selecione POSN (botão no terminal de programação) para ver a posição atual do robô
2.Selecione JNT na tela ou selecione COORD (botão no terminal de programação) para selecionar o modo de articulações.