Recuperando as posições de eixos do robô
As etapas a seguir permitem que você recupere as posições de eixos do robô a partir do seu robô:
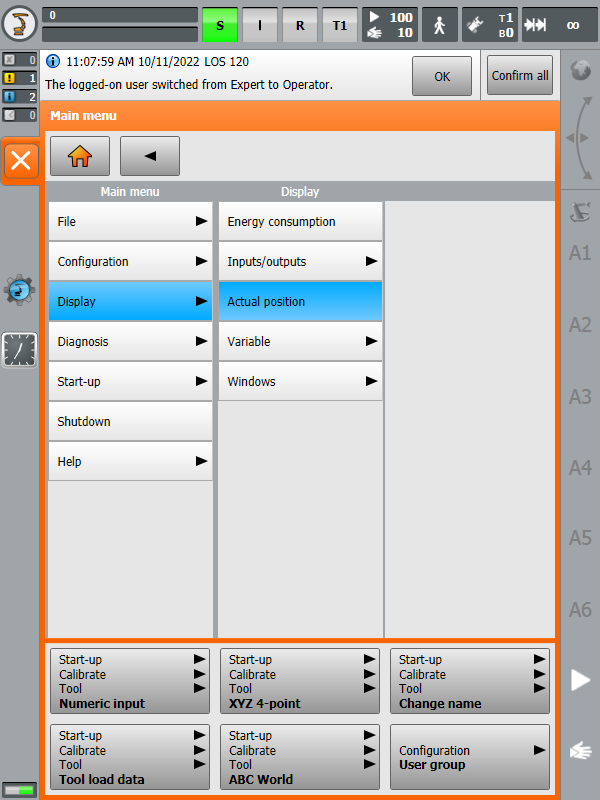
1.Selecione 
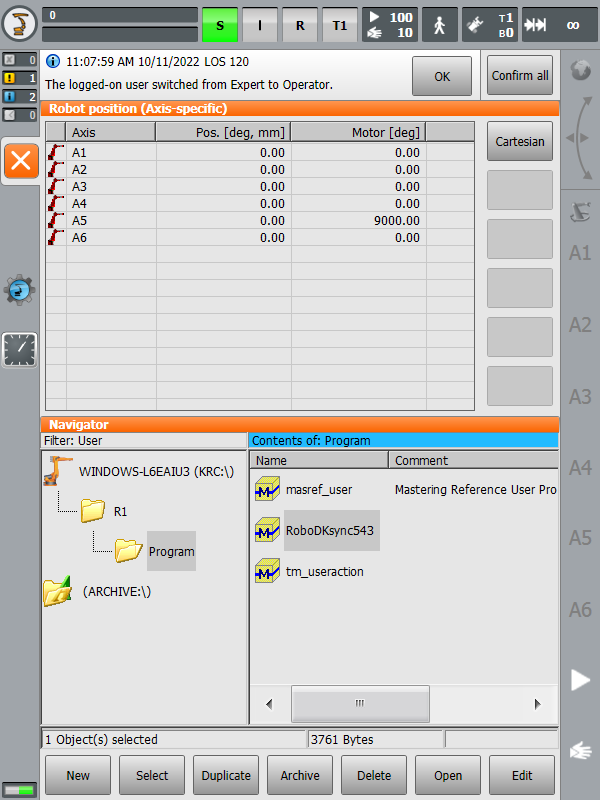
2.Selecione o modo Específico do eixo e use a coluna da esquerda para obter as posições de eixos do robô
Dica: É possível recuperar as posições de eixos do robô com mais precisão (precisão de 5 decimais) monitorando a variável $AXIS_ACT ou simplesmente usando o driver do robô RoboDK para a KUKA e selecionando o botão Get robot joints (Obter posições de eixos do robô)


