Executar o programa a partir do RoboDK
Os drivers do robô oferecem uma alternativa à programação offline (em que um programa é gerado e, em seguida, transferido para o robô e executado). Você pode executar uma simulação do RoboDK diretamente no robô (Programação Online). Mais informações estão disponíveis na seção Robot Drivers. O RoboDK oferece dois drivers diferentes: apiur e DriverUR. O driver apiur é legado, mas ainda pode ser usado para controlar sistemas modernos baseados no PolyScope 5.22 e versões anteriores. O DriverUR é o driver preferencial para conectar-se aos robôs UR modernos.
O RoboDK oferece dois drivers diferentes: o apiur e o DriverUR. O driver apiur é um driver antigo, mas ainda pode ser usado para controlar sistemas modernos baseados no PolyScope 5.22 e versões anteriores. O DriverUR é o driver recomendado para conexão com os robôs UR modernos.
Siga estas etapas para se conectar ao robô a partir do RoboDK:
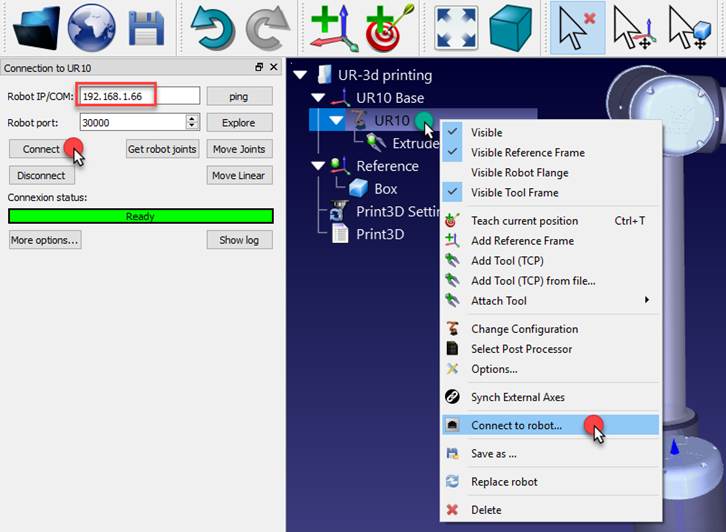
1.Clique com o botão direito do mouse no robô no RoboDK
2.Selecione: 
3.Selecione: Conectar ao robô...
4.Clique no botão Mais opções para saber exatamente qual driver está sendo usado e poder alterá-lo (opcional). Selecione Conectar.
Deve haver uma mensagem verde exibindo Pronto se a conexão for bem-sucedida.
O robô pode ser movido selecionando Obter posições de eixo do robô, Mover eixos e Mover linear no menu de conexão.
Há dois métodos diferentes para executar o programa do PC para o robô:
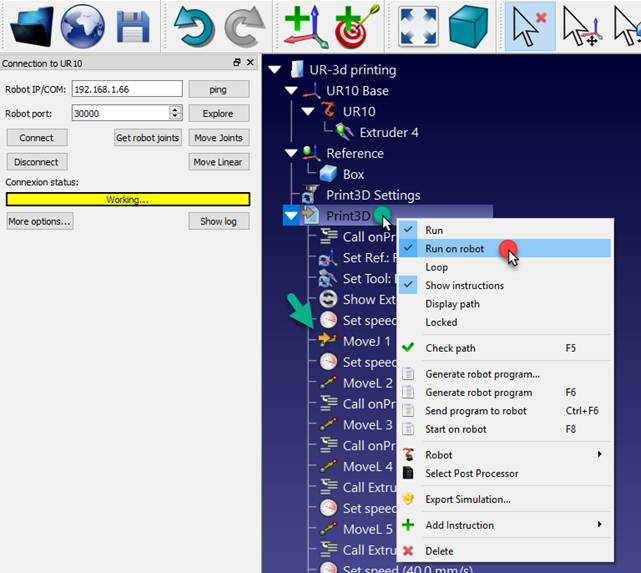
1.Execução passo a passo no robô com feedback no RoboDK (Programação Online): Esse método utiliza o robô como servidor, e cada instrução é enviada ao robô passo a passo, à medida que é executada na simulação. Esse método é útil para fins de depuração.
2.Executar no robô, passo a passo, com feedback no RoboDK (Programação Online):
Esse método usa o robô como um servidor e cada instrução é enviada ao robô passo a passo à medida que é executada no simulador. Esse método é útil para fins de depuração.
a.Clique com o botão direito do mouse no programa (Print3D, neste exemplo)
b.Selecione Executar no robô
c.Clique duas vezes no programa para iniciá-lo (ou clique com o botão direito do mouse e selecione Executar)
Quando essa opção estiver marcada, ela se conectará ao robô real sempre que clicarmos duas vezes em um programa (ou clicarmos com o botão direito do mouse e selecionarmos Executar)
Essas operações também estão disponíveis na API do RoboDK e permitem a integração da programação do robô com outros aplicativos. A API está disponível em Python, C# e outras linguagens de programação.
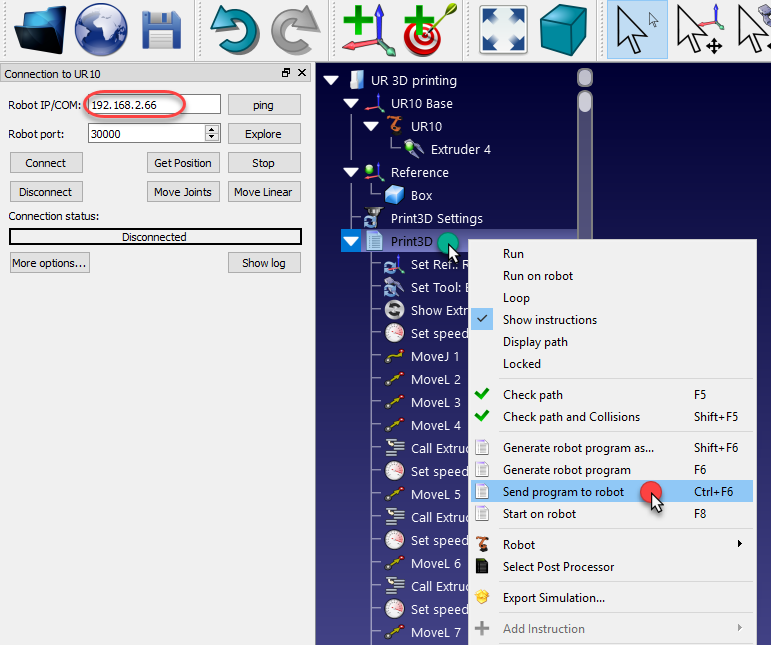
3.Enviar programa para o robô gera o programa completo, transfere-o para o robô e inicia o programa no robô real (Programação Offline de Robôs):
a.Clique com o botão direito do mouse no programa (Print3D, neste exemplo)
b.Selecione Enviar programa para o robô (Ctrl+F6).
Como ativar o controle remoto no URe
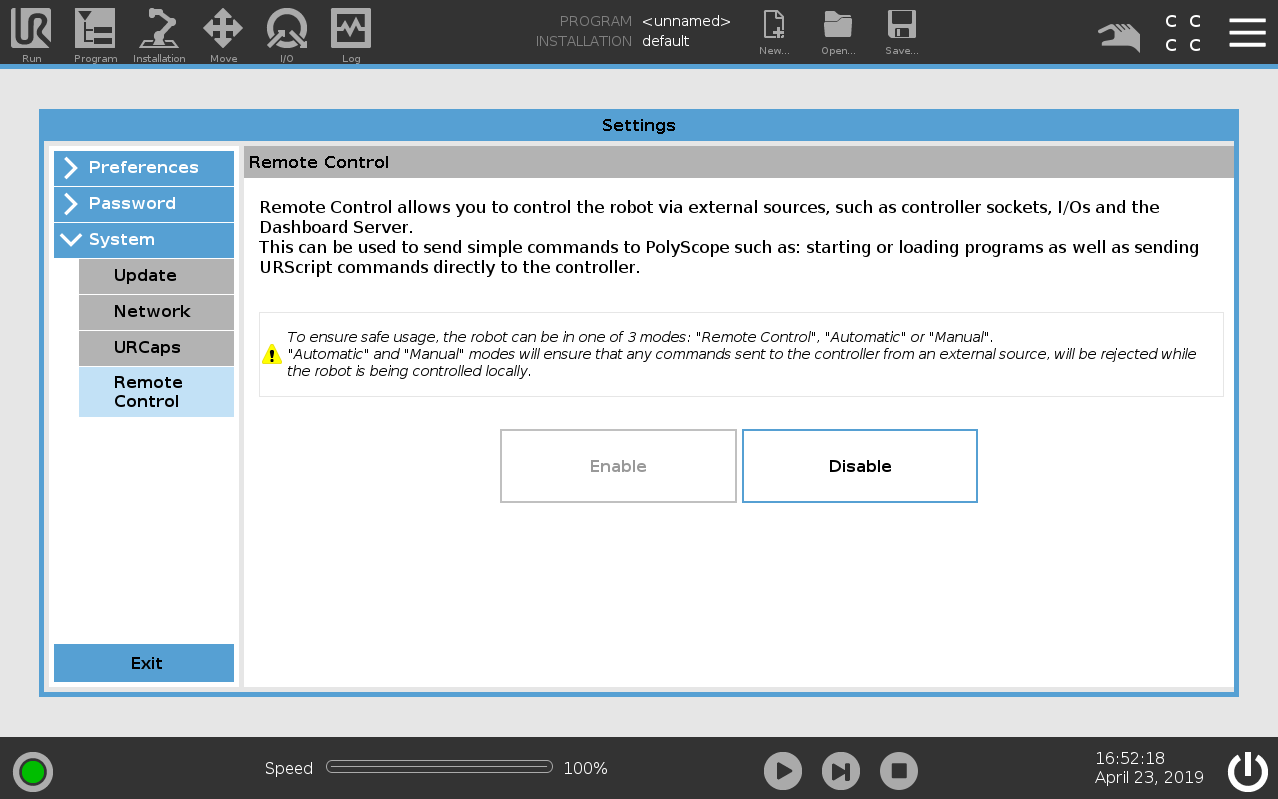
Você deve ativar a opção Remote Control no controlador do robô UR se tiver um robô URe (UR3e, UR5e ou UR10e).
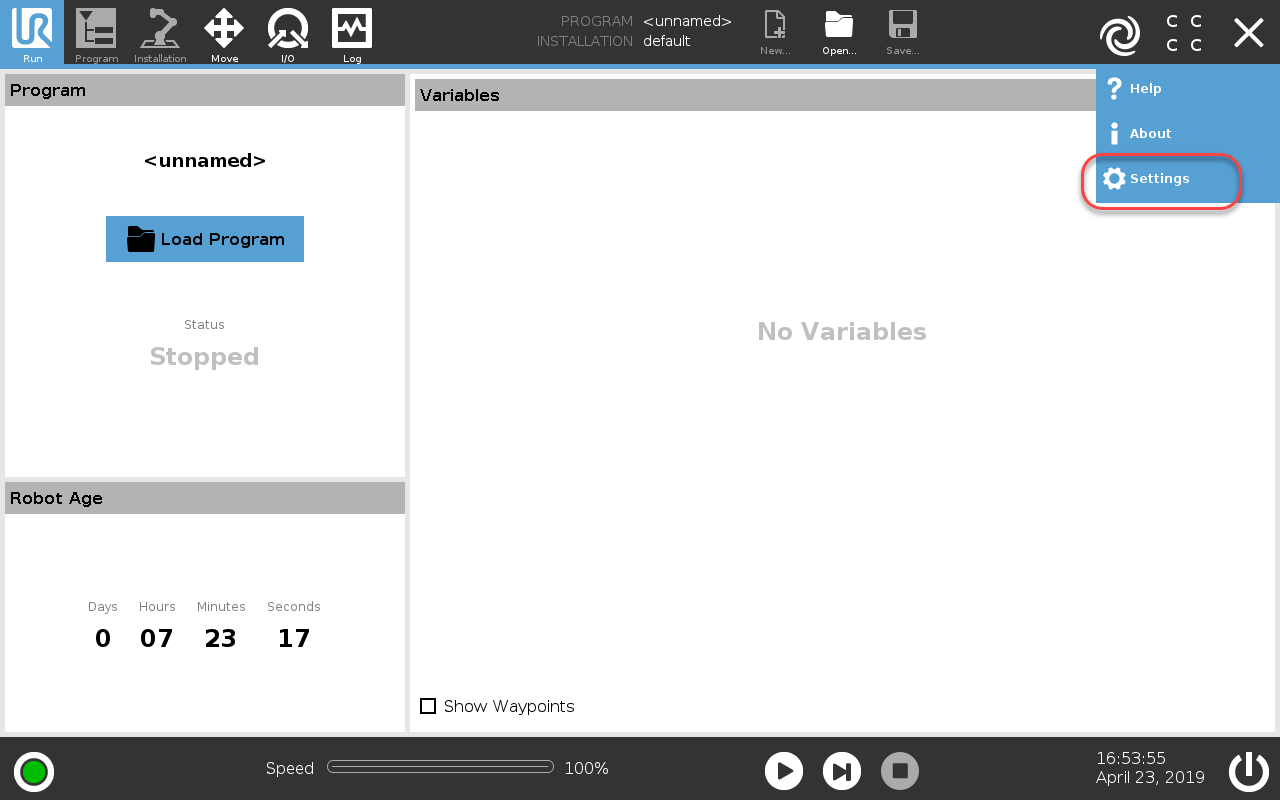
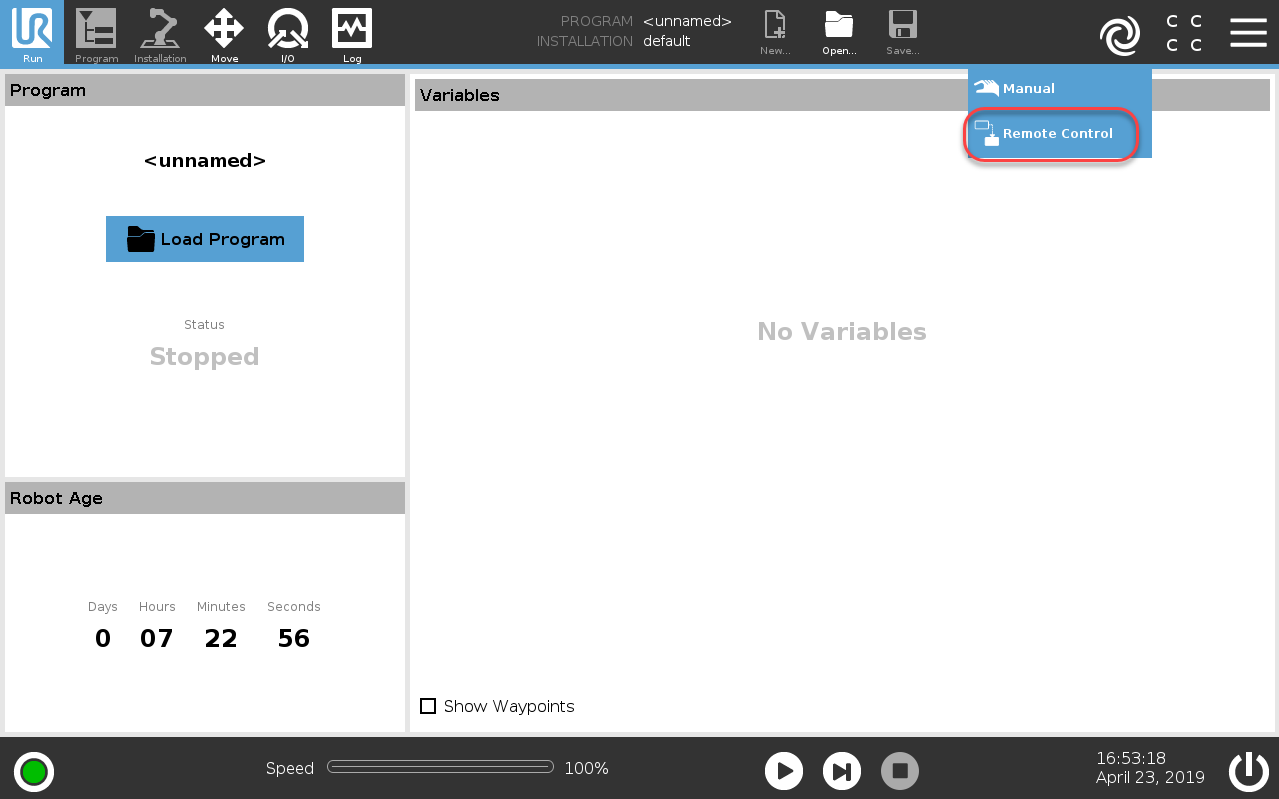
Siga estas etapas para ativar o controle remoto do URe:
1.Selecione o menu Settings (Configurações) no botão superior direito
2.Selecione System-Remote Control (Sistema-Controle remoto)
3.Selecione Enable (Ativar)
4.Altere o modo de operação para Remote Control (Controle remoto)
Detalhes da conexão de rede
As conexões do driver RoboDK com os sistemas de controle UR são bidirecionais. Isso significa que o driver não apenas se conecta ao sistema remoto como cliente, mas também atua como servidor ao mesmo tempo, aguardando uma conexão de retorno do sistema de controle. Essa conexão de retorno do sistema de controle UR para o computador RoboDK é considerada por este último como uma conexão externa de entrada. Essas conexões costumam ser bloqueadas pelo firewall do sistema operacional. Se desativar completamente o firewall do seu sistema não for aceitável, use a tabela abaixo para permitir as conexões de entrada e saída necessárias:
Finalidade | Direção | Protocolo | Número da porta (apiur) | Número da porta (DriverUR) |
Secondary Interface | RoboDK → UR | TCP | 30002 | 30002 |
Real-Time Interface (RTDE) | RoboDK → UR | TCP | não utilizado | 30004 |
Reverse Interface | UR → RoboDK | TCP | 30000 | 50001 |
Script Sender | UR → RoboDK | TCP | não utilizado | 50002 |
Trajectory Interface | UR → RoboDK | TCP | não utilizado | 50003 |
Script Command Interface | UR → RoboDK | TCP | não utilizado | 50004 |


