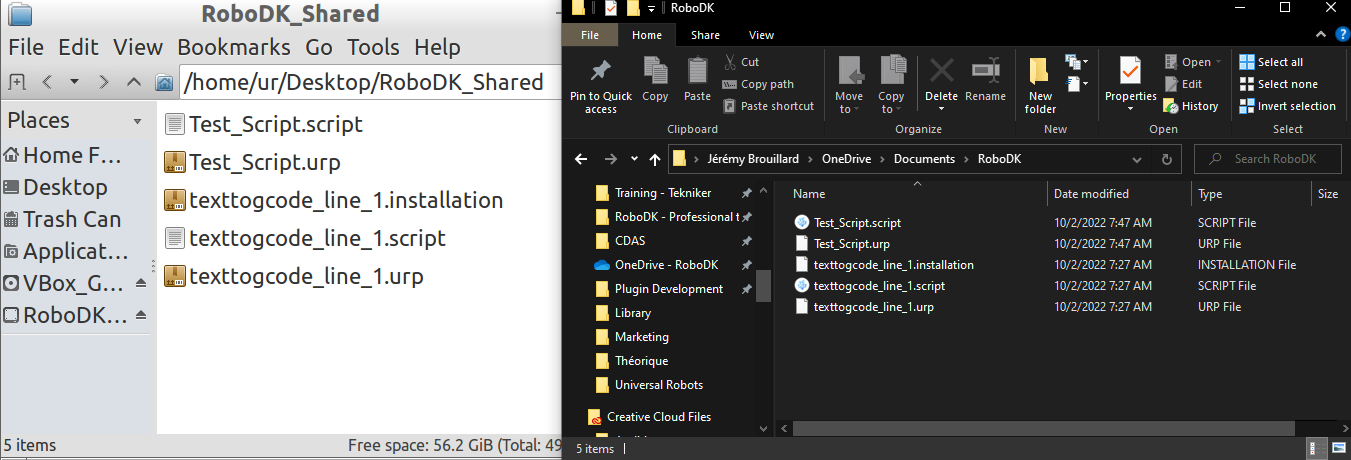
Pasta compartilhada entre o Windows e o URSim
Opcionalmente, você pode configurar uma pasta compartilhada entre o computador Windows e o controlador emulado para transferir facilmente os arquivos de programa.
Siga estas etapas para mapear a pasta de programas do RoboDK com uma nova pasta no controlador do robô UR emulado:
1.Esta seção explica como ter uma pasta compartilhada entre o Windows e o URSim para transferir programas.
2.Abra a VM do URSim.
3.Crie uma pasta no Linux Ubuntu e nomeie-a "RoboDK_Shared" em "/home/ur/".
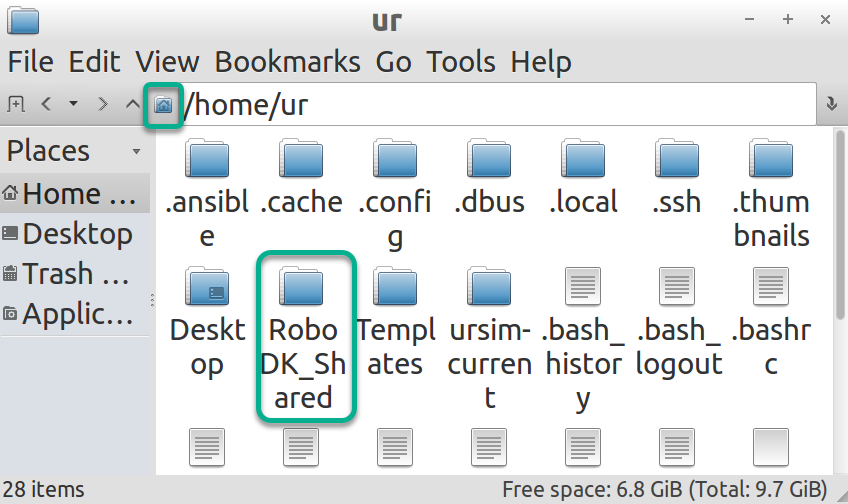
4.Crie um atalho na área de trabalho arrastando e soltando a pasta "RoboDK_Shared" na área de trabalho.
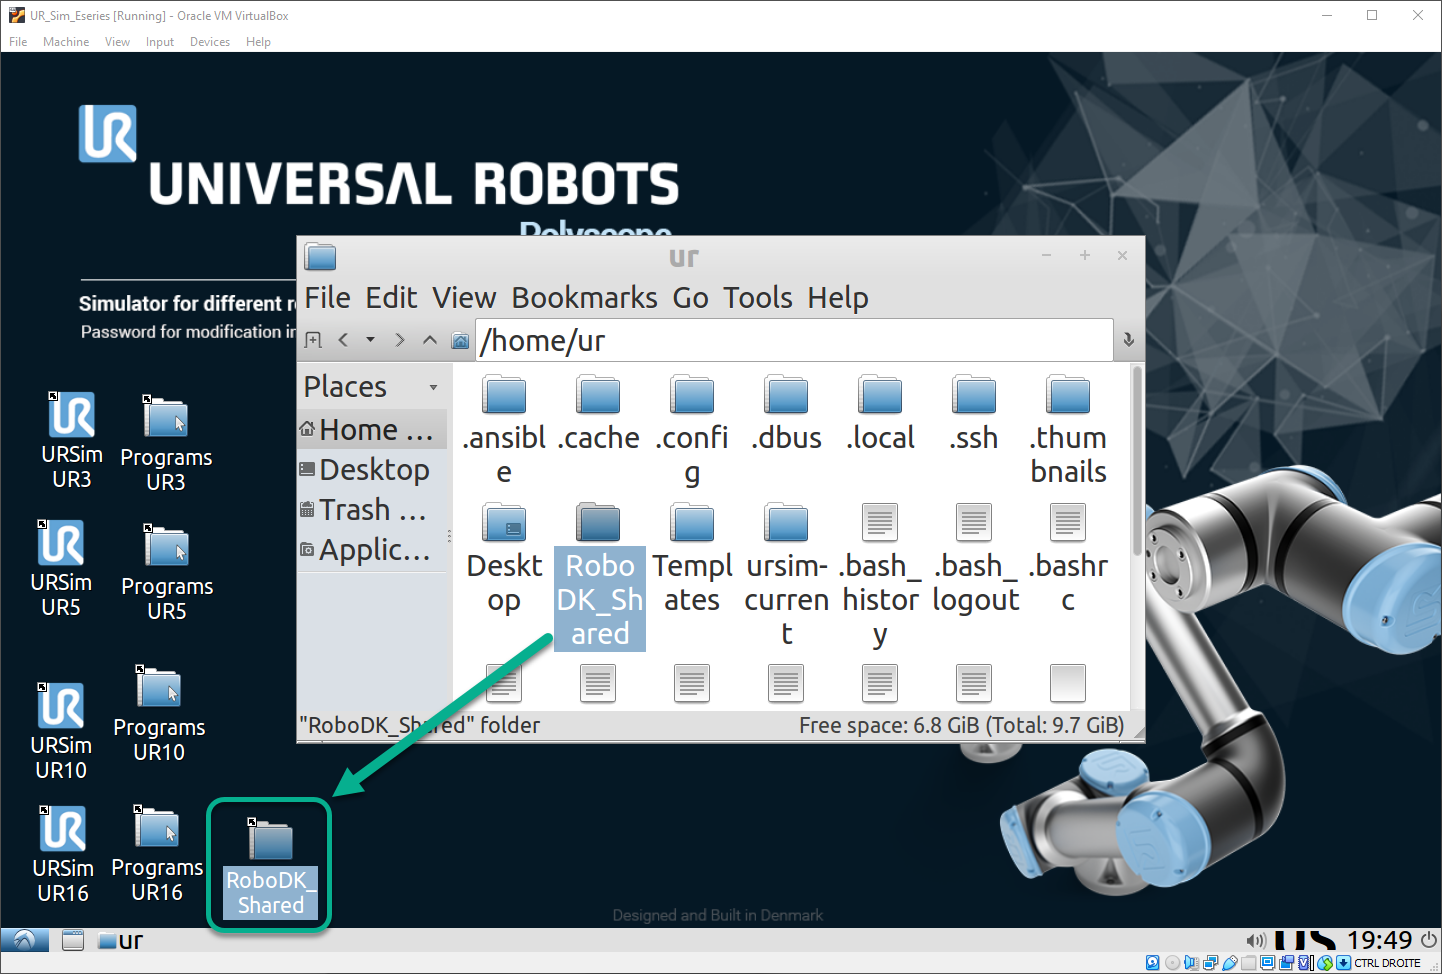
5.Abra o RoboDK_Shared.
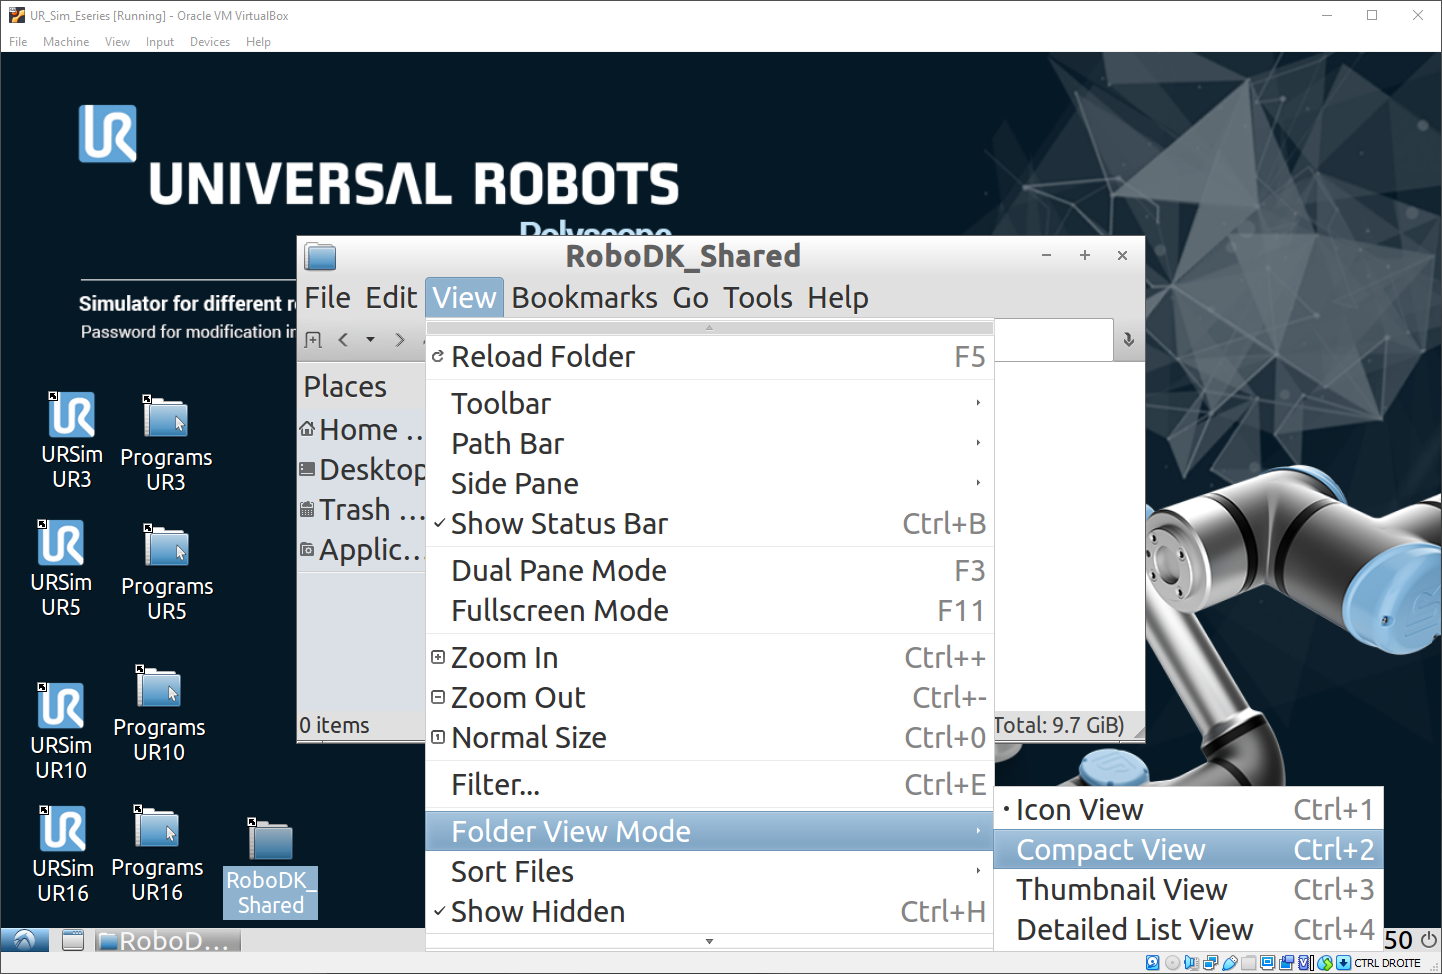
6.Selecione View (Exibir)➔ Folder View Mode (Modo de exibição de pasta)➔ Compact View (Exibição compacta).
7.No menu superior da janela do VirtualBox, selecione Devices (Dispositivos)➔ Shared Folders (Pastas compartilhadas)➔ Shared Folders Settings (Configurações de pastas compartilhadas).
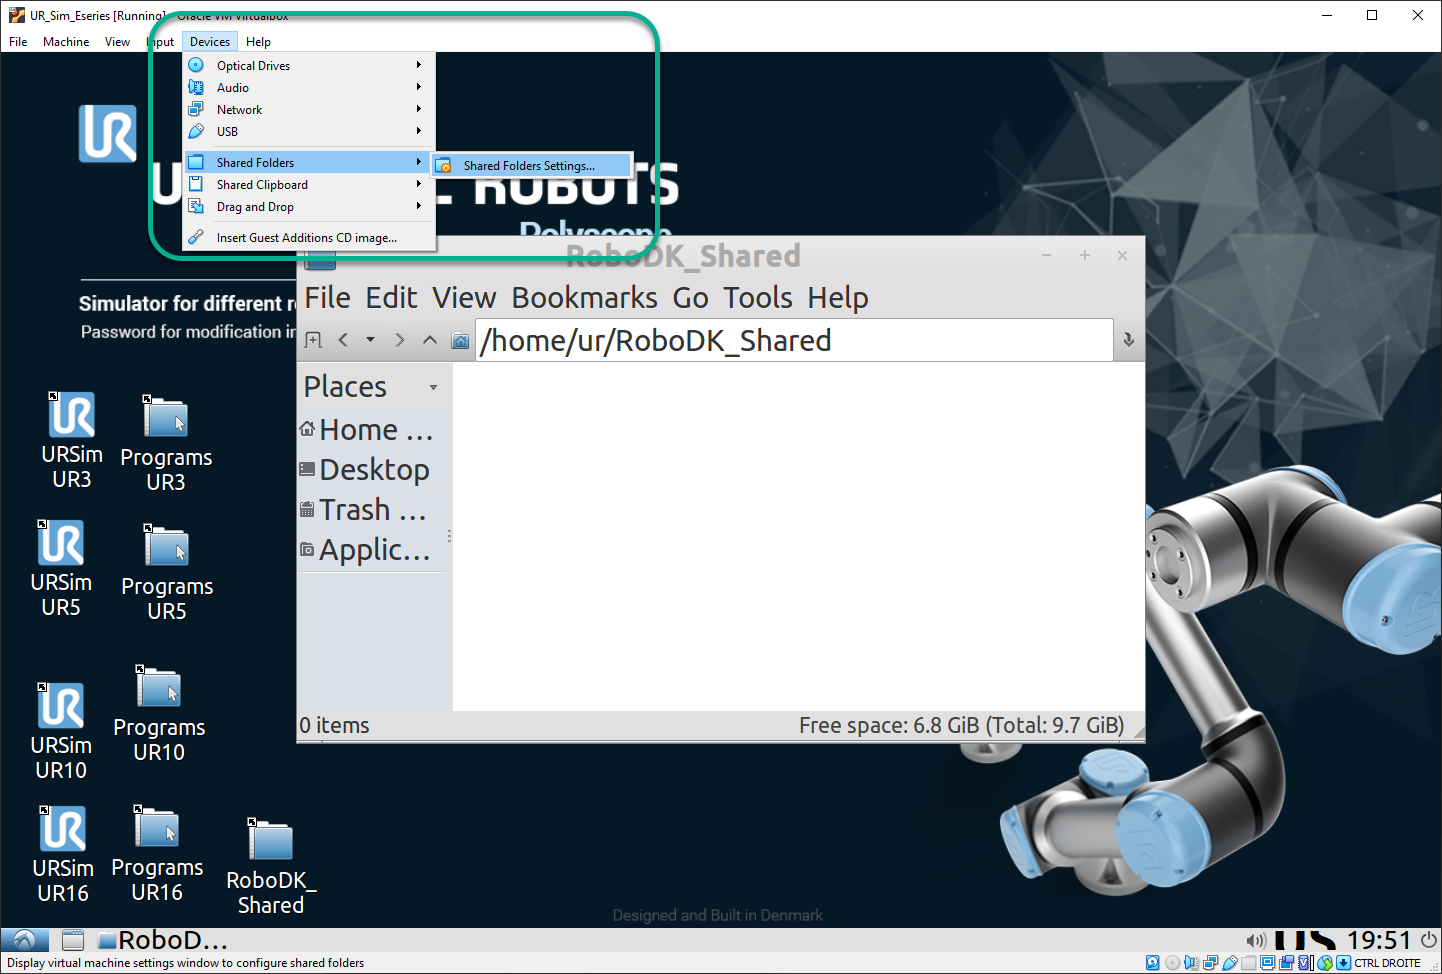
8.Adicione uma nova pasta compartilhada usando o botão mostrado na imagem a seguir.
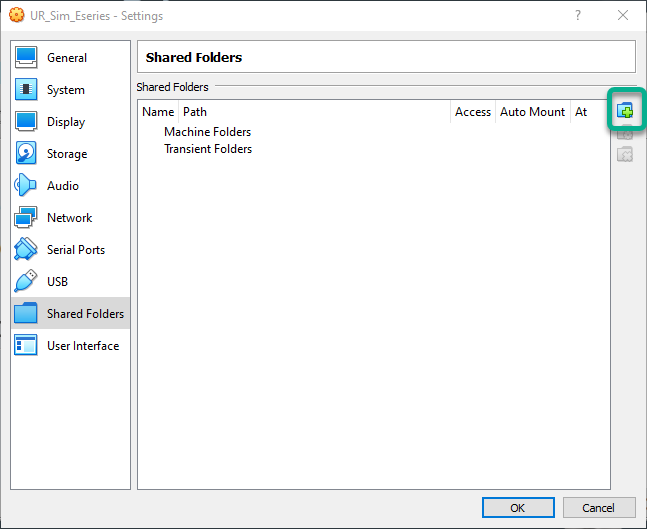
9.Selecione o caminho para a pasta compartilhada no Windows (você pode usar qualquer pasta do seu computador).
10.Marque "Montagem automática" e "Tornar permanente".
11.Ponto de montagem: /home/ur/RoboDK_Shared
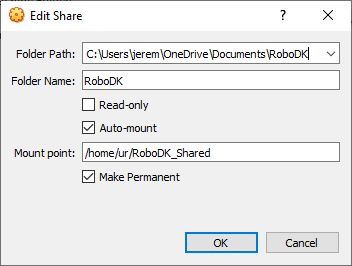
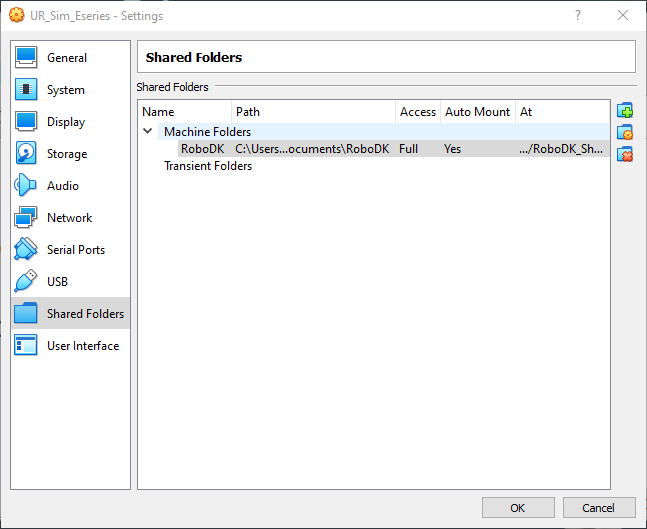
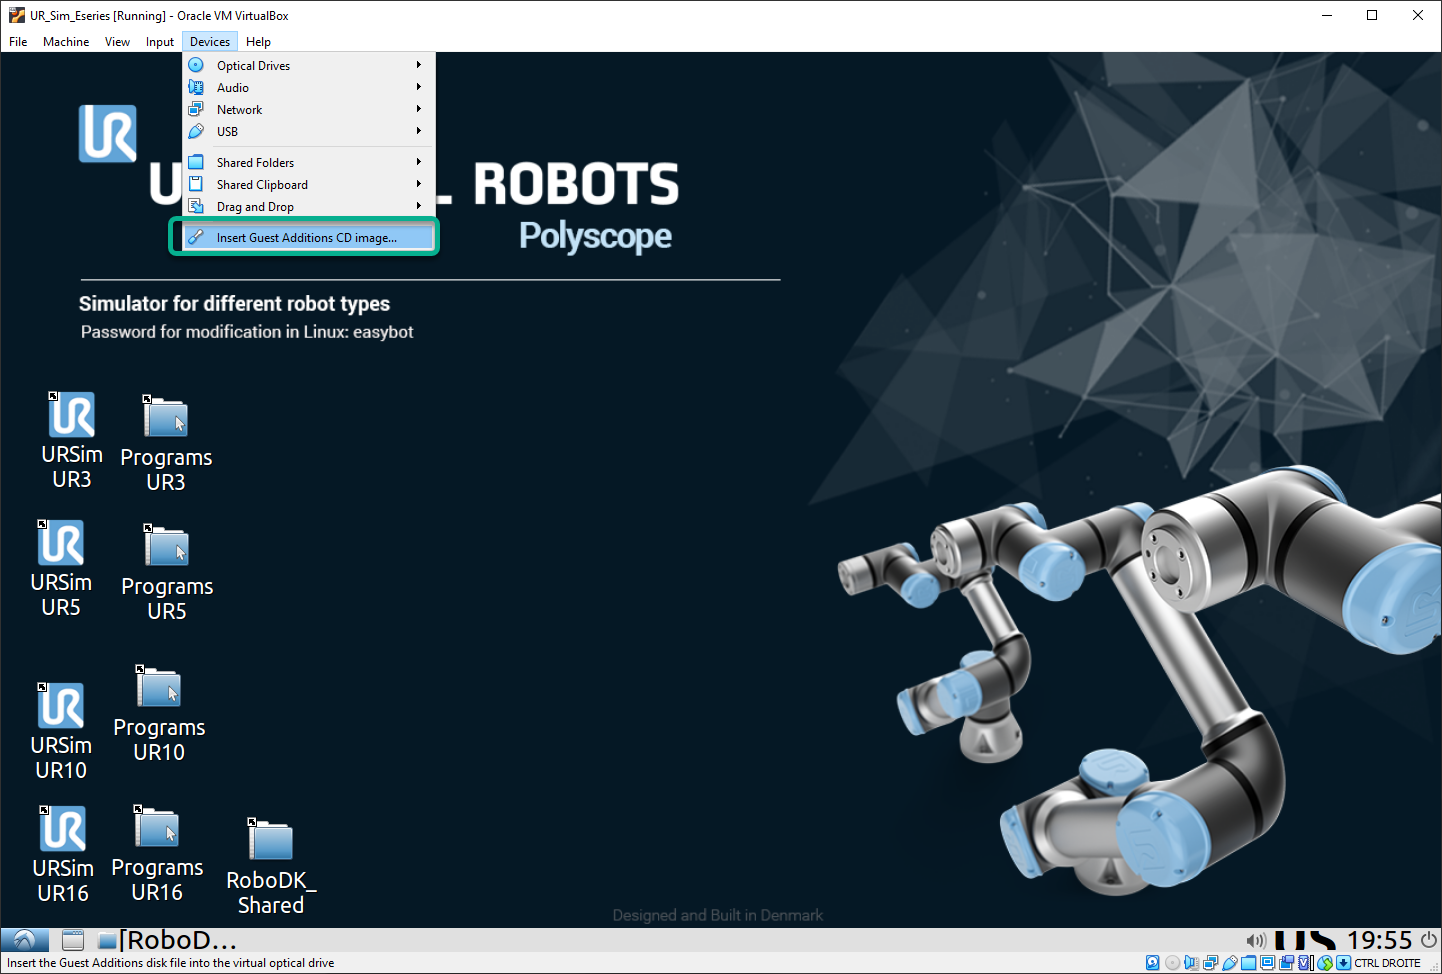
12.No menu superior do VirtualBox, selecione Devices (Dispositivos)➔ Insert Guest Additions CD Image (Inserir imagem de CD dos Adicionais para Convidado).
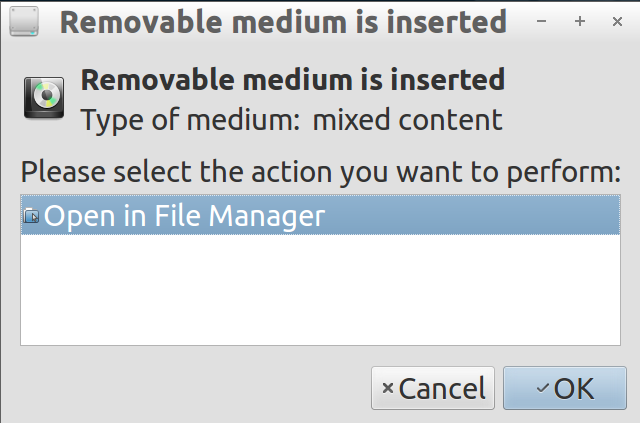
13.Selecione "Abrir no gerenciador de arquivos" e pressione "OK".
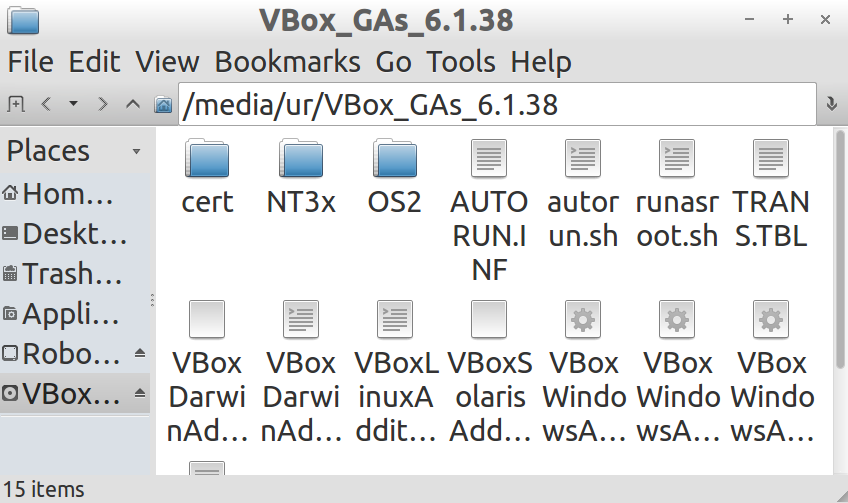
14.Abra a pasta para: /media/ur/VBox_Gas_6.1.38 (a versão do VBox pode variar).
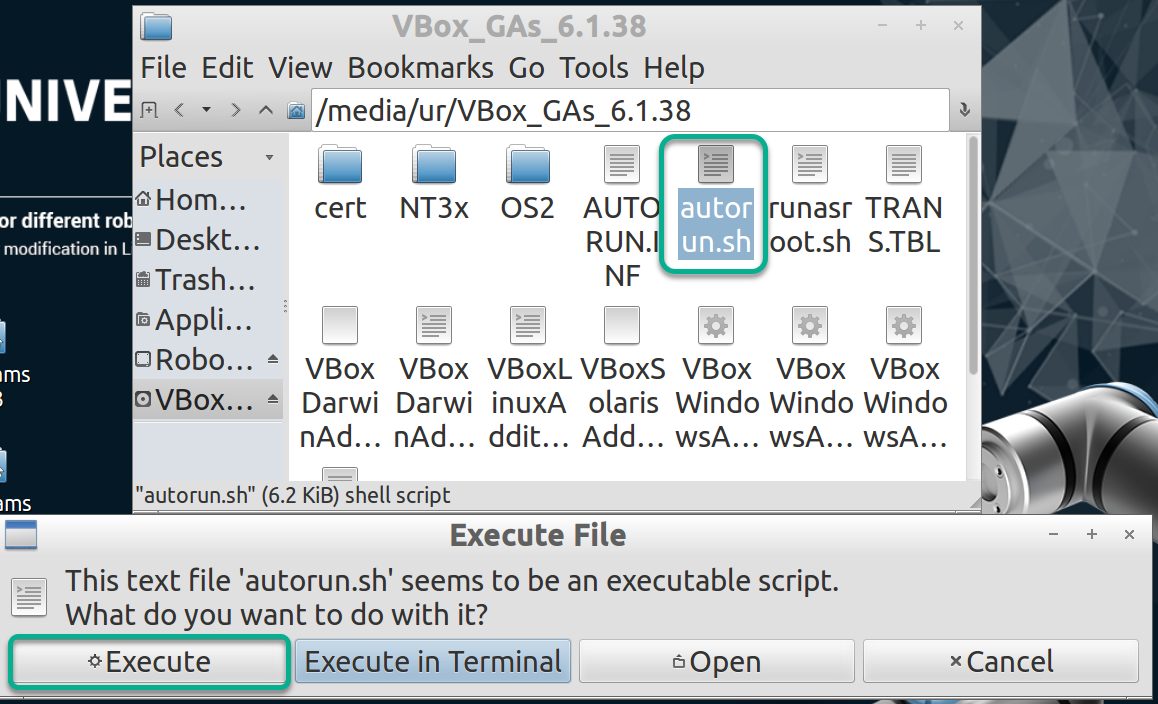
15.Clique duas vezes no arquivo "autorun.sh" e selecione "Execute" (a senha é "easybot"). O script pode demorar um pouco para ser executado.
16.Reinicialize a máquina virtual.
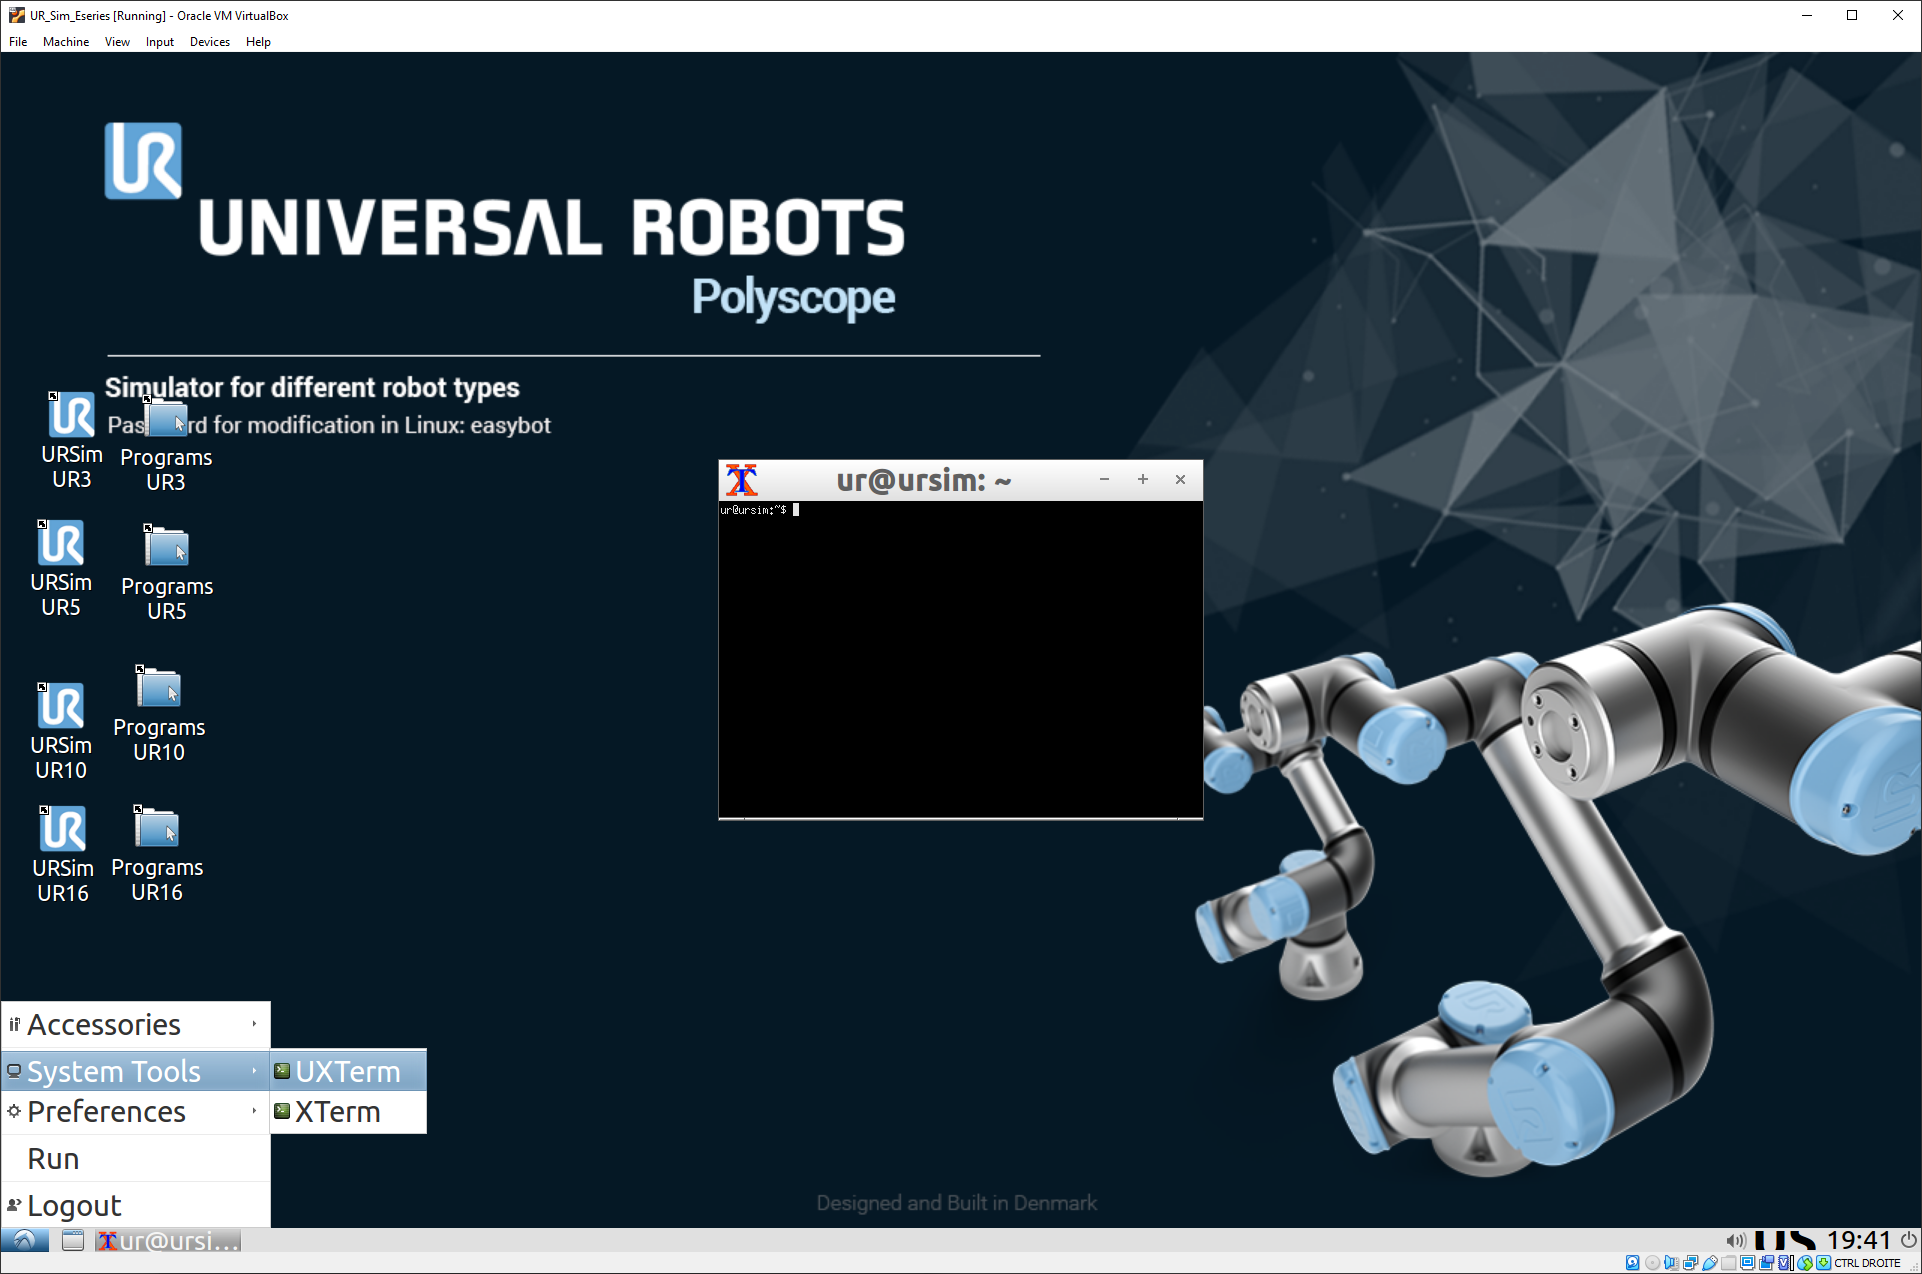
17.Abra o terminal: Selecione o botão Iniciar➔ System Tools➔ UXTerm.
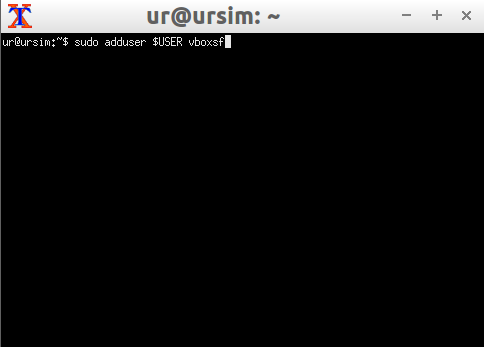
18.Digite no terminal: sudo adduser $USER vboxsf e pressione "Enter".
19.Reinicie a VM.
20.Se você gerar novos arquivos com o RoboDK na pasta compartilhada do Windows, poderá pressionar "View (Exibir)" ➔ "Reload Folder (Recarregar pasta)" ou pressionar "F5" na pasta compartilhada da VM "RoboDK_Shared".