Configuração para programação off-line
Esta seção orienta você no procedimento para fazer a correspondência do sistema de medição real com a sua simulação off-line. Isso permite criar um gêmeo digital que compartilha um sistema de referência comum entre a sua simulação e a configuração real.
Você pode usar os recursos de programação por demonstração do TwinTrack sem um robô calibrado ou até mesmo sem um robô real. Isso significa que você pode simular e programar seu robô off-line somente com seu sistema de medição antes de ter acesso ao robô real.
Você só precisa de uma peça com um sistema de coordenadas bem definido que possa ser usado como referência. A referência deve ser a mesma off-line e na configuração real.
Depois de ter o sistema de medição e a peça prontos (reais ou simulados), você pode seguir estas etapas para definir o sistema de coordenadas do dispositivo de medição:
1.Defina o sistema de coordenadas da peça com o seu robô real usando a opção Definir referência do menu Utilitários. Se você não tiver um robô real, use uma posição aproximada do sistema de coordenadas na sua simulação do RoboDK. Você pode repetir esse procedimento posteriormente com uma configuração real.
2.Clique com o botão direito do mouse no sistema de coordenadas de sua peça (ou no sistema de coordenadas do gabarito/dispositivo de fixação ao qual ela está anexada).
3.Selecione Atualizar a referência de medidas.
4.Siga as instruções na tela para ensinar 3 pontos da sua peça real usando a sonda. Esses 3 pontos definem o sistema de coordenadas na ordem correta: a origem, um ponto em X+ e um ponto em Y+.
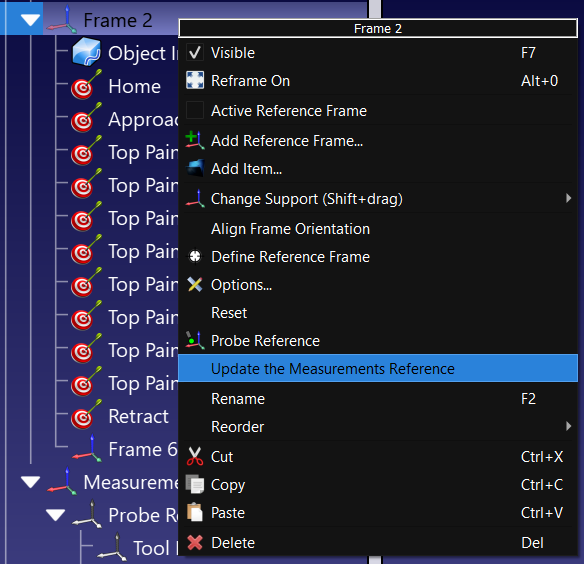
O sistema de medição será atualizado de acordo, e você poderá continuar a ensinar pontos, curvas ou outros sistemas de coordenadas.


