Sistema de referência e sistema da ferramenta
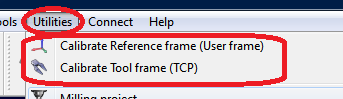
O RoboDK fornece alguns utilitários para calibrar sistemas de referência e sistemas da ferramenta. Essas ferramentas podem ser acessadas em Utilitários ➔ Calibrar Sistema de Referência e Utilitários ➔ Calibrar Sistema da Ferramenta, respectivamente.
Para calibrar um sistema de referência ou uma ferramenta que não tenha sido calibrada automaticamente (também conhecidos como sistema do usuário e TCP, respectivamente), precisamos de algumas configurações do robô que toquem 3 ou mais pontos, essas configurações do robô podem ser valores das articulações ou coordenadas cartesianas (com dados de orientação em alguns casos). Recomenda-se usar os valores das articulações em vez das coordenadas cartesianas, pois é mais fácil verificar a configuração real do robô no RoboDK (copiando e colando os valores das articulações do robô na tela principal do RoboDK).
Calibração da ferramenta
Selecione Utilitários ➔ Calibrar ferramenta para calibrar o TCP usando o RoboDK. Podemos usar quantos pontos desejarmos, usando diferentes orientações. Mais pontos e mudanças de orientação maiores são melhores, pois obteremos uma estimativa melhor do TCP, bem como uma boa estimativa do erro do TCP.
Calibração do sistema de referência
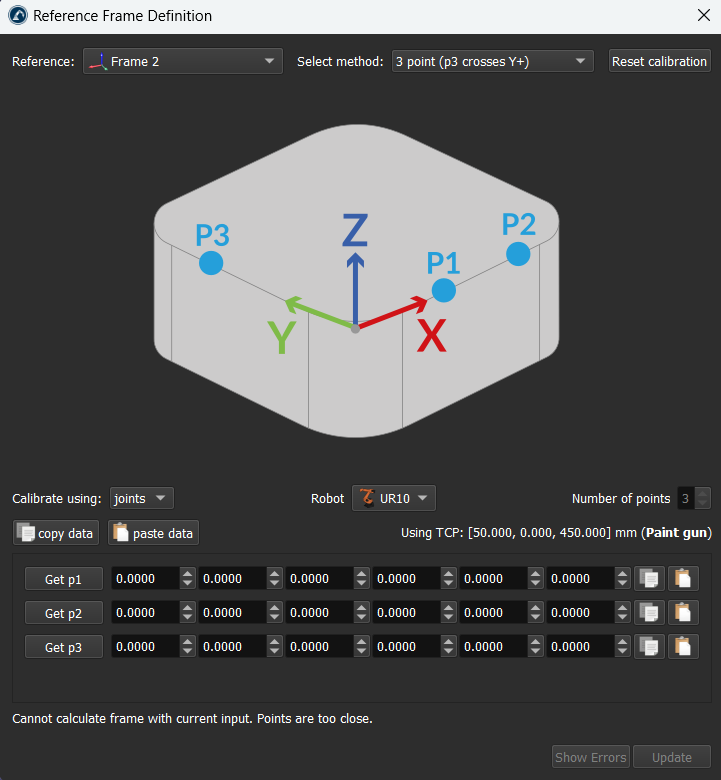
Selecione Utilitários ➔ Calibrar referência para calibrar um sistema de referência. É possível definir um sistema de referência usando diferentes métodos. No exemplo da figura, um sistema de referência é definido por três pontos: os pontos 1 e 2 definem a direção do eixo X e o ponto 3 define o eixo Y positivo.