Перемещение и присоединение к конвейеру
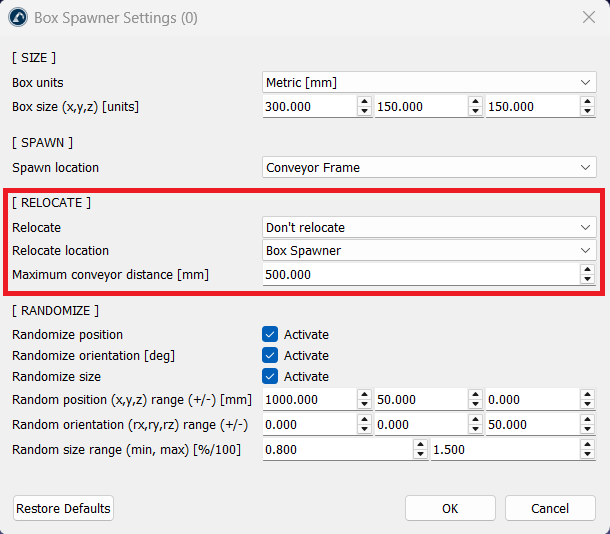
Данная функция позволяет объектам автоматически перемещаться из точки появления на движущийся механизм с использованием следующих параметров:
1.Режимы перемещения:
a.Ближайший конвейер: автоматически обнаруживает и присоединяет коробку к ближайшему конвейерному механизму.
b.Указанное местоположение: перемещает коробку на вторичную, заранее определённую систему координат сразу после создания.
2.Пороговое расстояние: Вы можете установить максимальное расстояние до конвейера (по умолчанию: 500 мм). Коробка присоединится к конвейеру только в том случае, если она находится в пределах этого диапазона.
Примечание: если выбран конвейер, но у него отсутствует специальная система координат для присоединения, дополнение создает её автоматически для обеспечения стабильного движения.


