Генератор коробок
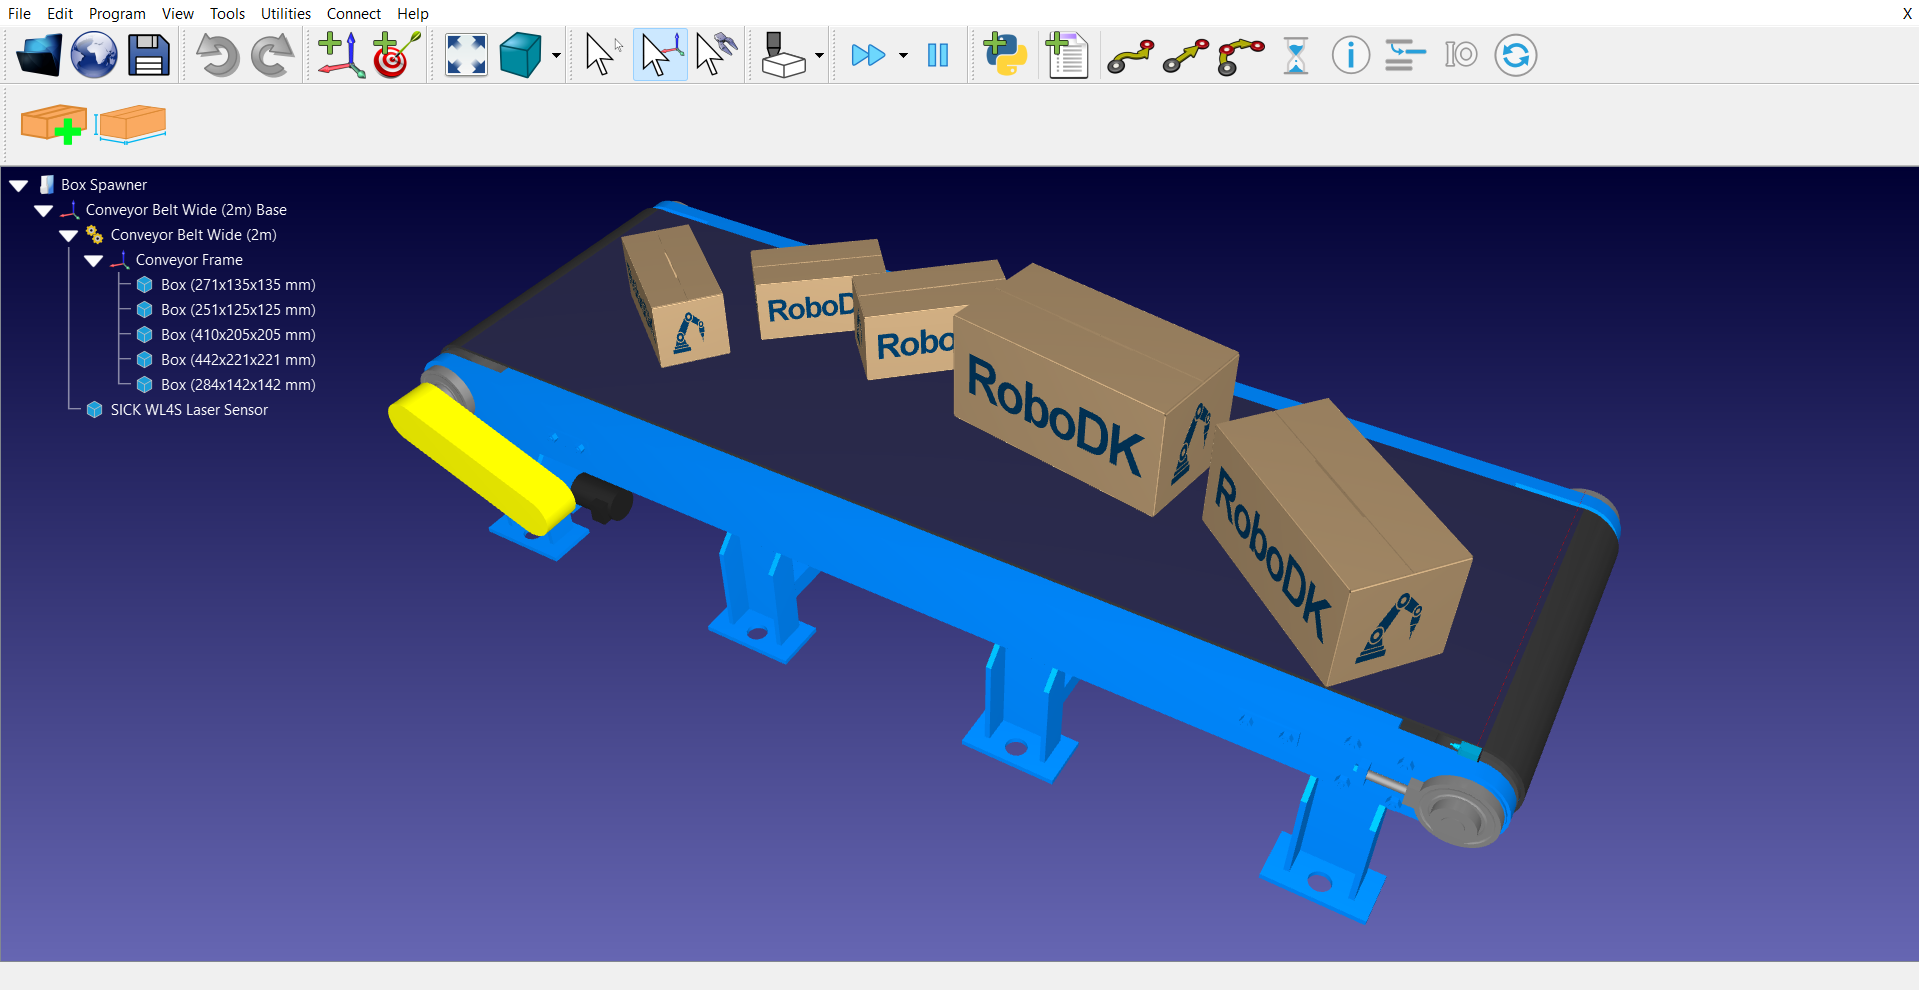
Дополнение «Генератор коробок» для RoboDK представляет собой инструмент повышения производительности, предназначенный для программной генерации 3D-объектов в виде коробок в пределах станции. Данное дополнение предоставляет инструменты для автоматизации создания, масштабирования и размещения компонентов, что делает его идеальным решением для моделирования процессов захвата и размещения, паллетирования или приложений с подачей по конвейеру.
Дополнение «Генератор коробок» также можно использовать для настройки мест размещения генераторов, размеров коробок и параметров рандомизации с помощью скрипта на языке Python, который можно запускать непосредственно из программы RoboDK.
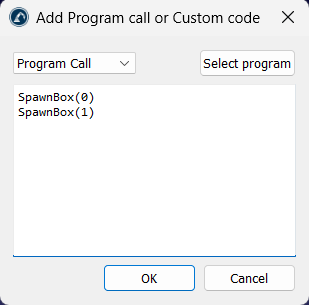
Дополнение поддерживает несколько мест размещения генераторов благодаря использованию идентификатора генератора в вызовах программы.
Установка
Вы можете найти и установить дополнение Box Spawner из каталога дополнений RoboDK.
После установки дополнение интегрируется в интерфейс RoboDK, обеспечивая как ручное управление через пользовательский интерфейс, так и автоматическое запускание с помощью скриптов станций.
Использование редактора
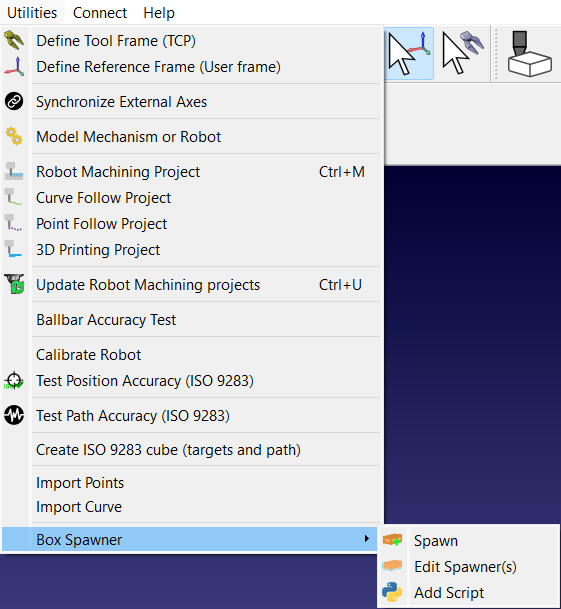
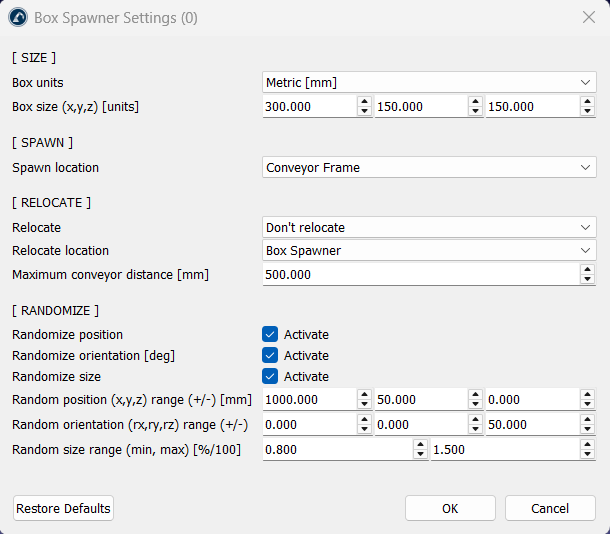
Настройки конфигурации Box Spawner можно найти, перейдя в раздел «Утилиты» ➔ «Box Spawner» ➔ «Редактировать генераторы». Настройки разделены на четыре раздела: «Размер», «Генерация», «Перемещение» и «Рандомизация». В нем предусмотрен динамический список систем координат, который обновляется в зависимости от вашей активной станции, что гарантирует выбор только допустимых элементов в качестве целей для генерации и перемещения.
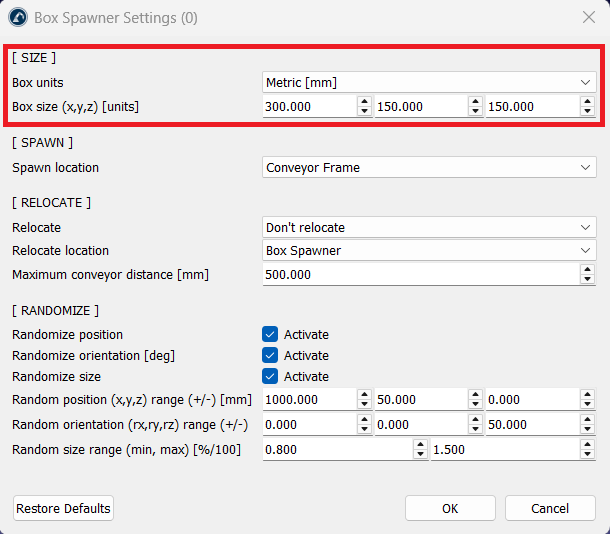
Размер и единицы измерения
Пользователи могут задавать физические свойства создаваемых коробок в соответствии с конкретными требованиями проекта.
К параметрам относятся:
1.Системы единиц измерения: поддерживаются как метрическая (мм), так и британская (дюймы) системы.
2.Базовые размеры: позволяет вводить конкретные значения по осям X, Y и Z для определения объёма коробки.
Местоположение размещения
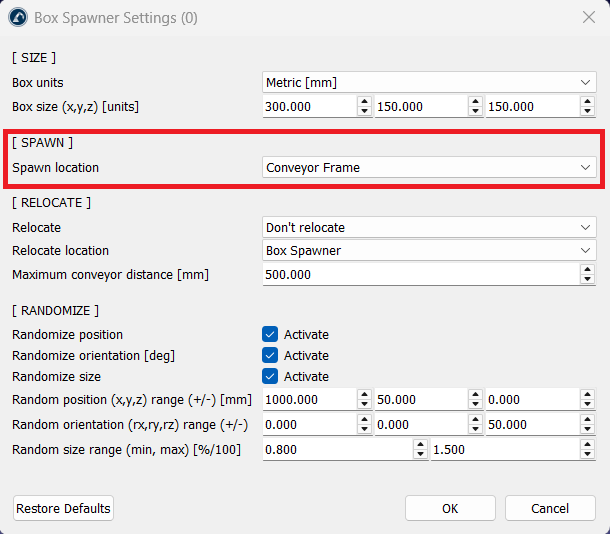
Дополнение использует иерархический подход к размещению, который предусматривает ввод данных следующим образом:
1.Система отсчета: в качестве «Места появления» можно указать конкретную систему координат (Frame) или саму станцию.
Перемещение и присоединение к конвейеру
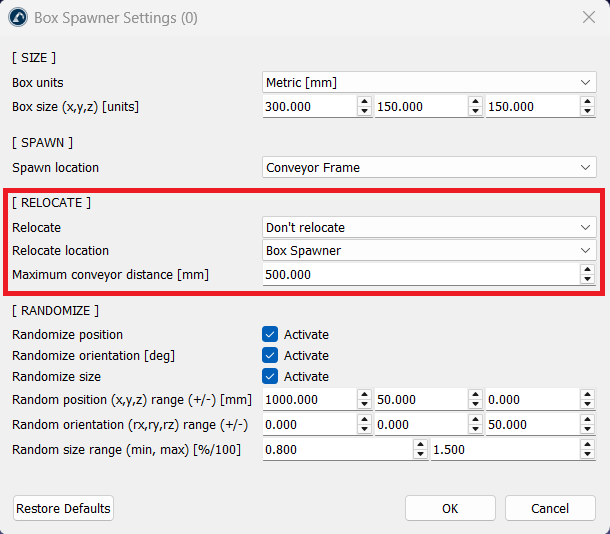
Данная функция позволяет объектам автоматически перемещаться из точки появления на движущийся механизм с использованием следующих параметров:
1.Режимы перемещения:
a.Ближайший конвейер: автоматически обнаруживает и присоединяет коробку к ближайшему конвейерному механизму.
b.Указанное местоположение: перемещает коробку на вторичную, заранее определённую систему координат сразу после создания.
2.Пороговое расстояние: Вы можете установить максимальное расстояние до конвейера (по умолчанию: 500 мм). Коробка присоединится к конвейеру только в том случае, если она находится в пределах этого диапазона.
Логика рандомизации
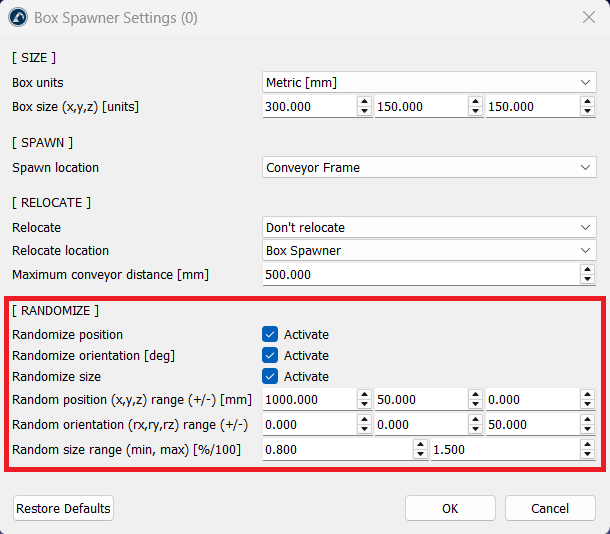
Для моделирования реальной изменчивости и «шума» дополнение предлагает три уровня рандомизации:
1.Положение: произвольно смещает коробку в пределах заданного пользователем диапазона +/- X, Y, Z.
2.Ориентация: случайным образом изменяет угол вращения (Rx, Ry, Rz) в градусах, что полезно для моделирования неравномерного расположения предметов на ленте.
3.Масштаб: регулирует общий размер коробки на основе минимального и максимального процентного коэффициента (например, от 0,6 до 1,0).
Несколько профилей генератора
Дополнение поддерживает конфигурации с несколькими идентификаторами. Присваивая разные идентификаторы (например, ID 1 для «Больших коробок» и ID 2 для «Малых коробок»), вы можете сохранить уникальные настройки для каждого из них. Вызов конкретного идентификатора в вашей программе приведёт к выполнению именно тех параметров, которые были сохранены для данного профиля.
Ручное и программное выполнение
Существует два основных способа использования данного дополнения: через пользовательский интерфейс и посредством программного вызова.
1.Запуск через пользовательский интерфейс: воспользуйтесь кнопкой «Spawn» на панели инструментов RoboDK, чтобы мгновенно создать коробку с использованием текущих настроек (по умолчанию — Spawner с ID № 0).
2.Вызов программы: Для полной автоматизации воспользуйтесь функцией «Добавить скрипт». Это позволит добавить в вашу станцию файл на языке Python с именем SpawnBox. Затем вы сможете добавить приведенную ниже команду в любую программу RoboDK, чтобы интегрировать создание коробок в рабочий процесс вашей программы:
Call SpawnBox(ID)