Меню «Фильтр»
Повысьте качество движения с помощью алгоритмов сглаживания траектории, удаления дубликатов точек и упрощения линий, чтобы обеспечить плавное и безвибрационное перемещение робота.
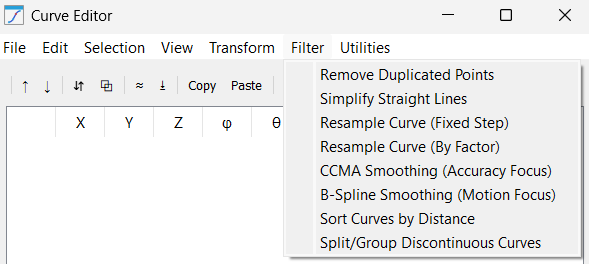
Данное меню включает в себя сложные математические алгоритмы, используемые для оптимизации траектории с целью обеспечения движения промышленного уровня, в виде следующих функций:
1.Удаление дубликатов точек: удаляет последовательные точки, которые фактически идентичны.
2.Упрощение прямых линий: анализирует сегменты и удаляет избыточные точки, лежащие на идеально прямой линии. Это позволяет сократить траекторию с 1 000 точек до 2 точек (начало/конец), если сегмент является прямым, что значительно уменьшает размер программы.
3.Передискретизация кривой (фиксированный шаг): добавляет новые точки с фиксированными интервалами, чтобы обеспечить определённое расстояние между всеми точками (например, ровно 5,0 мм). Это крайне важно при дозировании клея или герметика, где для получения равномерной полосы требуется постоянная зависимость между скоростью и расстоянием.
4.Передискретизация кривой (по коэффициенту): увеличивает количество сегментов в заданный раз (например, при вводе значения 2 каждый сегмент кривой будет разбит на две части; между каждой парой последовательных точек будет добавлена дополнительная точка).
5.Сглаживание CCMA (с акцентом на точность): использует скользящее среднее для подавления «дрожания» траектории. Поскольку при этом усредняются соседние точки, этот метод отлично подходит для данных 3D-сканирования, когда требуется удалить шум, сохранив при этом максимальную близость к исходным координатам.
6.Сглаживание B-сплайном (с акцентом на движение): создает полиномиальный сплайн высокого порядка, проходящий через заданные точки.
7.Сортировка кривых по расстоянию: переупорядочивает сегменты кривой таким образом, чтобы робот всегда перемещался к ближайшей следующей точке начала траектории, сводя к минимуму время, затрачиваемое на перемещение в воздухе.
8.Разделение/объединение разрывных кривых: выполняет сканирование траектории на наличие крупных физических разрывов и автоматически разделяет их на отдельные элементы RoboDK. Это позволяет рассматривать «островные» траектории (например, буквы в логотипе) как отдельные операции.


