Меню «Файл»
Управляйте данными вашего проекта по робототехнике, импортируя и экспортируя траектории из CAD, файлы координат в формате CSV и векторные изображения в формате SVG для удобной загрузки траекторий.
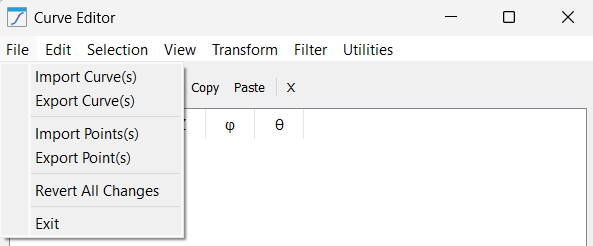
Это меню позволяет управлять жизненным циклом данных о кривых и точках с помощью следующих инструментов:
1.Импорт кривых: этот инструмент позволяет импортировать сложные траектории инструмента из различных форматов, включая CSV, SVG и DXF. При импорте система автоматически пытается проанализировать структуру и сформировать отдельные элементы кривых в дереве редактора на основе внутренних слоёв или групп файла.
2.Экспорт кривых: используйте эту функцию для сохранения результатов вашей доработки. Она извлекает все текущие геометрические данные, включая координаты и векторы нормалей, в стандартизированный файл формата CSV или TXT. Это крайне важно для управления версиями или для передачи траекторий между различными станциями RoboDK.
3.Импорт точек: в отличие от импорта целых кривых, эта функция позволяет добавлять отдельные точки в существующее выделение. Она в основном используется для ручного «заполнения» пробелов в траектории инструмента или добавления определённых точек подхода/отвода, которые отсутствовали в исходном CAD-файле. Ещё одно применение точек — это проекты сверления, в которых положение просверливаемых отверстий представлено координатами.
4.Экспорт точек: эта функция обеспечивает вывод необработанных данных по конкретным выбранным координатам. Она чрезвычайно полезна, когда требуется извлечь определённые целевые значения для документации, анализа во внешних таблицах или использования в программировании скриптов высокого уровня.
5.Отменить все изменения: функция безопасности, действующая как глобальная команда «отменить». Она загружает данные кривой в том виде, в каком они существовали в начале сеанса, отбрасывая все фильтры, смещения и преобразования, выполненные в редакторе с момента последнего сохранения или импорта.
6.Выход: безопасно завершает сеанс работы с утилитами Curve Utilities и возвращает вас в основную среду 3D-моделирования.


