Мост IsaacSim
Дополнение IsaacSim Bridge для RoboDK позволяет пользователю подключить свою сцену IsaacSim к RoboDK, упрощая подключение к реальному роботу или генерацию программ для роботов в соответствии с собственными потребностями. Расширение IsaacSim также реализует планировщик движения RRT, облегчающий экспорт траектории без столкновений из IsaacSim в программу RoboDK.
RoboDK добавляет возможности постобработки к промышленным роботам в Isaac Sim, генерируя готовые к производству программы для 1200 моделей промышленных роботов 80 различных брендов.
Установка
Вам необходимо установить дополнение IsaacSim Bridge из каталога дополнений. По умолчанию дополнение IsaacSim Bridge не включено в программном обеспечении RoboDK.
Чтобы установить это расширение в IsaacSim, сначала необходимо установить модули Python API RoboDK. Для этого выполните следующие действия:
1.Откройте окно выбора IsaacSim.
2.Нажмите «Открыть в терминале».
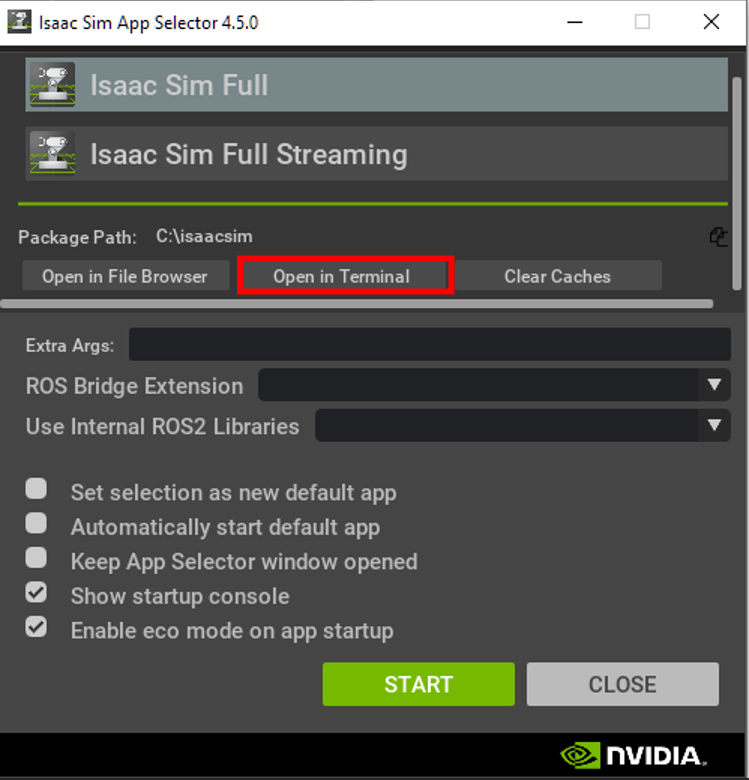
Выполните следующую команду: pip install robodk
После установки пакета RoboDK вы можете установить расширение в IsaacSim, выполнив следующие действия.
1.Установите дополнение в RoboDK.
2.Откройте папку с дополнением в файловом менеджере.
3.Скопируйте папку «RoboDK.Bridge». Она содержит расширение для IsaacSim.
4.Вставьте её в папку extsUser в папке установки IsaacSim.
5.Запустите IsaacSim и откройте диспетчер расширений.
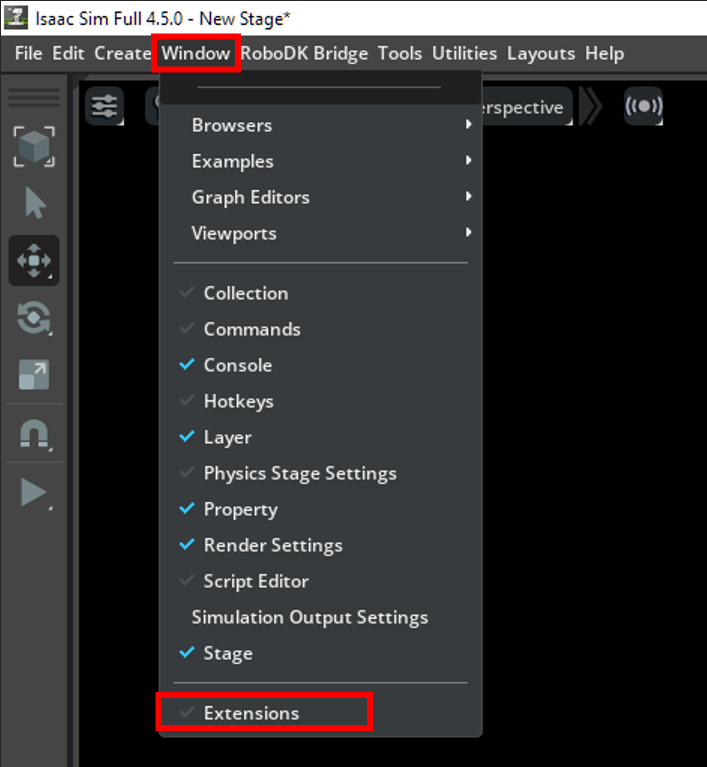
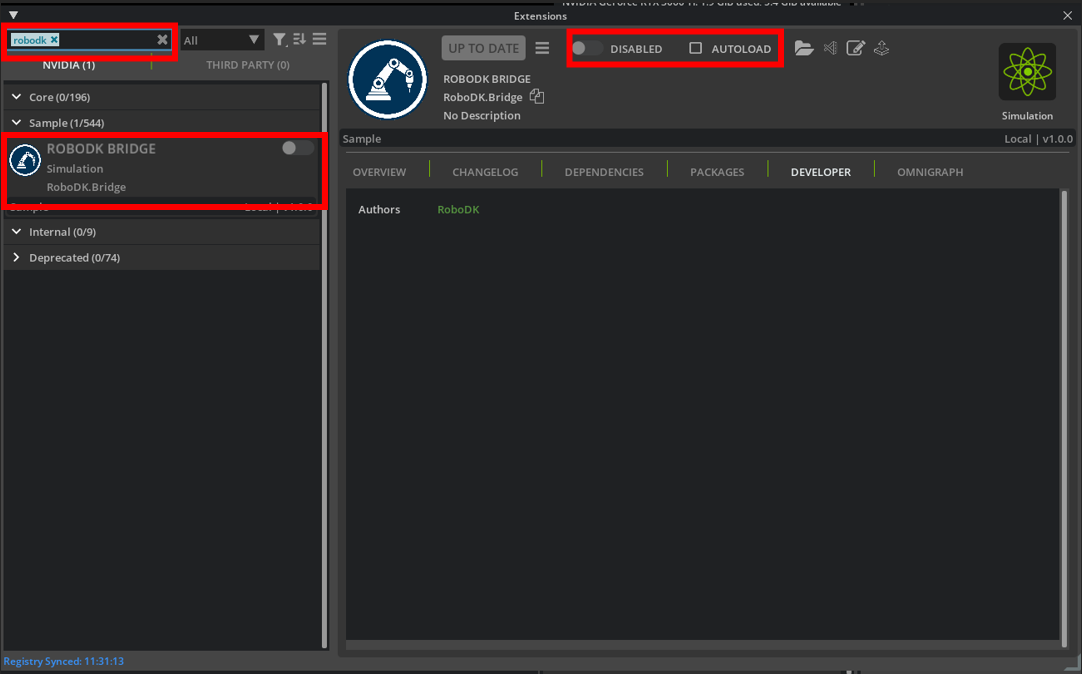
6.Введите «RoboDK» в строку поиска.
7.Включите расширение и, при желании, активируйте функцию автозагрузки.
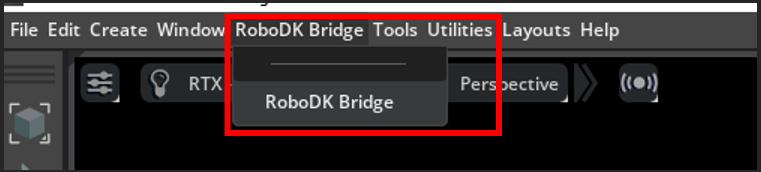
8.Теперь на панели инструментов в IsaacSim должен появиться модуль RoboDK Bridge, который можно открыть.
Функции IsaacSim Bridge
В данном разделе представлены основные функции дополнения IsaacSim Bridge в IsaacSim.
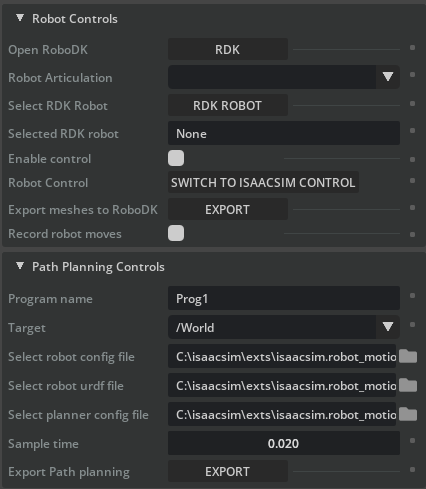
Окно расширения IsaacSim Bridge содержит следующие функциональные элементы:
1.Управление роботом
a.«Открыть RoboDK»: открывает RoboDK, если он не запущен, или подключается к текущему экземпляру RoboDK, если он уже запущен. Это необходимо для работы расширения.
b.Артикуляция робота: выберите в IsaacSim артикуляцию, которую необходимо использовать.
c.Выбрать робот RDK: выберите робот на станции RoboDK, который будет использоваться.
d.Выбранный робот RDK: отображает название выбранного робота.
e.Включить управление: Включает обмен данными между сценой IsaacSim и станцией RoboDK.
f.Управление роботом: выберите эталонный робот, который будет использоваться в качестве образца для сопоставления. Если отображается опция «Переключиться на управление IsaacSim», то RoboDK будет выступать в роли ведущего устройства, а артикуляция робота в IsaacSim будет повторять позу выбранного робота RoboDK.
g.Экспорт сетки в RoboDK: преобразует объекты Сетки в сцене IsaacSim в файлы 3D-сеток и загружает их в станцию RoboDK. Начало координат преобразованного объекта будет находиться на основании станции, но будет смещено таким образом, чтобы текущее положение соответствовало его положению в сцене IsaacSim. Каждый из объектов Сетки из IsaacSim станет отдельным объектом в станции RoboDK и может перемещаться.
h.Запись движений робота: записывает все движения, выполненные роботом IsaacSim, и добавляет их в программу в RoboDK. Это полезно, если у вас есть программа в IsaacSim, которую вы хотите экспортировать в RoboDK.
2.Параметры планирования траектории
a.Название программы: название программы, которое будет использоваться при экспорте в RDK.
b.Цель: раскрывающееся меню XForms, которые будут использоваться в качестве цели для планировщика траектории RRT.
c.Выбрать файл конфигурации робота: выберите файл конфигурации робота, который будет использоваться для планирования траектории. Формат файла должен быть yaml.
d.Выбрать файл URDF робота: выберите файл определения робота, который будет использоваться для планирования траектории. Формат файла должен быть URDF.
e.Выбрать файл конфигурации планировщика: выберите файл конфигурации планировщика, который будет использоваться для планирования траектории. Формат файла должен быть yaml.
f.Время дискретизации: выберите время дискретизации, которое будет использоваться при генерации траектории. Более короткое время дискретизации приведёт к увеличению количества инструкций MoveJ в программе с меньшими шагами между ними.
g.Экспорт планирования траектории: использует алгоритм RRT для расчёта траектории между текущей позой робота и выбранной целью, а также для создания программы робота со списком инструкций, обеспечивающих прохождение траектории.


