Использование Point Utilities
Дополнение «Point Utilities» использует API RoboDK для считывания точных 3D-координат объектов при взаимодействии с ними с помощью мыши.
Щелчок по поверхности и нормали
Щелчок по 3D-модели при активном инструменте заставляет программу проанализировать конкретный треугольник на 3D-сетке под курсором мыши. При этом извлекаются два основных параметра:
1.Положение (X, Y, Z): точное местоположение в миллиметрах относительно системы отсчета объекта.
2.Нормальный вектор (I, J, K): вектор направления, направленный под углом 90 градусов к поверхности в данной точке.
Дополнение использует этот нормальный вектор для определения того, как инструмент должен осуществлять подход к объекту.
Добавление точки (точек) на поверхность
Добавляйте точки в рабочую область, щелкая по 3D-моделям. Скрипт выполняет непрерывную проверку с помощью цикла обработки событий щелчка мыши. Каждый раз, когда пользователь щелкает левой кнопкой мыши по сетке объекта, фиксируются данные о поверхности.
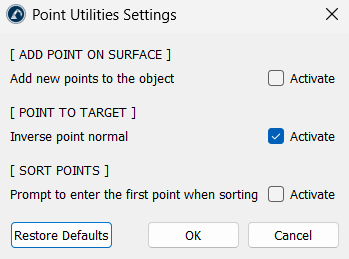
В настройках приложения можно изменить расположение этих точек. Включение параметра «Добавить новые точки к объекту» встраивает точки непосредственно в файловую структуру выбранной 3D-модели. Отключение этого параметра приводит к созданию автономных элементов-точек в дереве станции, которые автоматически получают имена, соответствующие их точным координатам.
Преобразование точек в цели
Статические точки не могут быть целью инструкции движения робота. Поэтому действие «Преобразовать точку в цели» преобразует базовые координатные точки в функциональные цели RoboDK в дереве станции.
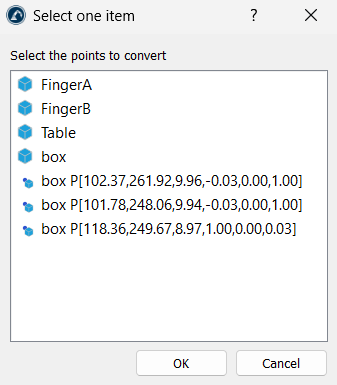
Чтобы преобразовать точку в цель, выберите точку (точки) и просто нажмите на опцию «Преобразовать точку (точки) в цель (цели)». Если нажать на эту опцию без предварительного выбора точек, откроется окно, позволяющее выбрать нужные точки.
Скрипт считывает вектор нормали точки (I, J, K) и использует его для выравнивания локальной оси Z новой цели. Это указывает роботу, в какую сторону должен быть направлен инструмент при достижении данной точки.
По умолчанию нормаль к поверхности направлена в сторону, противоположную объекту, что может привести к тому, что инструмент робота будет обращён назад. Чтобы исправить это, в скрипте предусмотрен параметр «Инвертировать нормаль точки» (в меню «Утилиты» ➔«Утилиты точек» ➔«Настройки»). Если этот параметр установлен, скрипт умножает координаты вектора на «-1», меняя направление так, чтобы инструмент робота был направлен прямо в поверхность.
Сортировка точек
При импорте облака точек или ручном нажатии на точки они сохраняются в определённом порядке в списке. Если они не расположены в географическом порядке, робот будет перемещаться по детали скачкообразно, что создаёт риск повреждения оборудования.
Скрипт сортировки создаёт чистую копию объекта и сбрасывает порядок точек. Он анализирует первую точку, вычисляет физическое расстояние до всех остальных точек и выбирает самую близкую из них в качестве следующего шага. Этот цикл повторяется до тех пор, пока все точки не будут отсортированы по близости.
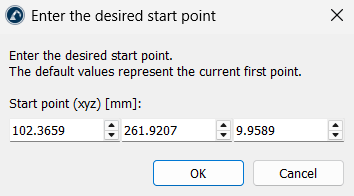
Если в настройках (Утилиты ➔Утилиты для точек ➔Настройки) включить опцию «Запрашивать ввод первой точки при сортировке», перед запуском откроется диалоговое окно. Введите в нём координаты X, Y, Z, чтобы точно определить начальную точку траектории робота.
Информация о поверхности (щелчок по поверхности)
Данная опция позволяет определить точные формы и свойства 3D-моделей. При нажатии на часть объекта скрипт захватывает кластер треугольников сетки, окружающих место нажатия мыши. Эти точки передаются фоновому решателю, который оценивает кривизну области и проверяет, соответствует ли она математической плоскости, цилиндру или сфере. Затем в левом нижнем углу окна отображаются точные размеры.


