Преобразование точек в цели
Статические точки не могут быть целью инструкции движения робота. Поэтому действие «Преобразовать точку в цели» преобразует базовые координатные точки в функциональные цели RoboDK в дереве станции.
Чтобы преобразовать точку в цель, выберите точку (точки) и просто нажмите на опцию «Преобразовать точку (точки) в цель (цели)». Если нажать на эту опцию без предварительного выбора точек, откроется окно, позволяющее выбрать нужные точки.
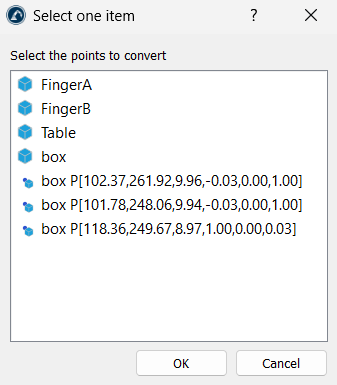
Скрипт считывает вектор нормали точки (I, J, K) и использует его для выравнивания локальной оси Z новой цели. Это указывает роботу, в какую сторону должен быть направлен инструмент при достижении данной точки.
По умолчанию нормаль к поверхности направлена в сторону, противоположную объекту, что может привести к тому, что инструмент робота будет обращён назад. Чтобы исправить это, в скрипте предусмотрен параметр «Инвертировать нормаль точки» (в меню «Утилиты» ➔«Утилиты точек» ➔«Настройки»). Если этот параметр установлен, скрипт умножает координаты вектора на «-1», меняя направление так, чтобы инструмент робота был направлен прямо в поверхность.


